Проверенные приводы и бокс у станка
Шина — только EtherCAT; приводы — по профилю CiA-402, разных вендоров на одной шине. Что именно проверено на живом стенде, названо у каждой модели; полные каталоги параметров — в документации, поведение объектных словарей и грабли — в открытом реестре EtherCAT-устройств.
Что проверено на стенде
Библиотека профилей растёт разбором ESI и проверкой на железе. Приводы с других шин подключаются через шлюзы в EtherCAT.
| Вендор | Модель | Роль | Проверено на железе | Подробнее |
|---|---|---|---|---|
| Inovance | IS620N | сервопривод | выход в OP, движение оси; драйвер в апстриме linuxcnc-ethercat (PR #512, релиз v1.43.0) | параметры · реестр |
| Inovance | SV660 | сервопривод | выход в OP, вращение в CSP; тот же драйвер в апстриме | параметры |
| Wecon | VD3E | сервопривод | от онбординга до движения оси; драйвер принят в master (PR #519) | параметры · реестр |
| Schneider Electric | Lexium LXM28E | сервопривод | подключён на шине стенда; каталог параметров | параметры · реестр |
| Mitsubishi | MR-J4-TM | сервопривод | на шине стенда, привязан к оси; каталог параметров | параметры · реестр |
| Omron | NX-ECC202 | EtherCAT-каплер + NX I/O | на стенде с модулями NX-ID3417 и 3× NX-OD5256; порядок срезов задаёт process image | параметры · реестр |
Модели, не вошедшей в таблицу, нет в проверенных — напишите нам: запросы формируют очередь на проверку.
Разные бренды на одной шине — одна машина
Диалекты CiA-402 разных производителей нормализуются к одной объектной модели оси; слейвы стенда привязываются к осям двойника, а конфигурация шины порождается из него.
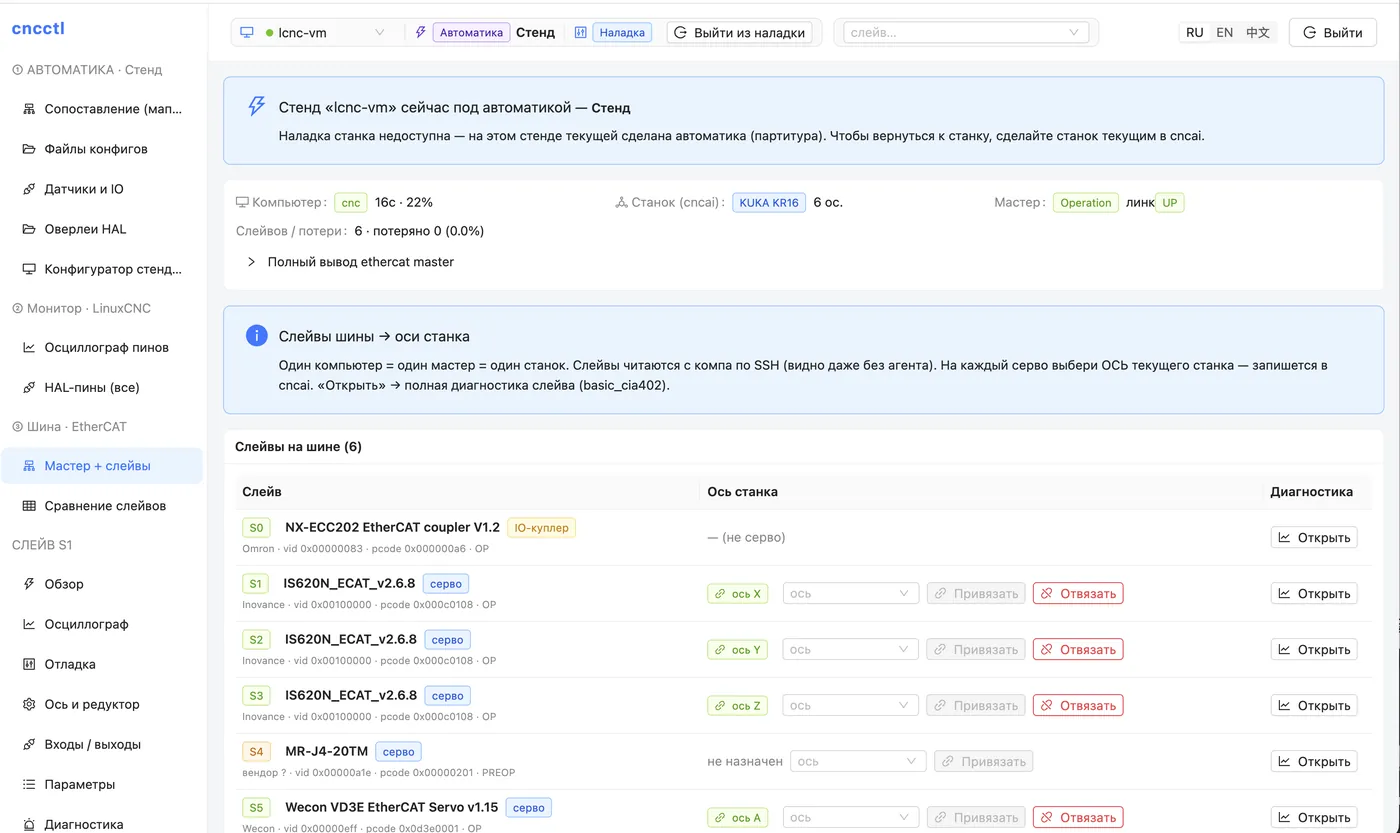
Замена привода — правка двойника: постпроцессор и файлы стойки руками не переписываются, конфигурация порождается заново.
Один мини-ПК — несколько станков, каждый в изоляции
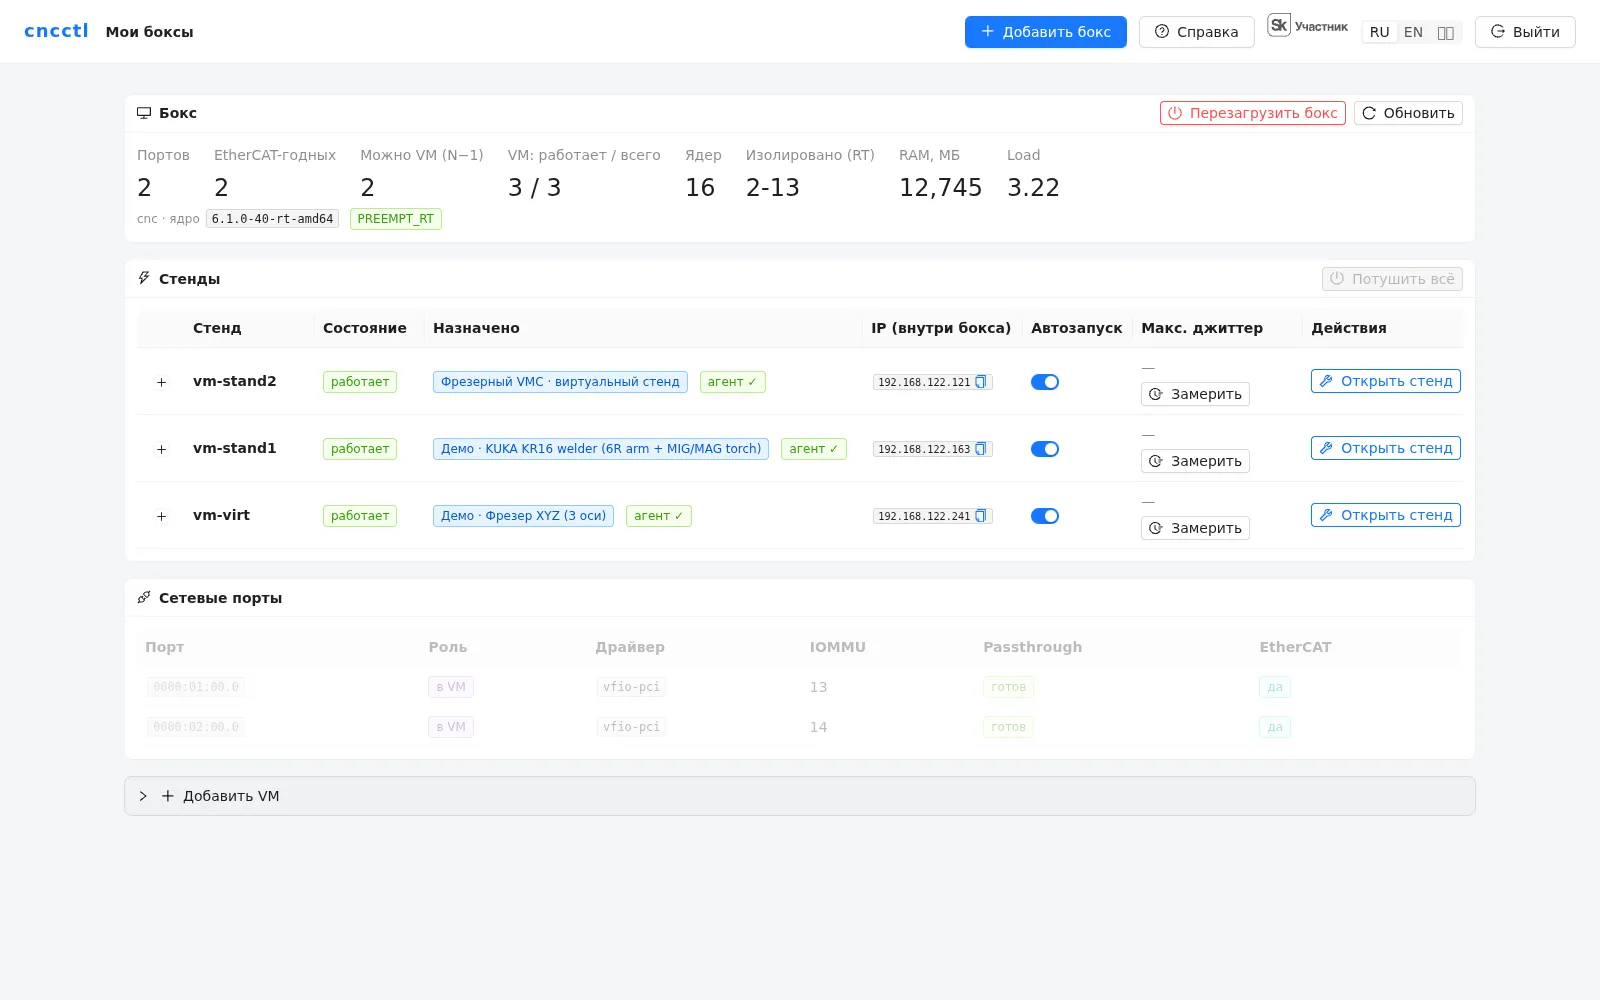
Промышленный мини-ПК ведёт несколько станков одновременно: каждый — в своей VM с контуром реального времени и на своём порту EtherCAT. Падение одного станка не трогает соседние. Сервер платформы — в облаке или на сервере предприятия вплоть до air-gap; контур исполнения всегда локальный.
| Ресурс | Норматив на станок |
|---|---|
| CPU | 2 выделенных ядра под RT-поток — без конкуренции за процессор |
| Сеть | 1× порт 2.5GbE (Intel i226) — своя шина EtherCAT, без разделения трафика |
| Пример | 8 ядер · 4× i226 — до трёх станков в изоляции плюс порт управления |
От фрезера до робота — с честным статусом
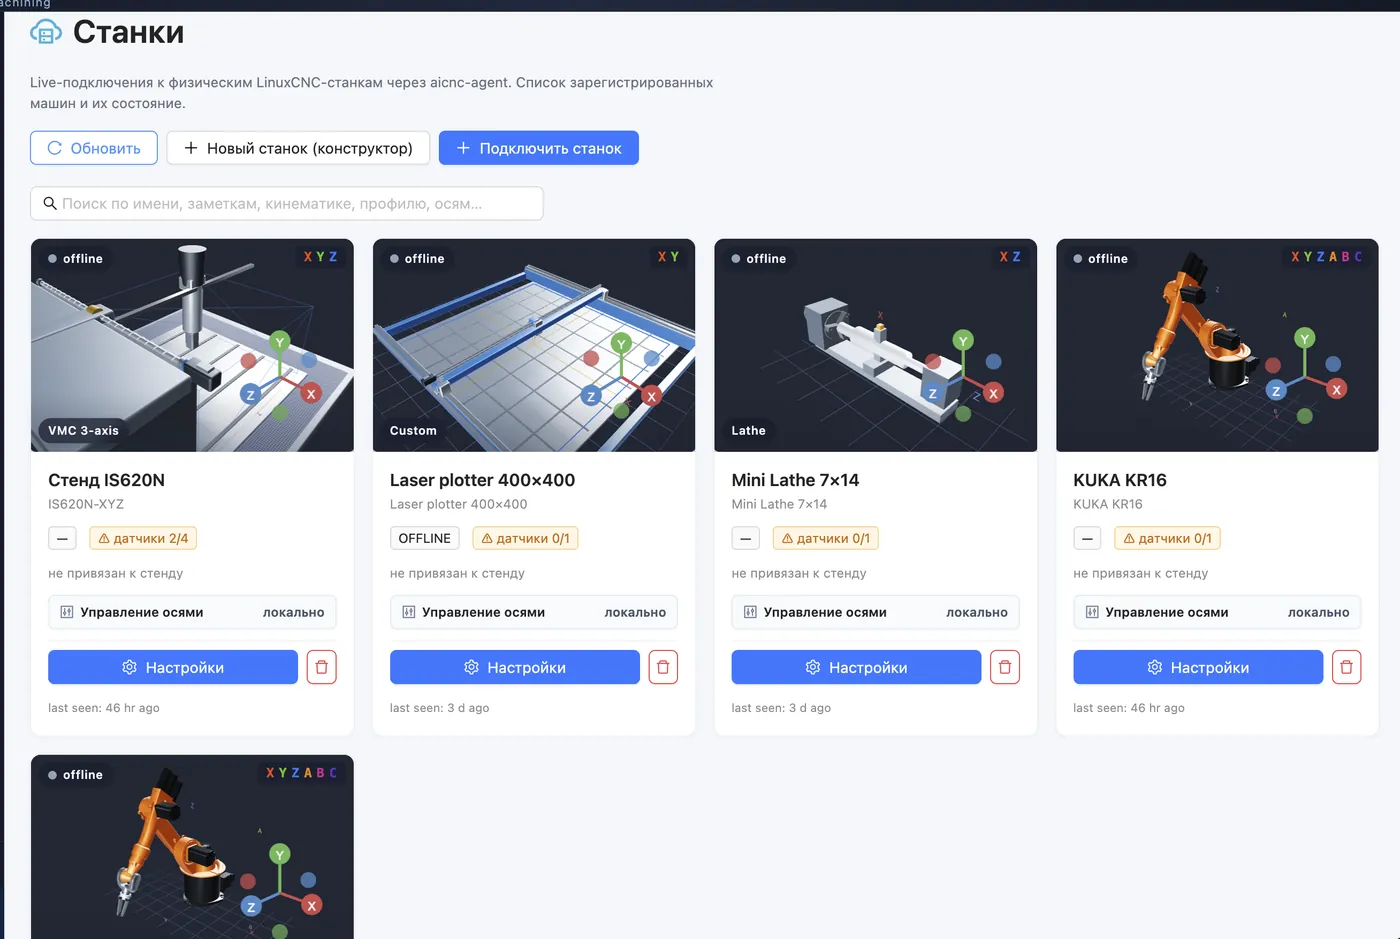
Породы станков живут в двойнике как конструкторы конфигурации; кинематика робота считается в двойнике и исполняется по EtherCAT. Проверенное на стенде отделено от НИОКР.
| Тип станка | Род программ | Статус |
|---|---|---|
| Фрезерный 3-осевой | рез, движение | стенд |
| Токарный | рез | двойник · sim |
| Фрезерный 5-осевой | рез, движение | двойник · sim |
| Лазер / плоттер | рез | двойник · sim |
| Робот KUKA KR16, сварщик | движение | R&D · виртуальный |
| Гексапод, трипод, дельта | движение | R&D · виртуальный |