ООО «СинкТвин Технологии» +7 925 353-56-35 info@synctwin.ru
SyncTwin Станкостроителю · SyncTwin для станкостроителя Скачать PDF На сайт
ООО «СинкТвин Технологии» · synctwin.ru

Платформа управления
для серии ваших станков

Двойник породы описывается один раз. Каждый станок серии — данные, а не новая наладка. Конфигурация стойки порождается из двойника, приводы — любого вендора на EtherCAT, панель у станка работает без облака.

Ядро · порода · экземпляр LinuxCNC · EtherCAT · CiA-402 — открытое ядро
Для станкостроителя (OEM) · главному конструктору · руководителю электроавтоматики · сервисной службе
SyncTwin · презентация для станкостроителяСентябрь 2026
Архитектура решения

От программы до сервопривода — и обратно одним кадром

  • Программа описывает деталь или логику узла, а не станок.
  • Двойник — источник правды: оси как требования, механизм — данные URDF.
  • «Сделать текущим» — выбор стенда и профилей его осей по ролям; станок к стенду не привязан.
  • Стенд · cncctl — профиль оси настраивается один раз готовится.
  • Конфигурация LinuxCNC / HAL порождается из требований и железа; EtherCAT ведёт приводы разных вендоров.
  • Один кадр обратной связи — в монитор cncai, наладку cncctl и панель оператора у станка.
Архитектура решения SyncTwin: программа → пригодность → двойник → «Сделать текущим» → стенд и профили осей → конфиг LinuxCNC/HAL → EtherCAT → серво и IO → один кадр обратной связи → монитор cncai, наладочный вид cncctl и панель оператора у станка cncai.ru — станок и программы cncctl.ru — стенд и железо 1 Программа Деталь или логика узла программа описывает замысел, а не станок 2 Пригодность По роду и рабочему органу рез — кинематикам с решателем, движение — любому механизму 3 Двойник станка или узла Источник правды оси как требования: ход, скорость, роль, кинематика; механизм — URDF 4 «Сделать текущим» Стенд и профили осей станок к стенду не привязан: требования оси ↔ канал по роли 5 Стенд · cncctl Профиль оси стенда слейв · привод + двигатель · роль · энкодер — настраивается один раз 6 Конфигурация LinuxCNC / HAL Порождается, не правится из требований двойника и железа стенда — одна точка входа 7 Шина EtherCAT Один мастер, CiA-402 разные вендоры в одном списке слейвов; драйверы lcec в апстриме 8 Серво и входы-выходы Железо отвечает позиция, слово состояния, момент, ошибка слежения, состояние IO 9 Обратная связь Один кадр с шины — во все окна снят с железа, а не с ответа кнопки Монитор · cncai Главный вид 3D по факту, DRO, строка, съём материала Наладка · cncctl Наладочный вид осциллограф 1 кГц, шина параметры привода Панель · у станка Без облака пуск, стоп, строка, поза, состояние — тот же кадр Одно значение · одно имя · один владелец записи на каждой ступени
SyncTwin · synctwin.ru/how-it-works
Что мешает сегодня

Каждый станок серии настраивается заново

Стойка — покупной чёрный ящик, привод — под стойку, знание о серии — в голове наладчика. Десятый станок серии стоит столько же наладки, сколько первый.

Покупная стойкаПараметры серии вносятся руками в каждую единицу, формат — вендора.знание серии не накапливается
Привод под стойкуСмена поставщика привода — переписывание постпроцессора и параметров.замена привода — проект
Наладка каждой единицыТе же ходы, те же пределы — заново, наладчиком, на каждой машине.время × число станков
Сервис у заказчикаЧто стоит на станке и как настроено — неизвестно без выезда.сервис вслепую

Зависимость от вендора стойки

После ухода привычных брендов серия собирается на том, что доступно, — с новой стойкой и новой наладкой.

Нет двойника серии

Кинематика, ходы и приводы модели описаны в чертежах и в памяти, а не в данных, из которых порождается стойка.

Панель — чужая

Экран оператора и логика станка принадлежат стойке, а не вам: своя панель под серию требует своей разработки.

SyncTwin · synctwin.ru
Принцип

Тип станка описывается один раз, экземпляр — это данные

Ядро

Не знает ни одного конкретного станка. Договор описания, координаты, проверки перед пуском, транспорт на бокс — общие для всех пород.

Тип станка

Конструктор типа станка. Трёхосевой фрезер, пятиосевой с поворотным столом или головой, токарный, лазер — порода печатает конфигурацию LinuxCNC, но не знает чисел конкретной машины.

Экземпляр

Данные, а не код. Ходы осей, приводы, энкодеры, редукторы, инструмент — паспорт единицы серии. Десятый станок — десятый паспорт, а не десятая наладка.

Новое свойство серии заводится правкой двойника породы, и каждый экземпляр получает его при следующем порождении конфигурации.
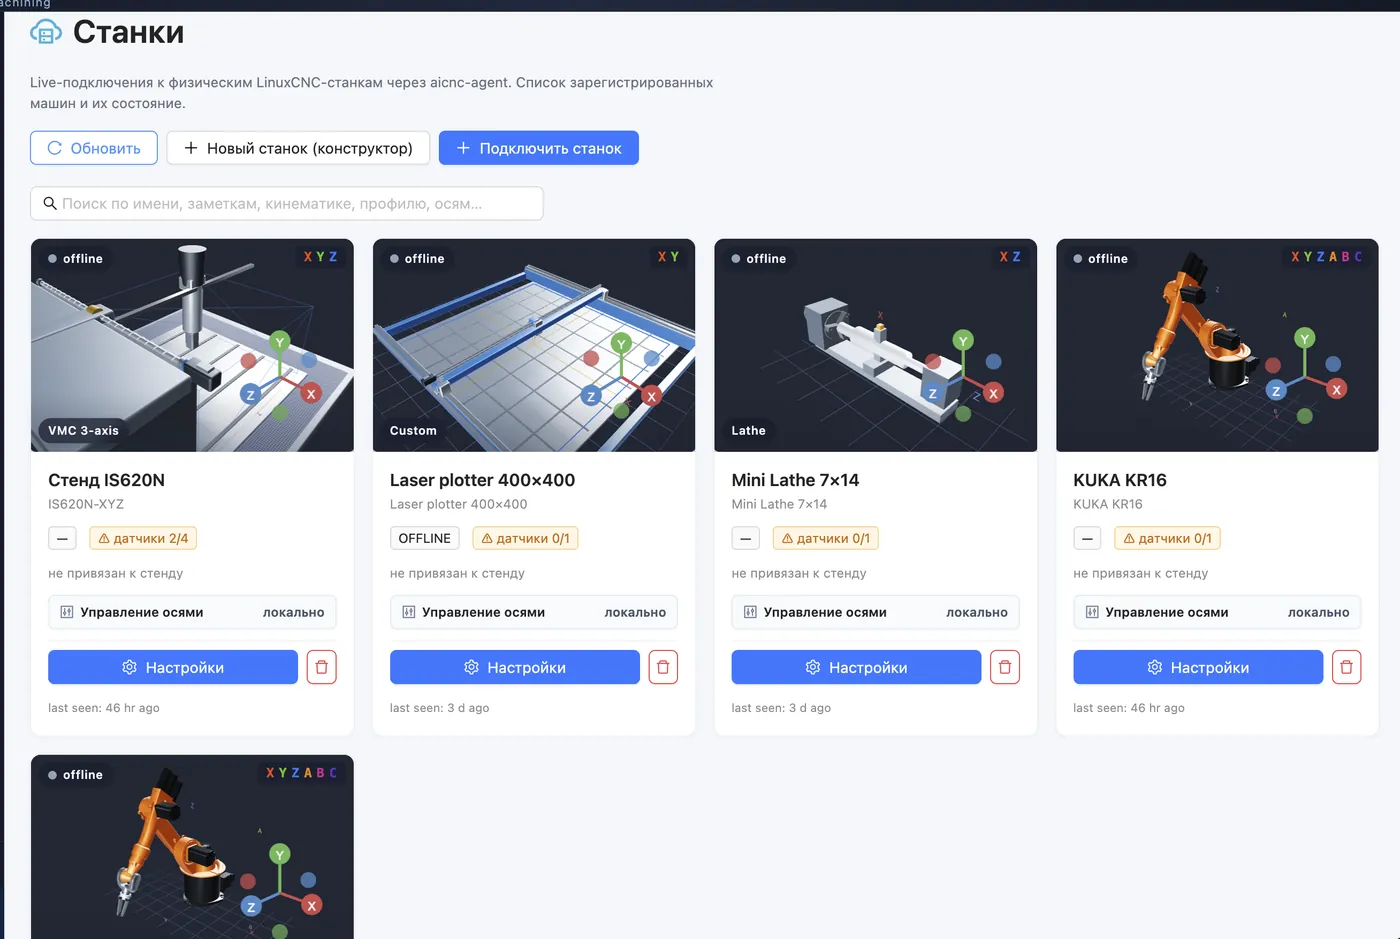
Каталог станков двойника — все породы одного пользователя на одном экране.
SyncTwin · synctwin.ru
Архитектура

Конфигурация стойки порождается из двойника

  • Двойник — единственный источник правды. Всё, что знает станок, живёт в нём; стойка — его зеркало.
  • Конфигурация LinuxCNC, HAL и шины печатается из двойника и уходит на бокс одной точкой входа. Руками на стойке ничего не правится.
  • Контур реального времени — в станке, на промышленном мини-ПК. Сервер завода или облако хранит двойники и программы, петлю управления не держит.
  • Обратная связь возвращается тем же путём: пин HAL → двойник → экран сервисного инженера.
Вертикаль SyncTwin: от описания в браузере через двойник и порождённый конфиг к LinuxCNC, EtherCAT и сервоприводам; обратная связь возвращается в двойник и на экран Браузер Описание детали или логики параметры детали · шаги узла автоматики замысел Двойник · единственный источник правды Двойник оборудования Machine: оси · приводы · входы-выходы · ноль порождение Генерация Конфигурация из двойника .ini · .hal · EtherCAT XML — только из двойника запуск на стенд Бокс у станка LinuxCNC / HAL в VM контур реального времени · без облака команды в цикле Шина EtherCAT единственная шина · цикл ≥ 1 кГц · CiA-402 уставки, момент Железо Сервоприводы и входы-выходы разные вендоры на одной шине Обратная связь позиции ошибка слежения statusword в двойник и экран команда вниз обратная связь вверх физический мир
SyncTwin · synctwin.ru
Как выглядит работа

От породы к серийной стойке

1 · ПОРОДА

Паспорт модели — один раз

Кинематика, оси, установка детали, инструмент. Тип станка описана, и из неё порождается стойка для любого экземпляра.

2 · МОДЕЛЬ

Другая модель серии — та же платформа

Пятиосевой с поворотной головой описывается в том же двойнике, что трёхосевой: другая порода, те же двери, тот же исполнитель.

3 · ПРИВОД

Ось прогоняется поверх двойника

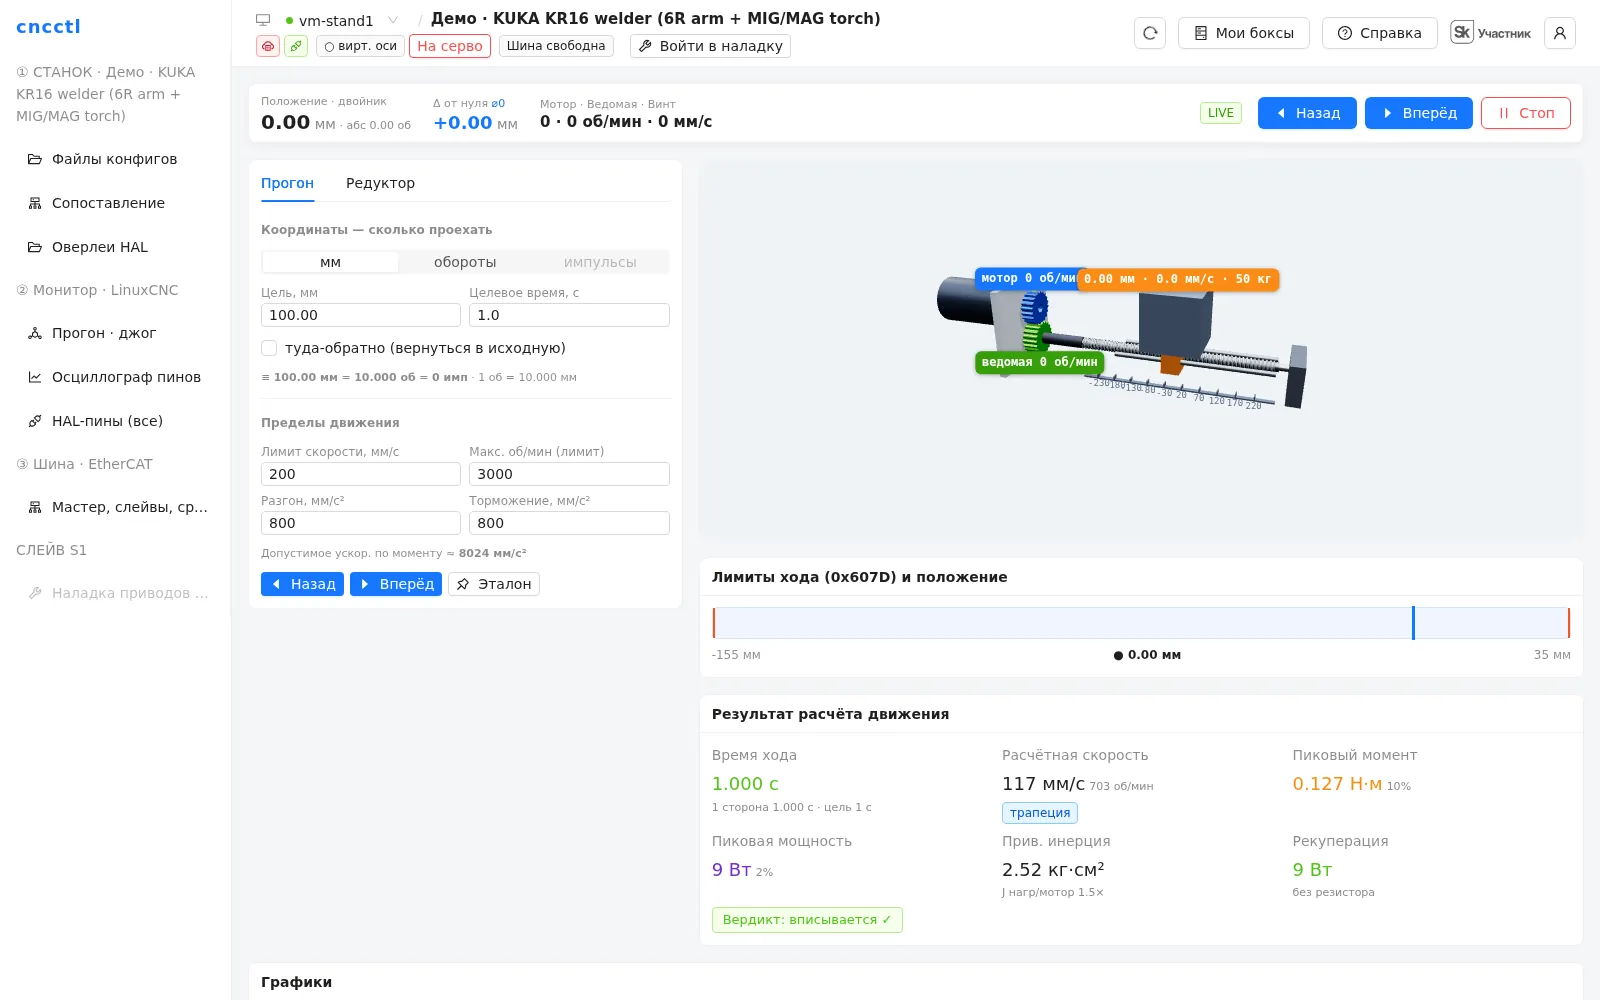
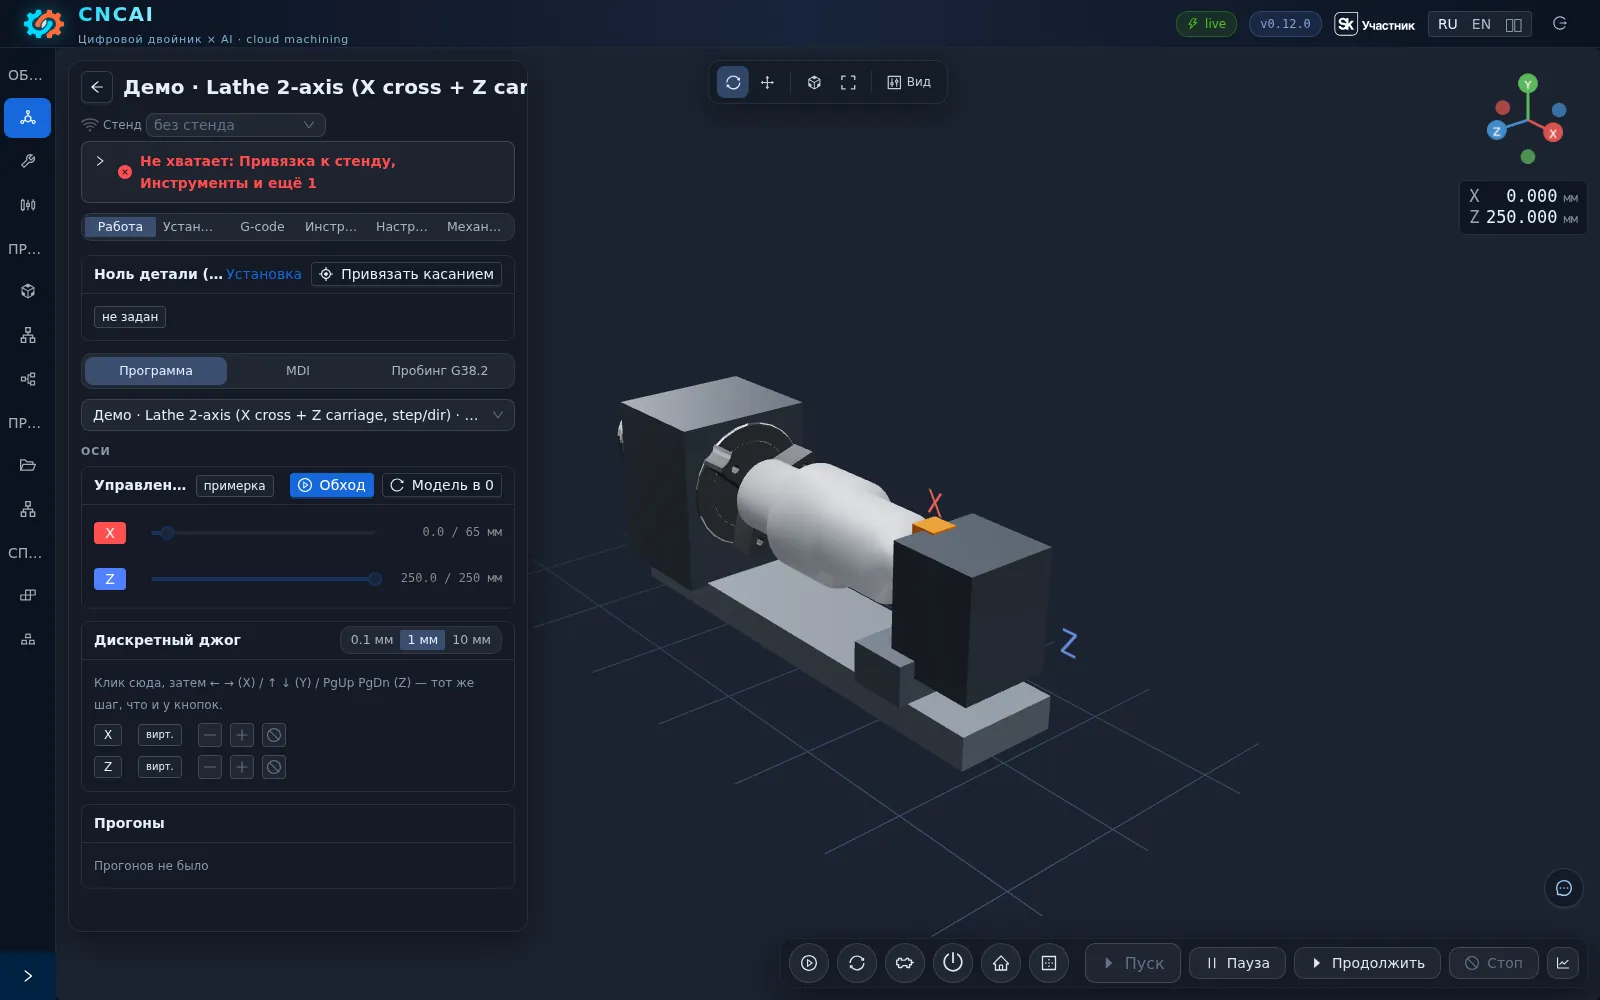
Джог, расчёт движения, пределы хода и положение — сервисный инженер проверяет ось на 3D-двойнике механизма, прежде чем включить момент.

4 · ВХОДЫ-ВЫХОДЫ

Серво-слейвы и IO — ролями станка

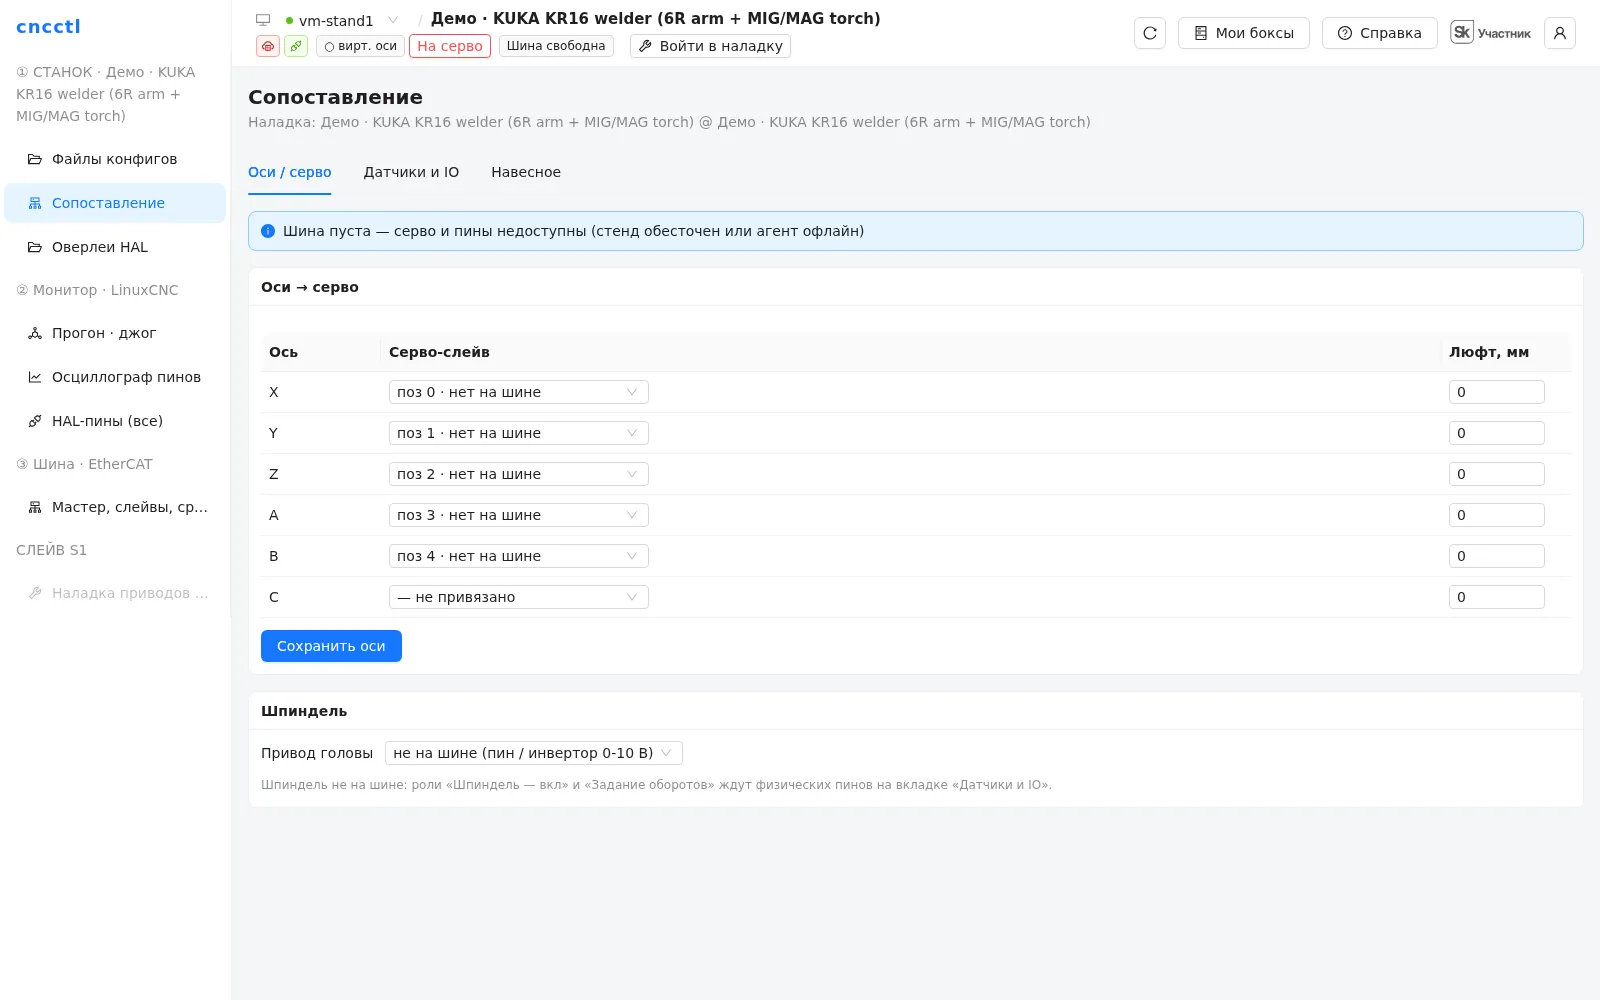
Какой серво-слейв на какой оси, люфт, привод шпинделя, концевики, смазка, СОЖ — привязываются к ролям станка, а не к номерам пинов: факт с пина доезжает до экрана под тем же именем.

5 · ОПЕРАТОР

Панель у станка без облака

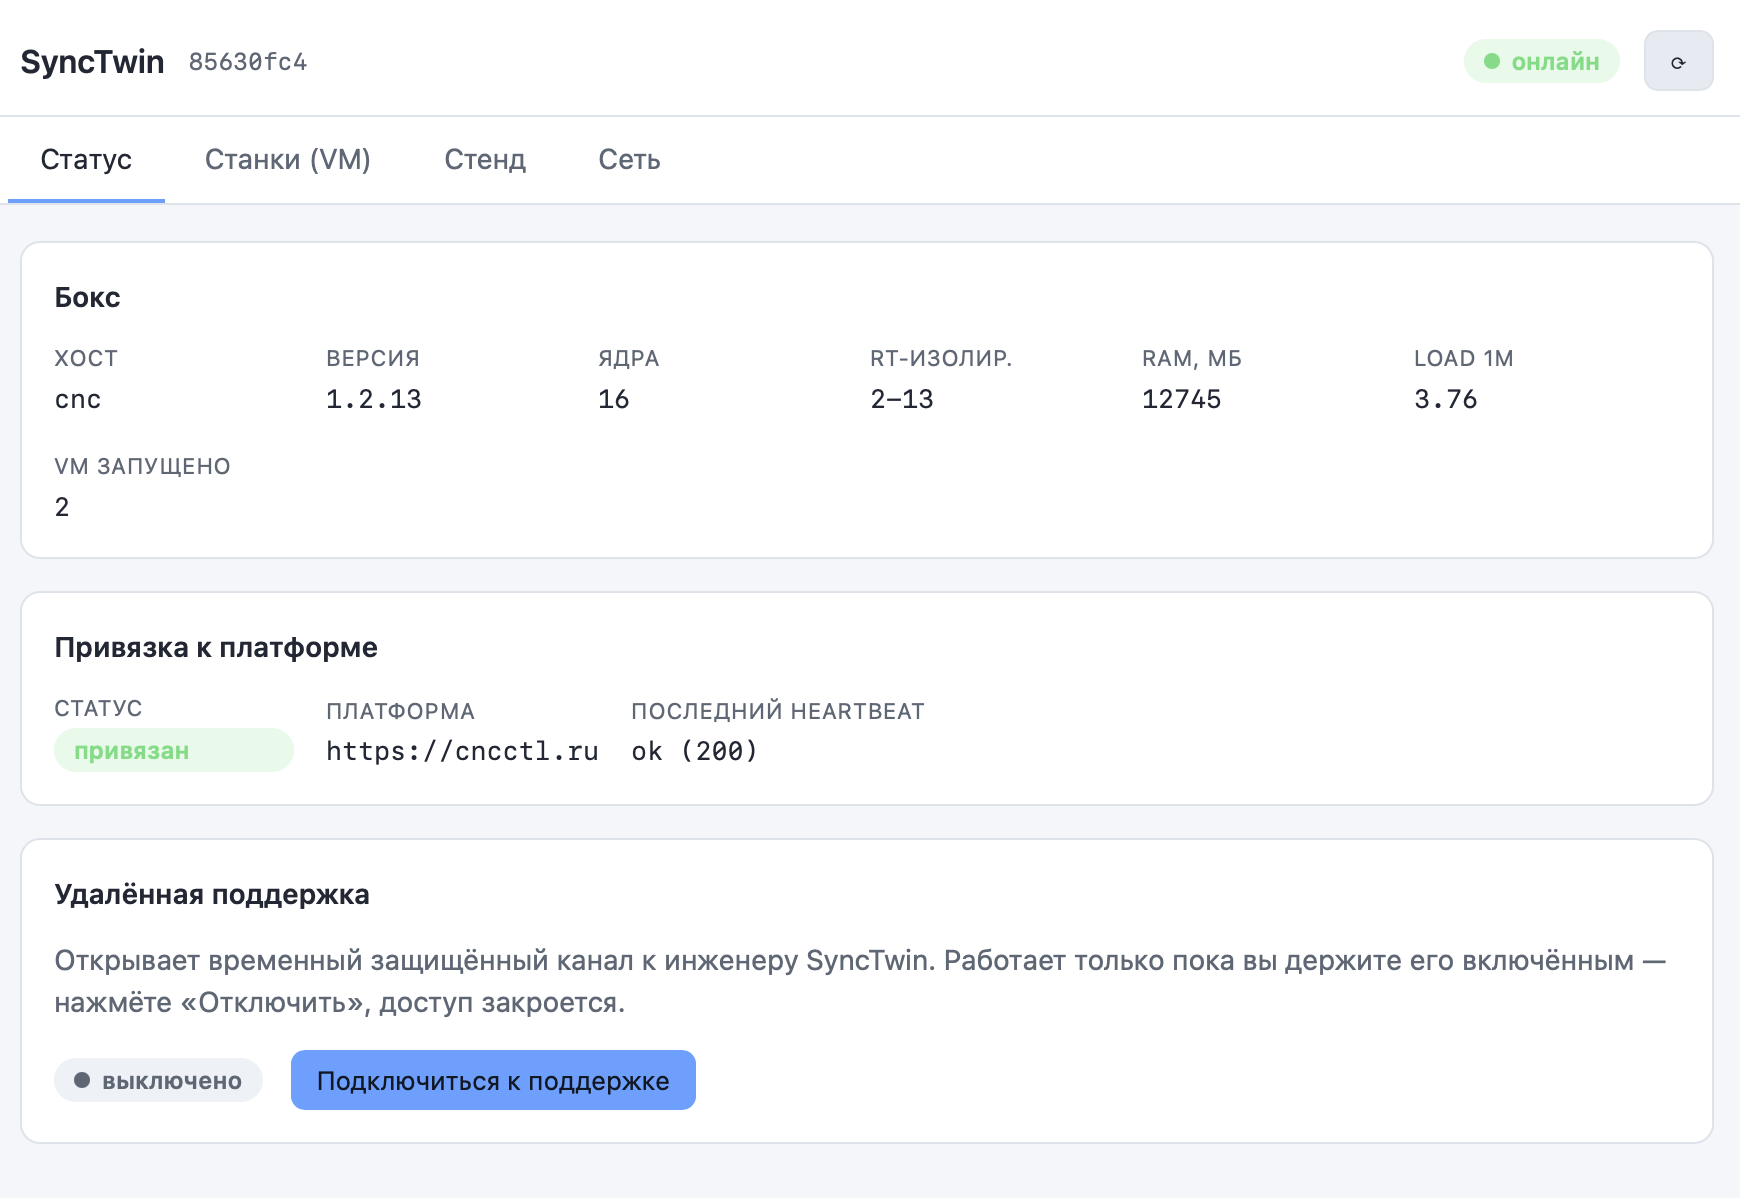
Локальная панель бокса: состояние бокса, станков и стенда, привязка к платформе, удалённая поддержка по кнопке. Работает внутри периметра заказчика; связь с облаком для работы не нужна.
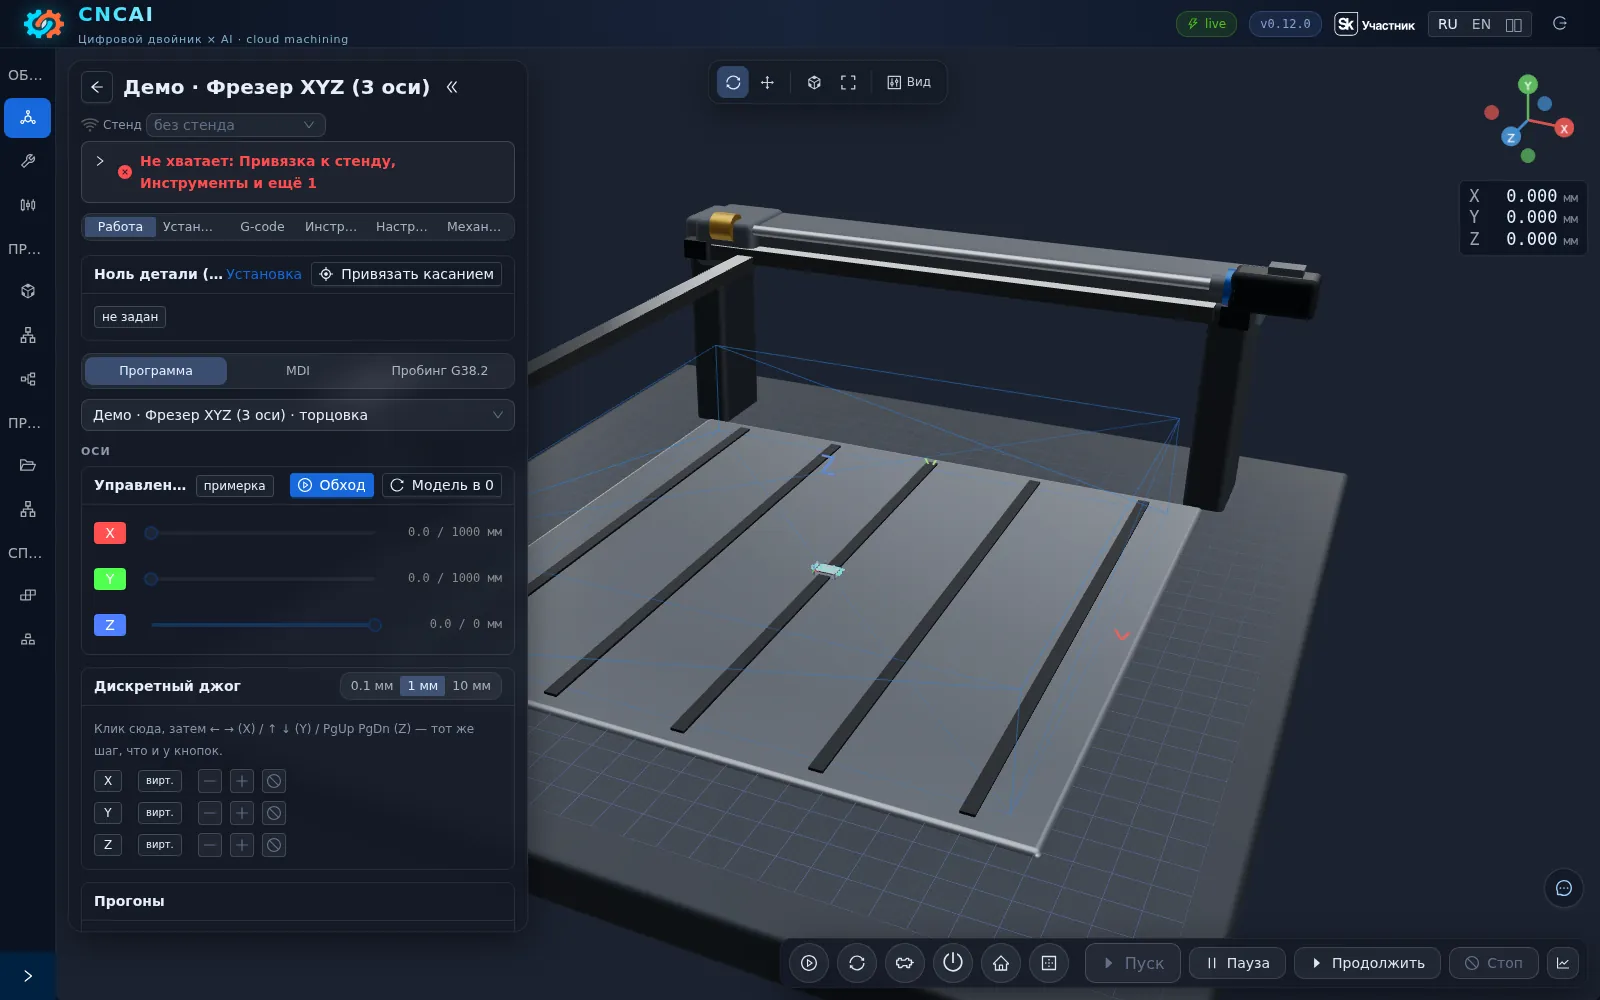
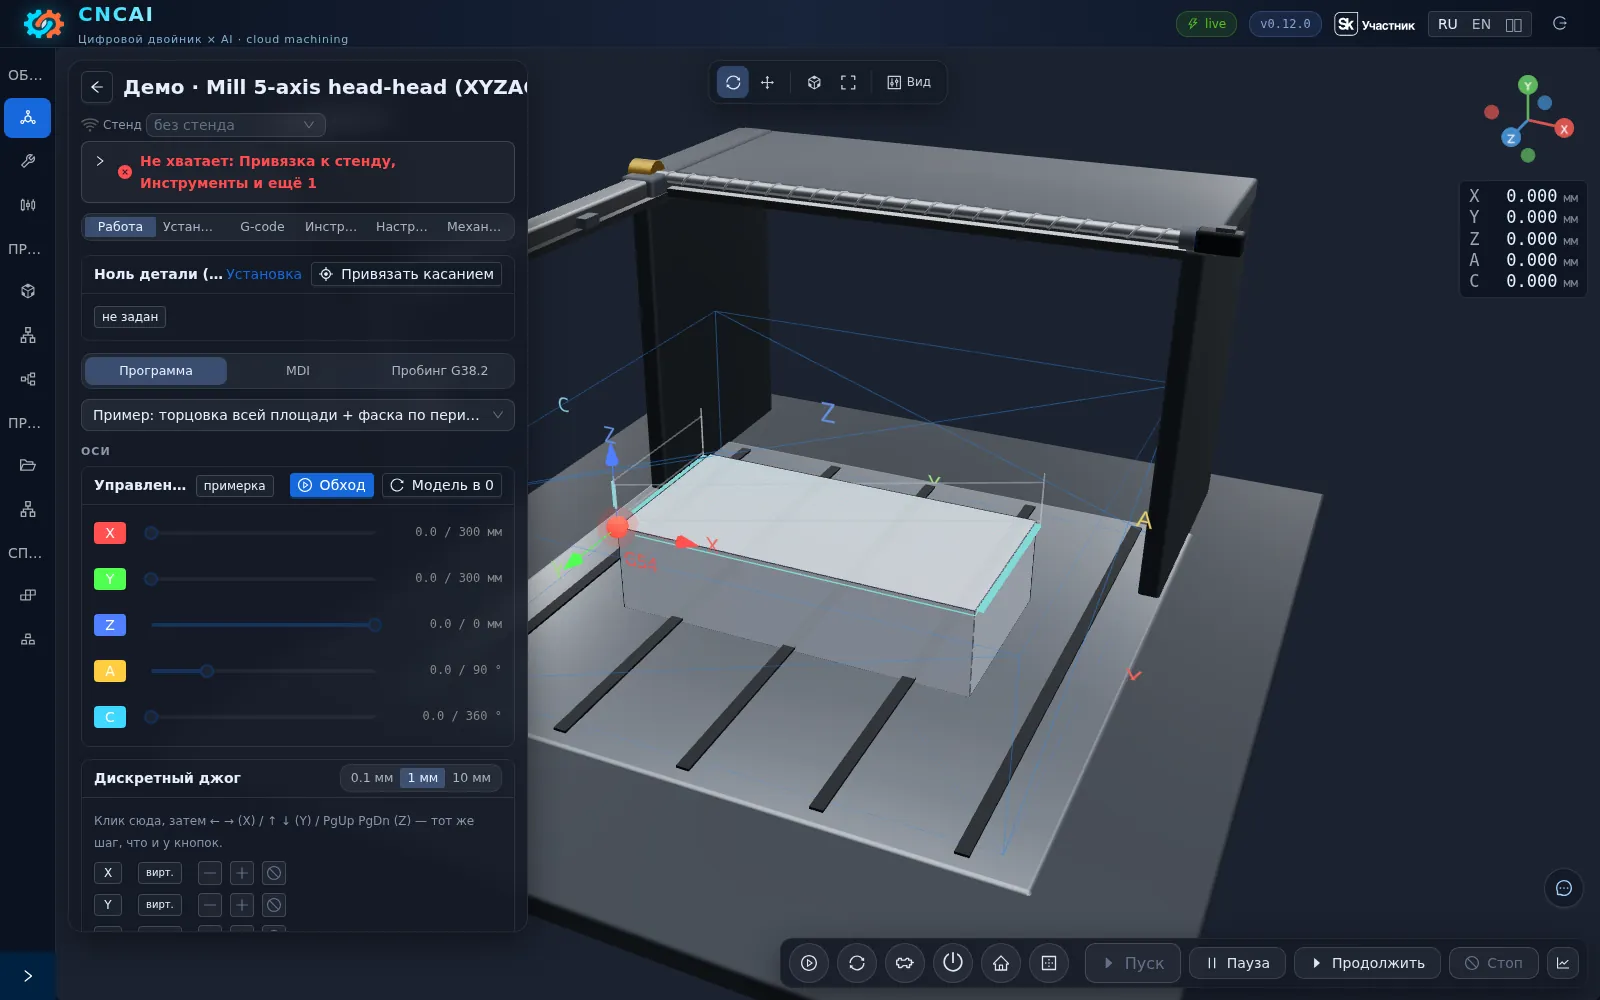
Паспорт трёхосевого фрезера: оси, приводы, установка.
Паспорт пятиосевого фрезера с поворотной головой.
Привязка привода к оси станка и её параметры.
Привязка физических IO к ролям станка (доезд факта до пина).
Локальная панель бокса у станка — состояние, привязка к платформе, поддержка; работает без облака
Что получает ваш заказчик

Два рода программ — один исполнитель

Рез

Траектория выводится из объёма детали. Технолог заказчика описывает деталь параметрами — без CAD-барьера; генератор строит траекторию под вашу тип станка: 15 генераторов — 2.5D, формообразующие, не-фрезерные.

Движение

Траекторию называет автор. Подача, зажим, переворот, смена палет — логика узлов автоматики станка поверх того же двойника, без отдельного ПЛК.

Программа описывает деталь, а не станок: та же программа исполняется на другом экземпляре серии без правок. Место детали знает установка, ноль — паспорт экземпляра.

Два рода программ: cut — траектория выводится из объёма детали; motion — траекторию называет автор. Исполнитель один — LinuxCNC / HAL на стенде Программа описывает деталь, а не станок род определяется движком генерации, а не оборудованием род cut — рез Траектория выводится из объёма движок CAM-генераторы по геометрии глаголы face · drill · pocket · contour кому кинематики с решателем в LinuxCNC: 3x · 5x · токарная род motion — движение Траекторию называет автор движок генераторы движения и PLC глаголы place · transfer · weld · логика кому любой механизм: робот, фрезер, автоматика Исполнитель один: LinuxCNC / HAL G-code с траекторией едет на стенд одним путём
SyncTwin · synctwin.ru
От программы к станку

Та же программа — на любом станке серии

  • Preflight. Инструмент найден, вылет измерен, ноль задан. Незаданное — отказ с причиной, а не «успех».
  • Запуск. Конфигурация порождается из двойника экземпляра и уходит на бокс; режим — виртуальные оси или серво.
  • Прогон. Хоминг, отправка, исполнение LinuxCNC в реальном времени.
  • Обратная связь. Обороты, заданные в операции, найдены на пине шпинделя; оси прошли путь; журнал чист.
  • Другой станок серии. Программа не меняется — меняется двойник, из которого порождается стойка.
Жизненный цикл программы: выбор машины, программа, симуляция — preflight, запуск, хоминг — прогон на железе, обратная связь, та же программа на другом станке В браузере — замысел 01 Выбор машины один раз, при создании программы 02 Программа деталь параметрами или логика шагами 03 Симуляция виртуальные оси, проверка реза Проверка — до железа 06 Хоминг оси нашли ноль, станок готов 05 Запуск конфиг из двойника уходит на стенд 04 Preflight инструмент, вылеты, рабочая зона На железе — факт 07 Прогон программа идёт на сервоприводах 08 Обратная связь позиции и ошибка слежения на экране 09 Другой станок та же программа, другое оборудование
SyncTwin · synctwin.ru
Сервис · cncctl.ru

Наладка и сервис серии — одним инструментом

  • Осциллограф — ток, момент, ошибка слежения, задание против факта.
  • Тюнинг контуров — там же, где осциллограф, а не в утилите вендора привода.
  • Словарь параметров снимается с привода автоматически — один интерфейс на все бренды приводов серии.
  • Супервизор боксов — какие станки серии подняты и чем заняты; прямое управление CiA-402 (CSP / CSV / CST) без ПЛК.

Контур реального времени остаётся в станке. Сервисный инженер наблюдает и настраивает — из цеха заказчика или удалённо, если заказчик открыл канал.
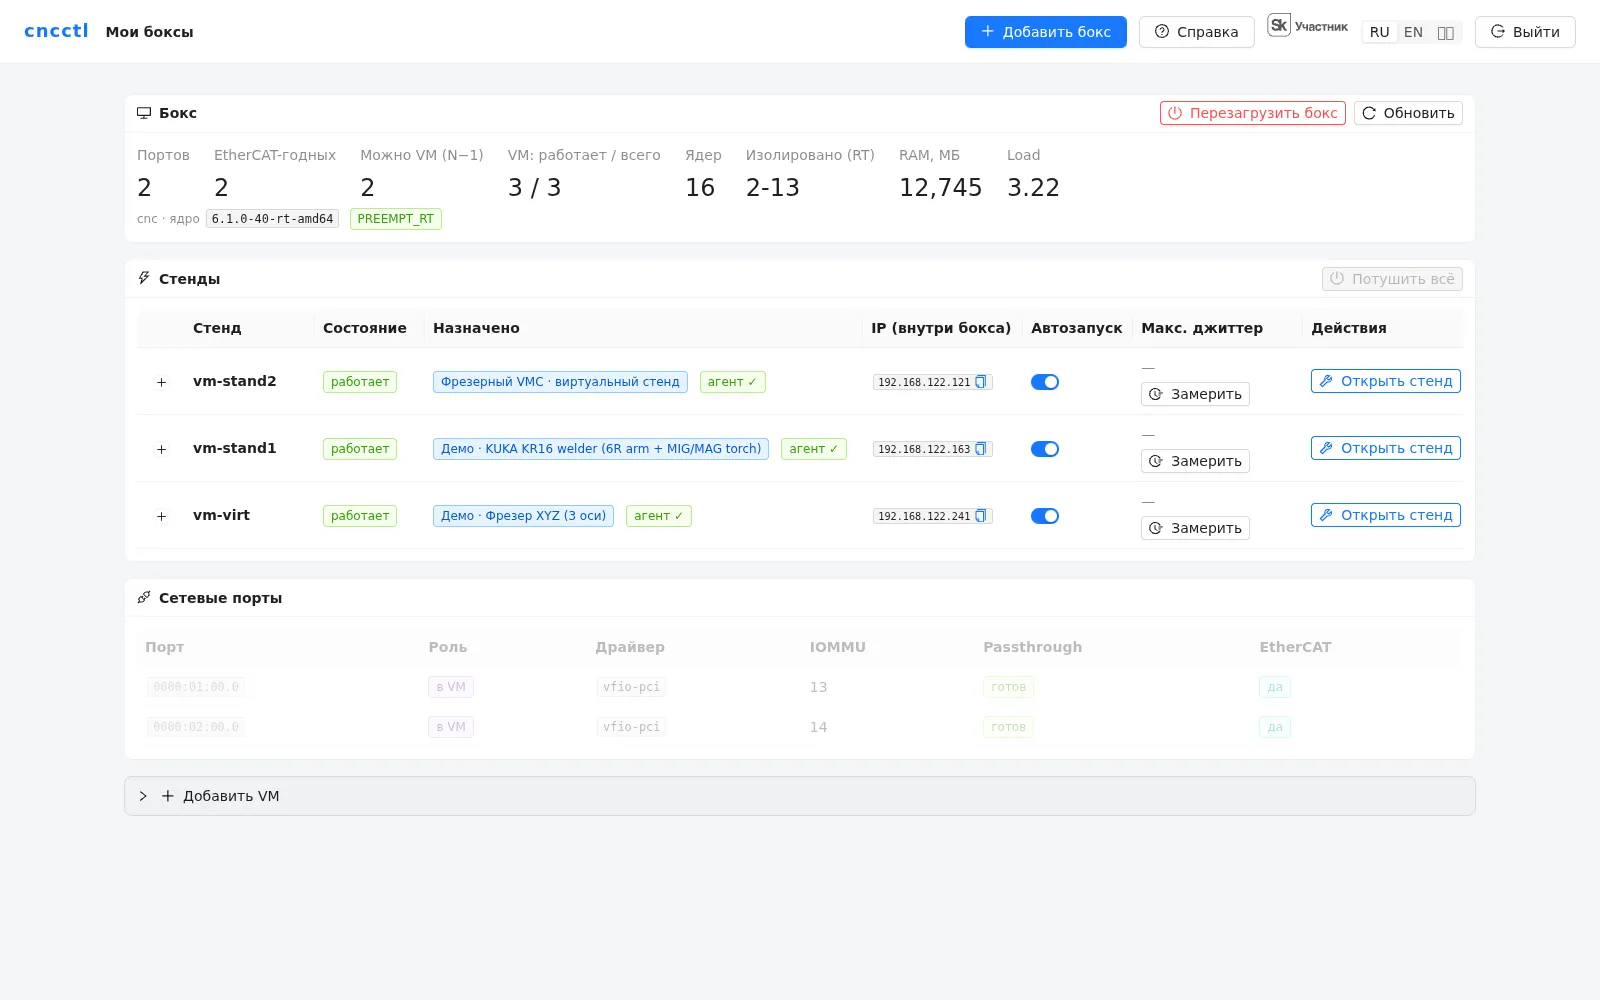
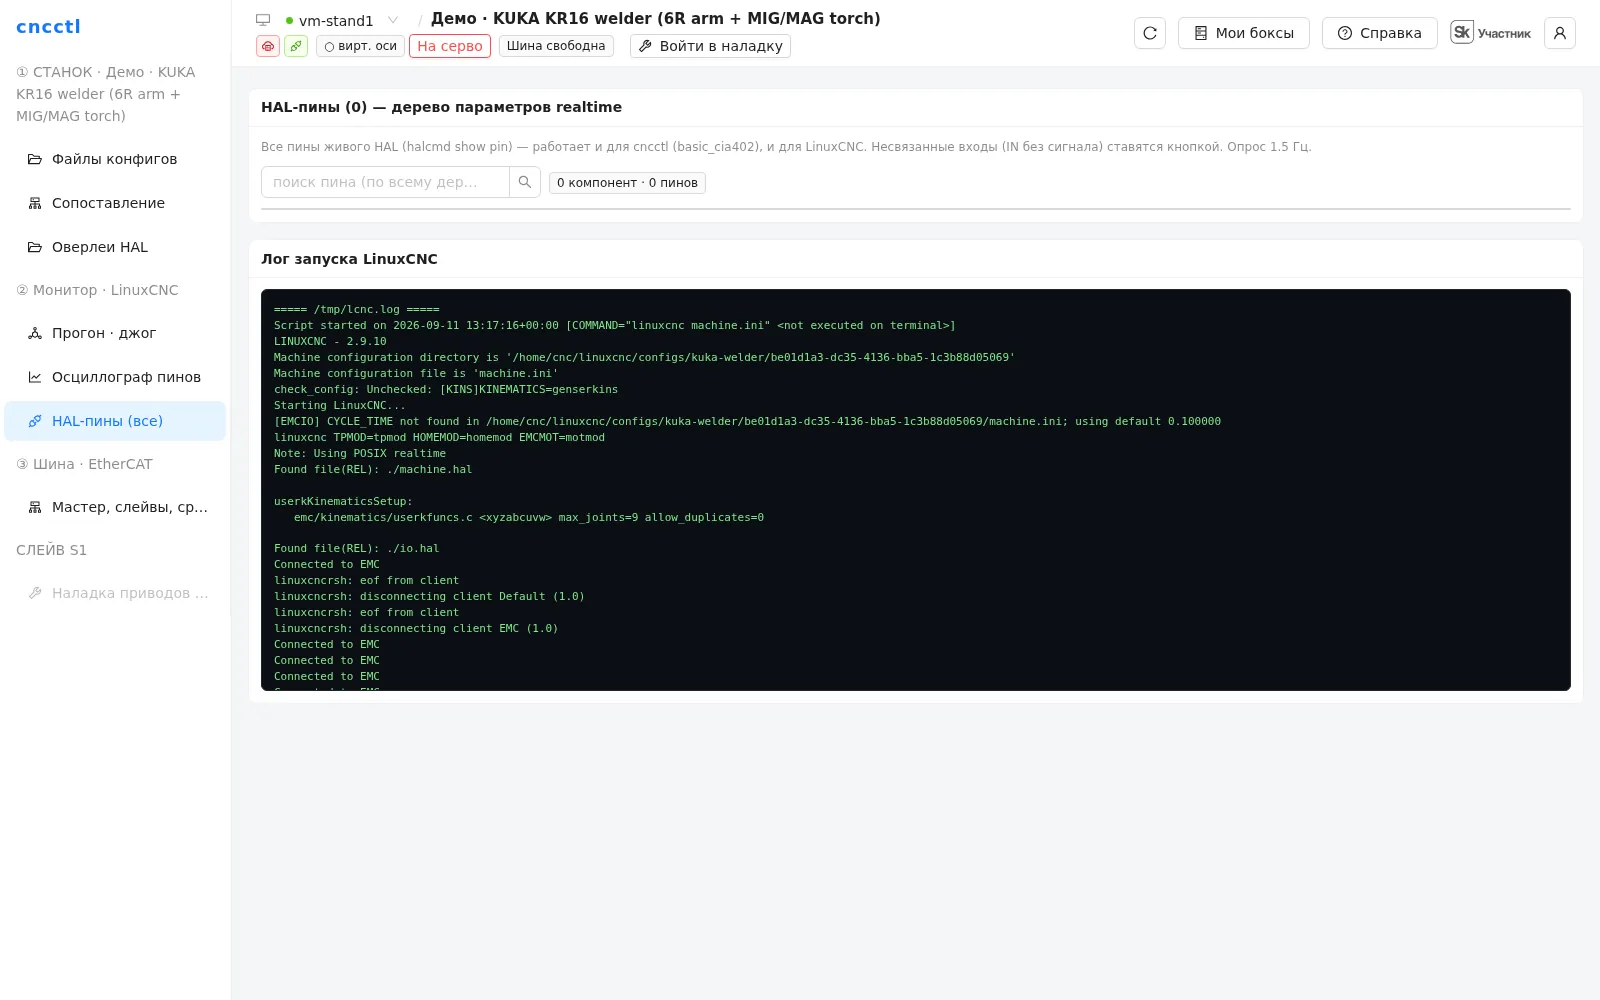
Супервизор Бокс → VM → Станок: какие стенды подняты и чем заняты.
Граф связей HAL LinuxCNC — пины, сигналы, компоненты.
SyncTwin · synctwin.ru
Приводы

Поставщик привода меняется — платформа нет
Кросс-вендорная шина EtherCAT: один мастер LinuxCNC / HAL, приводы Inovance, Wecon, Schneider, Mitsubishi и узел входов-выходов Omron на одной линии, один профиль CiA-402 EtherCAT · одна шина, линейная топология, цикл ≥ 1 кГц Мастер шины LinuxCNC / HAL один мастер · драйвер lcec · цикл ≥ 1 кГц Inovance IS620N сервопривод Inovance SV660 сервопривод Wecon VD3E сервопривод Schneider LXM28E сервопривод Mitsubishi MR-J4-TM сервопривод Omron NX-ECC202 входы-выходы Один профиль CiA-402 одно включение, один хоминг, одно движение — у любого вендора паспорт слейва: vid, pid, PDO-карта Входы-выходы датчики и реле
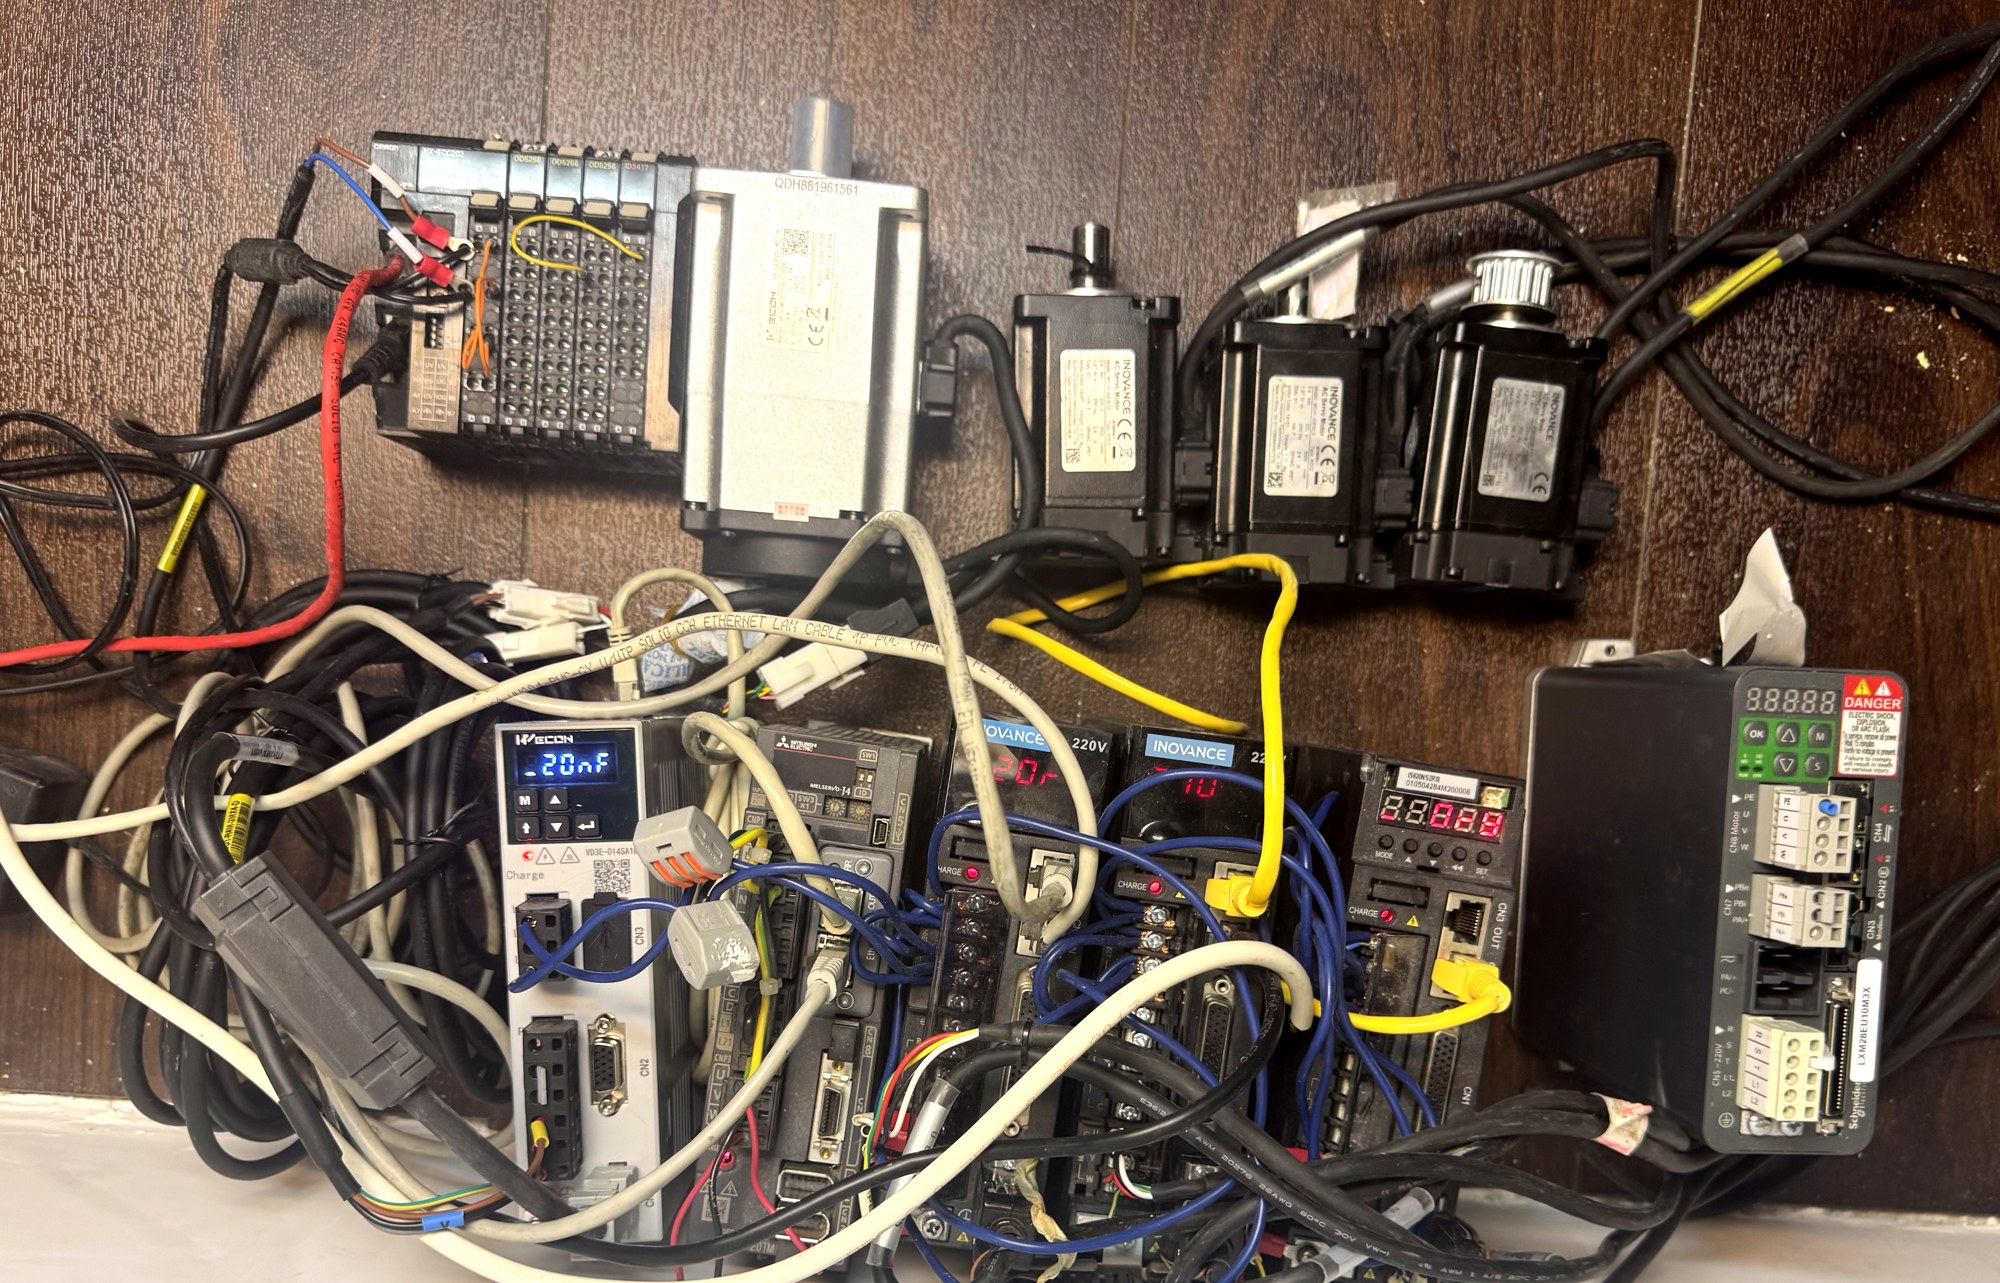
Стенд: коуплер Omron, приводы Mitsubishi, Inovance и Wecon на одной шине EtherCAT

Проверено на железе: три Inovance IS620N выведены в OP и проехали оси фрезерного станка; SV660 — в OP, 30 оборотов вперёд-назад в CSP; Wecon VD3E — от онбординга до движения оси; словарь Mitsubishi MR-J4 снят автоматически. Обмен — 1 кГц.

Принято в открытое ядро: драйверы IS620N / SV660 — в linuxcnc-ethercat (PR #512, 21.08.2026), Wecon VD3E — в master. Новый бренд — по его ESI или снятием словаря, без правки ядра платформы.

SyncTwin · synctwin.ru
В станке

Бокс в шкафу станка, контур реального времени — внутри

  • Промышленный мини-ПК в шкафу станка. Ставится одной командой, обновляется штатным пакетом — у вас на сборке и у заказчика в цехе одинаково.
  • Своя VM LinuxCNC с ядром реального времени и своим портом EtherCAT на станок; один бокс может нести несколько станков в изоляции.
  • Сервер заказчика или облако — двойники, программы, наладка. Петля управления туда не уходит.
  • Канал пропал — станок работает. Панель у станка и исполнение программы не зависят от связи.
Установка на предприятии: сервер предприятия или облако, бокс у станка с агентом и несколькими VM LinuxCNC, каждая VM — своя шина EtherCAT и свой станок Уровень предприятия Сервер предприятия или облако двойники · программы · наладка конфиг, программа телеметрия, состояние Бокс у станка · промышленный ПК, Linux работает без облака Агент и локальная панель пуск, стоп, состояние VM 1 · HAL LinuxCNC контур реального времени, ≥ 1 кГц конфиг из двойника VM 2 · HAL LinuxCNC контур реального времени, ≥ 1 кГц конфиг из двойника VM 3 · HAL LinuxCNC контур реального времени, ≥ 1 кГц конфиг из двойника EtherCAT EtherCAT EtherCAT Станок 1 Фрезер, 3 оси Станок 2 Робот, 6 осей Узел 3 Автоматика Один бокс — несколько станков, каждый в своей VM и на своей шине
SyncTwin · synctwin.ru
Согласованность

Одно значение — в четырёх окнах

Всё, что умеет станок серии, проброшено от железа до экрана и видно одинаково везде, откуда на это смотрят.

Двойник

Где факт живёт — паспорт породы и экземпляра.

Стенд

Пин HAL, строка конфигурации, объект на шине — то, что исполняет.

Наладка

Через cncctl факт настраивается и проверяется сервисом.

Панель

Оператор заказчика видит и управляет без облака.

Один владелец записи у каждого числа: сервис, оператор и конфигурация видят одно и то же значение под одним именем.

Четыре окна одной возможности: двойник в облаке, стенд с конфигом и пином HAL, наладка cncctl, локальная панель у станка — одно значение, одно имя, один владелец записи Двойник · облако, cncai Поле в Machine где живёт факт и откуда он берётся; владелец записи — один Стенд · конфиг → HAL Пин HAL, строка .ini проброс до железа: объект шины, команда агента Одна возможность одно значение · одно имя один владелец записи Наладка · cncctl Наладка приводов задаётся и проверяется: осциллограф, параметры привода, диагностика Локальная панель · у станка Оператор у станка пуск, стоп, состояние без облака — связь с сервером не нужна Готово, когда все четыре окна показывают одно и то же
SyncTwin · synctwin.ru
Новая модель серии

Механизм — это данные, а не код

  • Кинематика описывается файлом URDF: звенья, шарниры, пределы, точки датчиков. Новая модель серии заводится файлом и паспортом, а не разработкой.
  • Имя шарнира — то, чем его зовёт программа: та же модель питает 3D-показ, проверку команд по пределам и связь с контроллером.
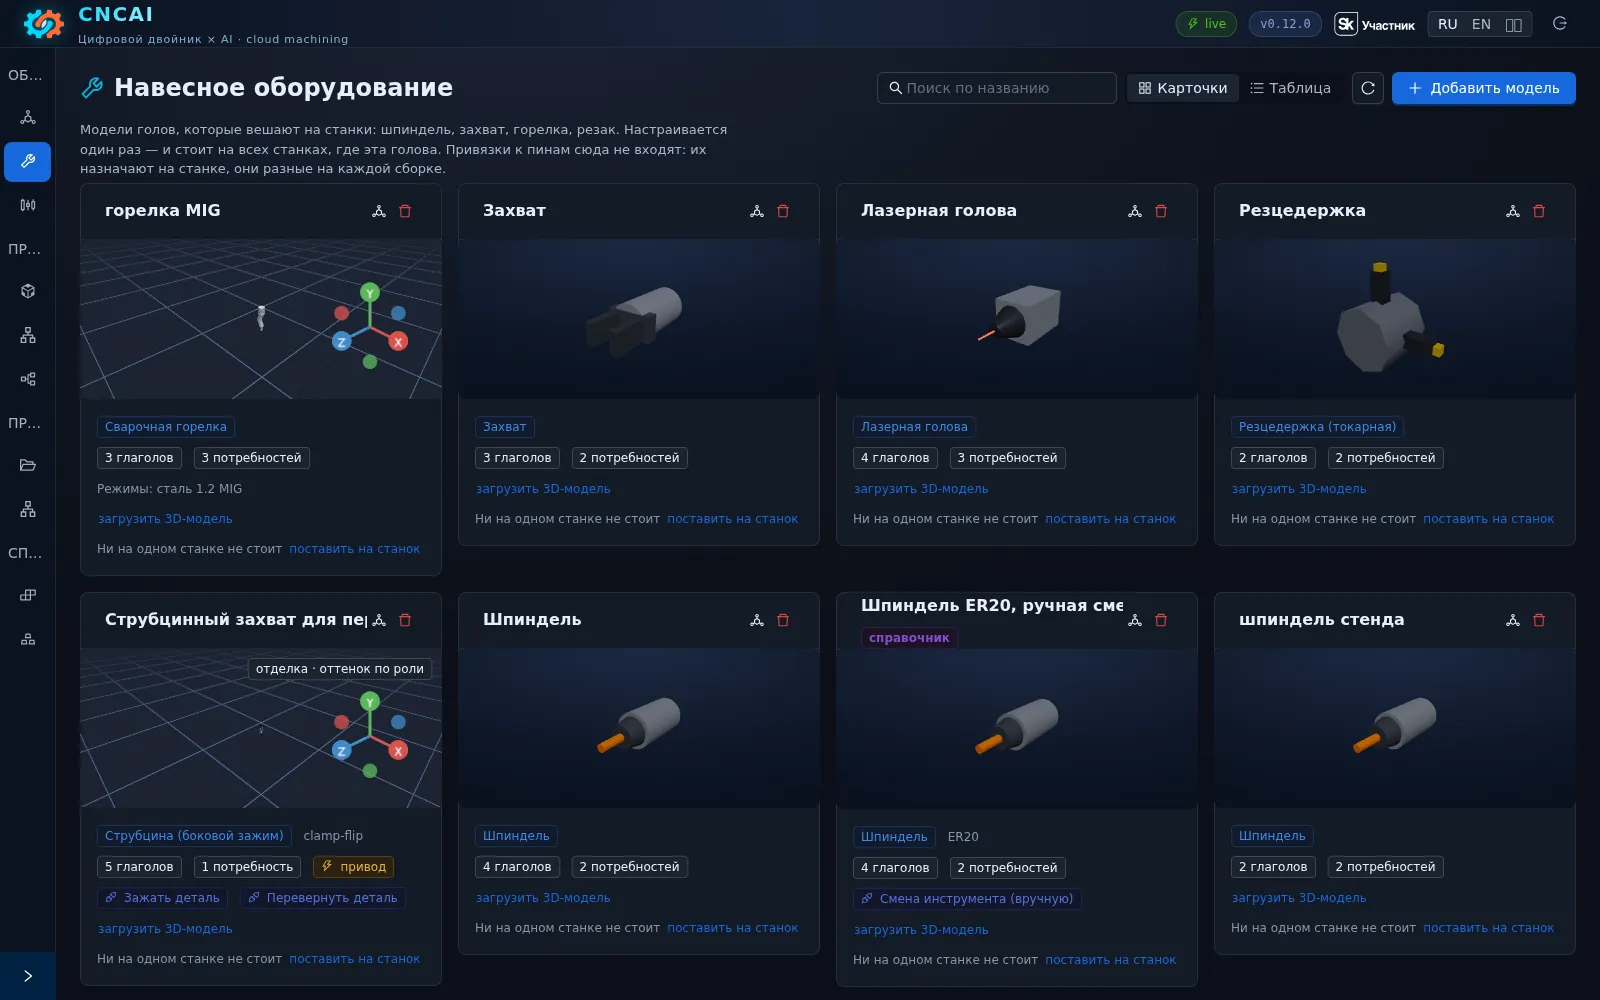
  • Смена рабочего органа не требует нового конструктора: голова объявляет свои оси и сигналы как часть конфигурации.
  • Роботы и параллельные кинематики считаются в двойнике и на сегодня отработаны виртуально.
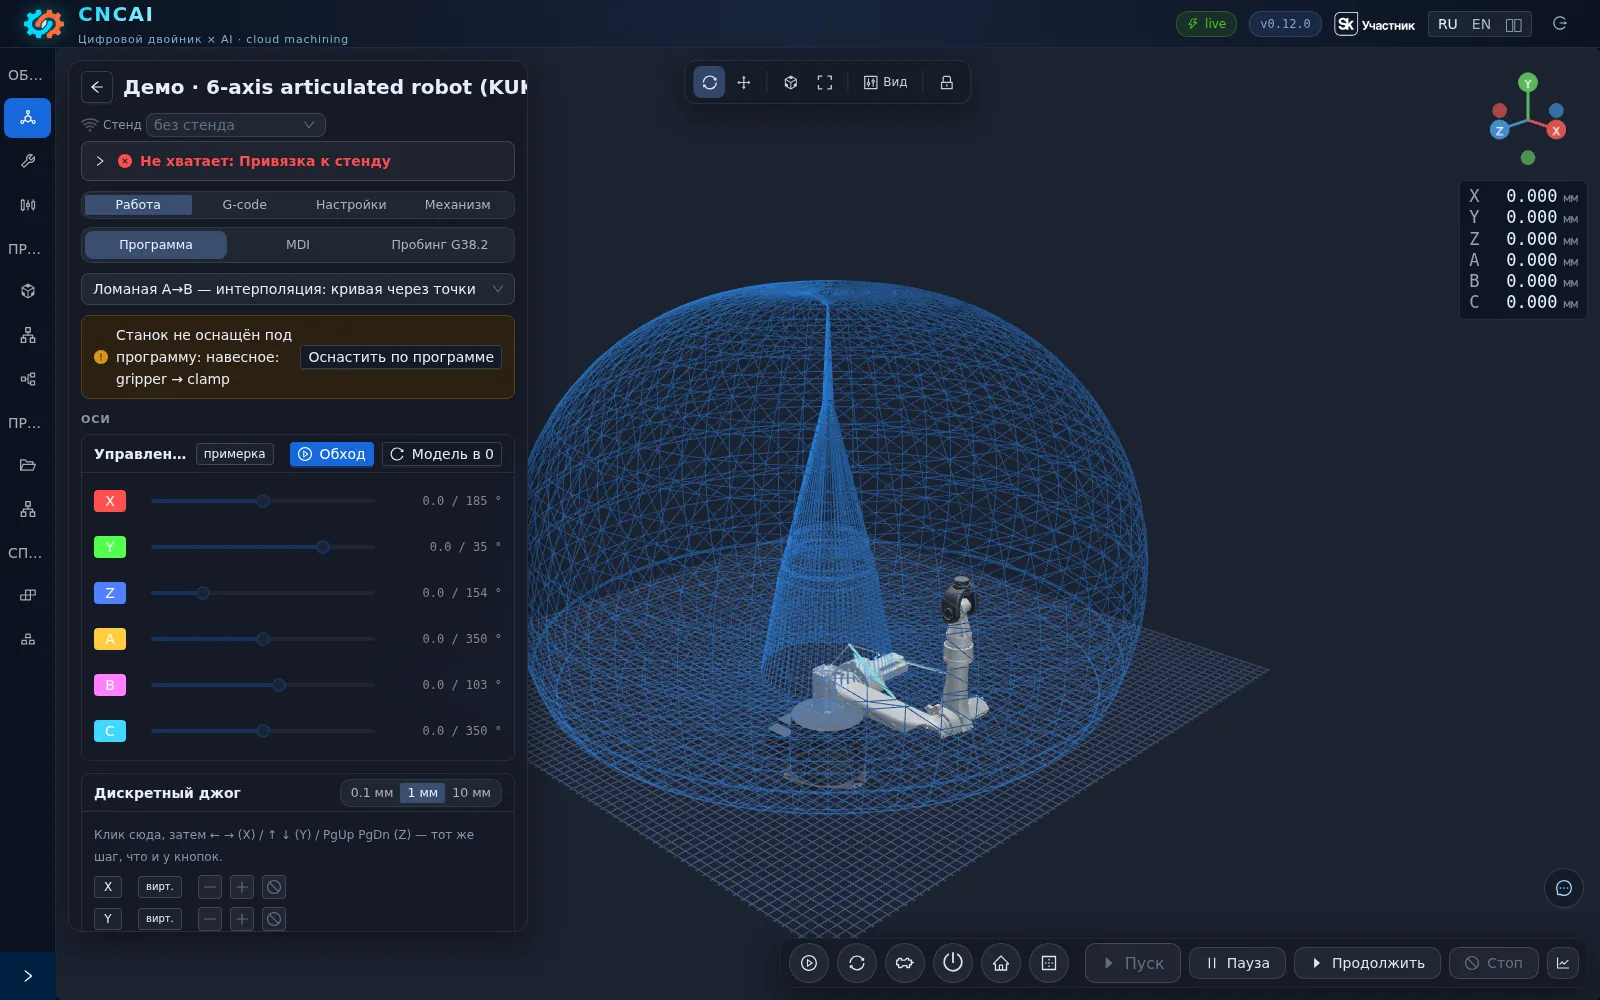
роботы · параллельные кинематики — R&D
Паспорт 6-осевого робота: звенья, суставы, пределы.
Каталог навесного: захваты, горелки, лазеры и т.п.
SyncTwin · synctwin.ru
Границы предмета

Что мы не делаем — это часть предложения

По границе планируется совместная работа над серией; по обещанию «умеем всё» — только разочарование на первой технической встрече.

Не делаем механику

Станина, шпиндель, приводы осей — ваши. Мы — управление, двойник и наладка.

Не заменяем тяжёлый CAM

Сложная трёхмерная обработка поверхностей и тяжёлая пятиосевая — не наш предмет.

Не строим САПР

Своего геометрического ядра не пишем: деталь у заказчика описывается параметрами.

Не форкаем LinuxCNC

Работаем со штатными механизмами открытого ядра; ваш наладчик остаётся в том же LinuxCNC и том же HAL.

Наш предмет — вертикаль от браузера до серво плюс двойник как единственный источник правды. Остальное берём готовым либо не берём вовсе.

SyncTwin · synctwin.ru
Честно о состоянии · сентябрь 2026

Что работает сегодня, что в работе

Паспорт токарного станка (X/Z, шпиндель).
Работает

Три породы прошли вертикаль

Трёхосевой фрезерный, пятиосевой с поворотным столом, токарный: программа в браузере → конфигурация на стойку → LinuxCNC → факт на пине. Приводы четырёх брендов на одной шине EtherCAT, 1 кГц. Локальная панель без облака.

R&D

Что пока виртуально

Серво на стенде работают без механики осей; роботы, параллельные кинематики и автоматика отработаны виртуально. Породы закрываем по одной: провести целиком → починить всплывшее → закрепить сценарием.

Компания

ООО «СинкТвин Технологии», Москва. Участник «Сколково» с 10.08.2026. Драйверы приводов приняты в открытое ядро linuxcnc-ethercat.

SyncTwin · synctwin.ru
Первый шаг

Двойник одной породы вашей серии

Провести одну модель по вертикали целиком — тем же циклом, которым мы закрываем породы у себя. Результат проверяем на вашем станке, а не на слайде.

1 · ПОРОДА

Паспорт модели → двойник

Кинематика, оси, установка, инструмент. Механизм — файлом, числа — с источником.

2 · ЭКЗЕМПЛЯР

Один станок — данные

Приводы, энкодеры, ходы, входы-выходы конкретной машины; конфигурация стойки порождается.

3 · ПРОГОН

На вашем станке

Preflight, запуск, хоминг, деталь заказчика. Факт снимается с пинов: обороты, путь, журнал.

4 · РАЗБОР

Расхождения по факту

Что разошлось между описанием и живым станком — чиним там, откуда утекло. Дальше — решение о серии.

О чём стоит спросить нас прямо: какие породы прошли вертикаль и чем это доказано · что будет с вашим приводом · где живёт число, если экран и стойка разошлись · что работает без связи с облаком.

SyncTwin · synctwin.ru
Контакты

ООО «СинкТвин Технологии»

info@synctwin.ru
+7 925 353-56-35

synctwin.ru · cncai.ru — программы и двойник станка · cncctl.ru — наладка приводов

Москва Участник «Сколково» Открытое ядро: LinuxCNC · EtherCAT
SyncTwin · synctwin.ru
1 / 17