 SyncTwin Интегратору · SyncTwin для интегратора Скачать PDF На сайт
Оборудование описывается данными, а не нашим кодом
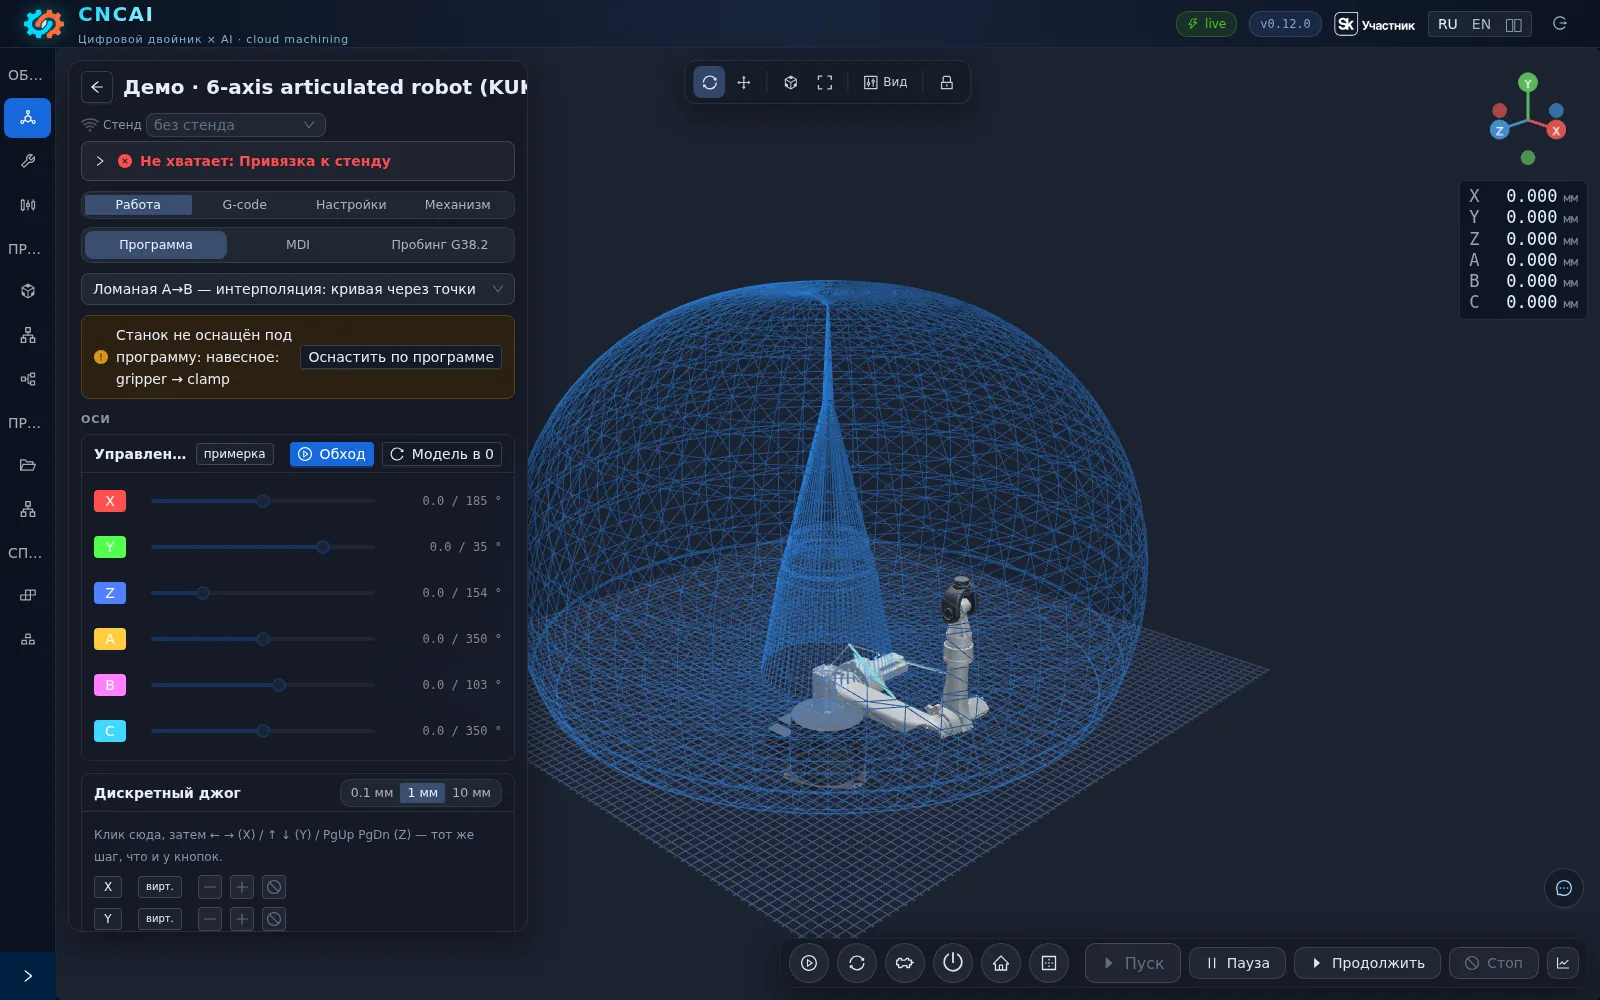
Файл, а не код. Кинематика описывается URDF: звенья, шарниры, пределы, точки датчиков. Новый объект заводится файлом — не заявкой в нашу поддержку.
Общий язык с железом. Связь с HAL идёт в две стороны по имени: как шарнир зовёт программа, так он зовётся и на пине. Скрытой таблицы соответствий нет.
Порождается, не правится. Вы правите двойник — конфигурация стойки пересобирается из него. Нет «правьте ini руками, но осторожно».
Открытая. Исполнитель — LinuxCNC, шина — EtherCAT. Форк не делаем. Следствие: ваш обученный наладчик остаётся нужен — он работает с тем же LinuxCNC и тем же HAL.
Как это выглядит на площадке
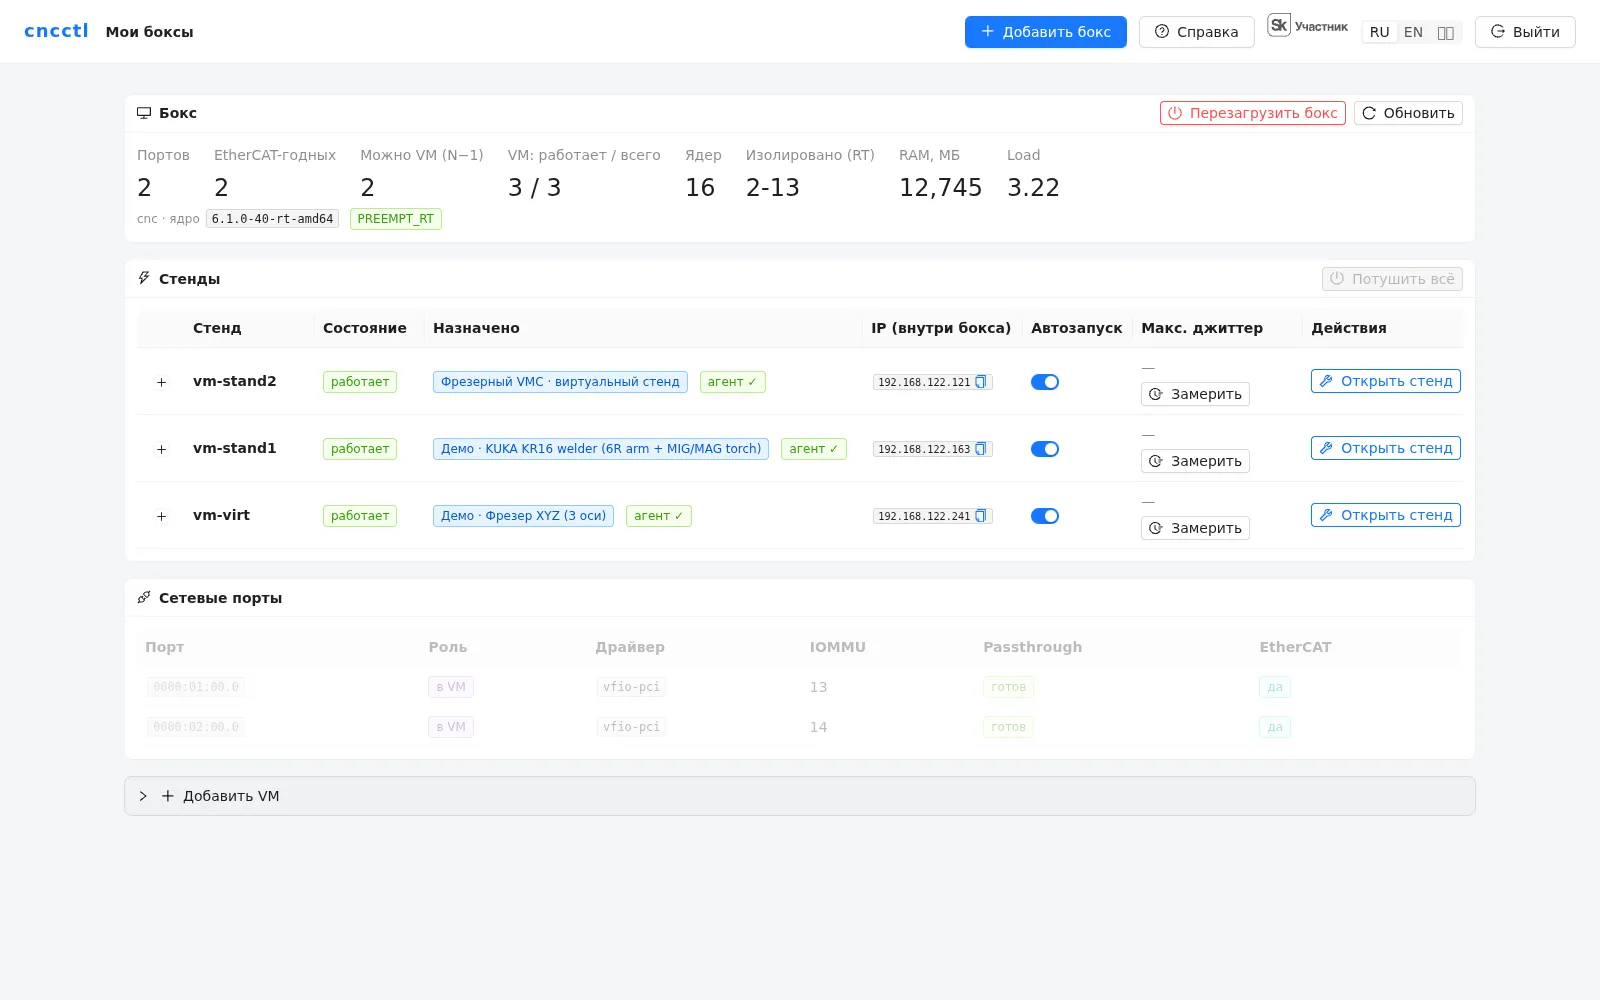
Бокс, машина, агент
Супервизор показывает, какие боксы подняты, какие VM на них живут, какой порт EtherCAT за какой машиной. Обновление приходит штатным пакетом, а не «зайдите по ssh и подмените файл».
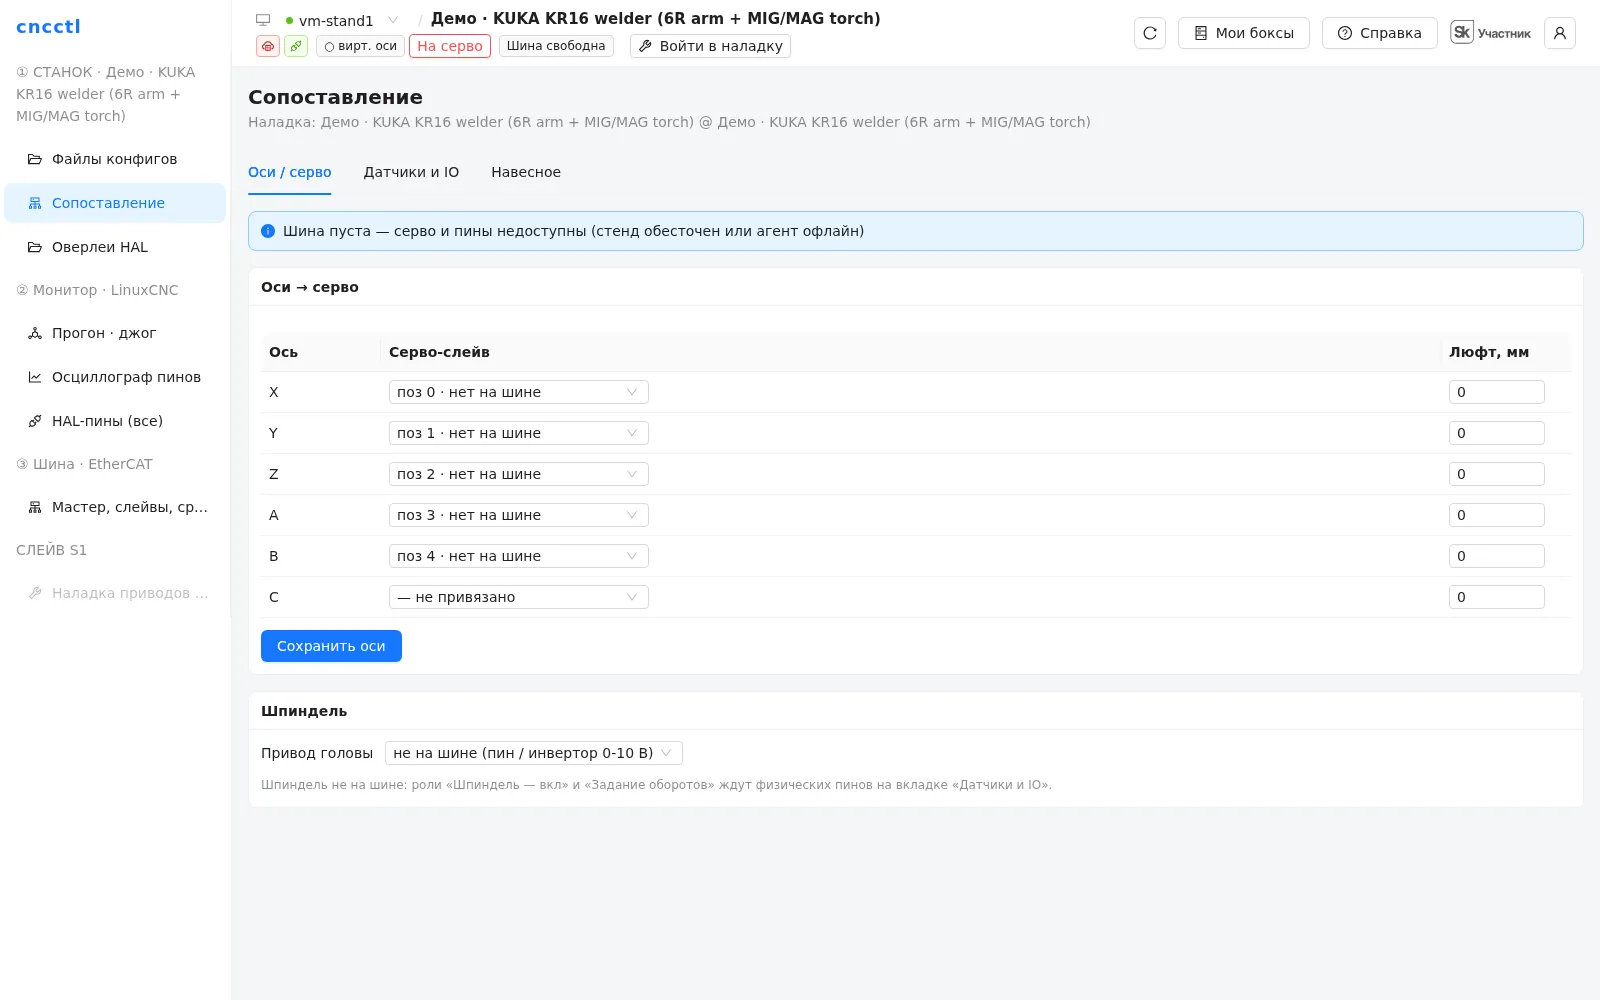
Оси и IO — сопоставление, а не таблица в голове
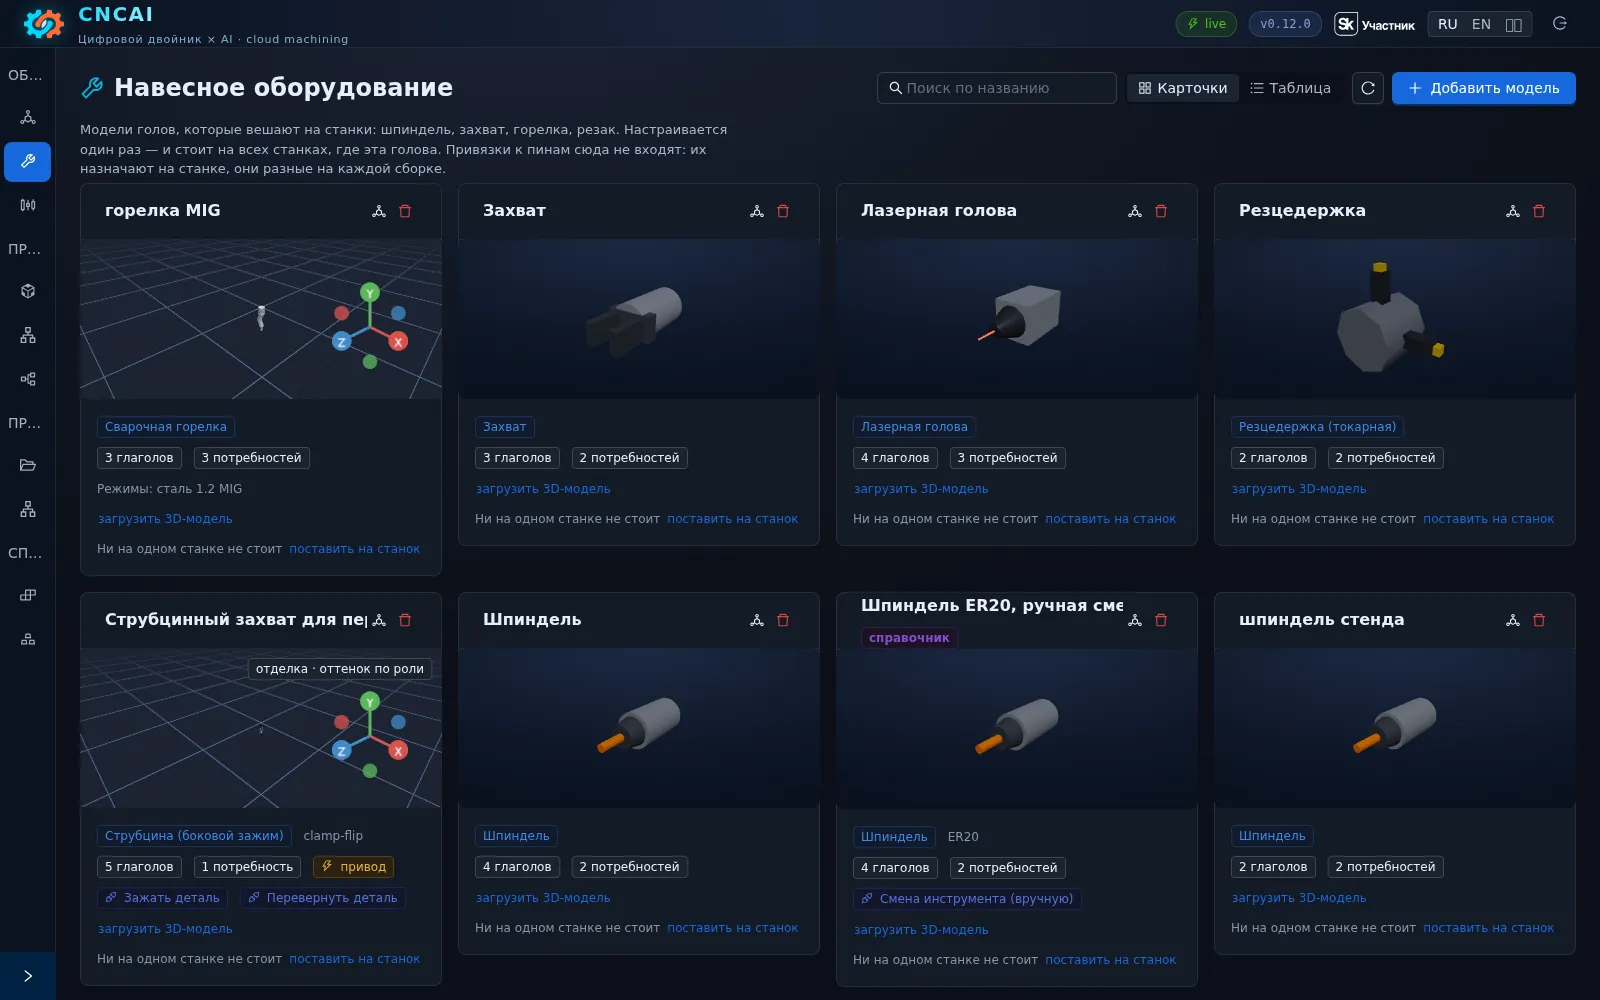
Какой серво-слейв на какой оси, концевики, аварийный стоп, смазка, СОЖ: физический вход или выход привязывается к роли станка, и факт с пина доезжает до экрана под тем же именем.
Тот же HAL, что знает ваш наладчик
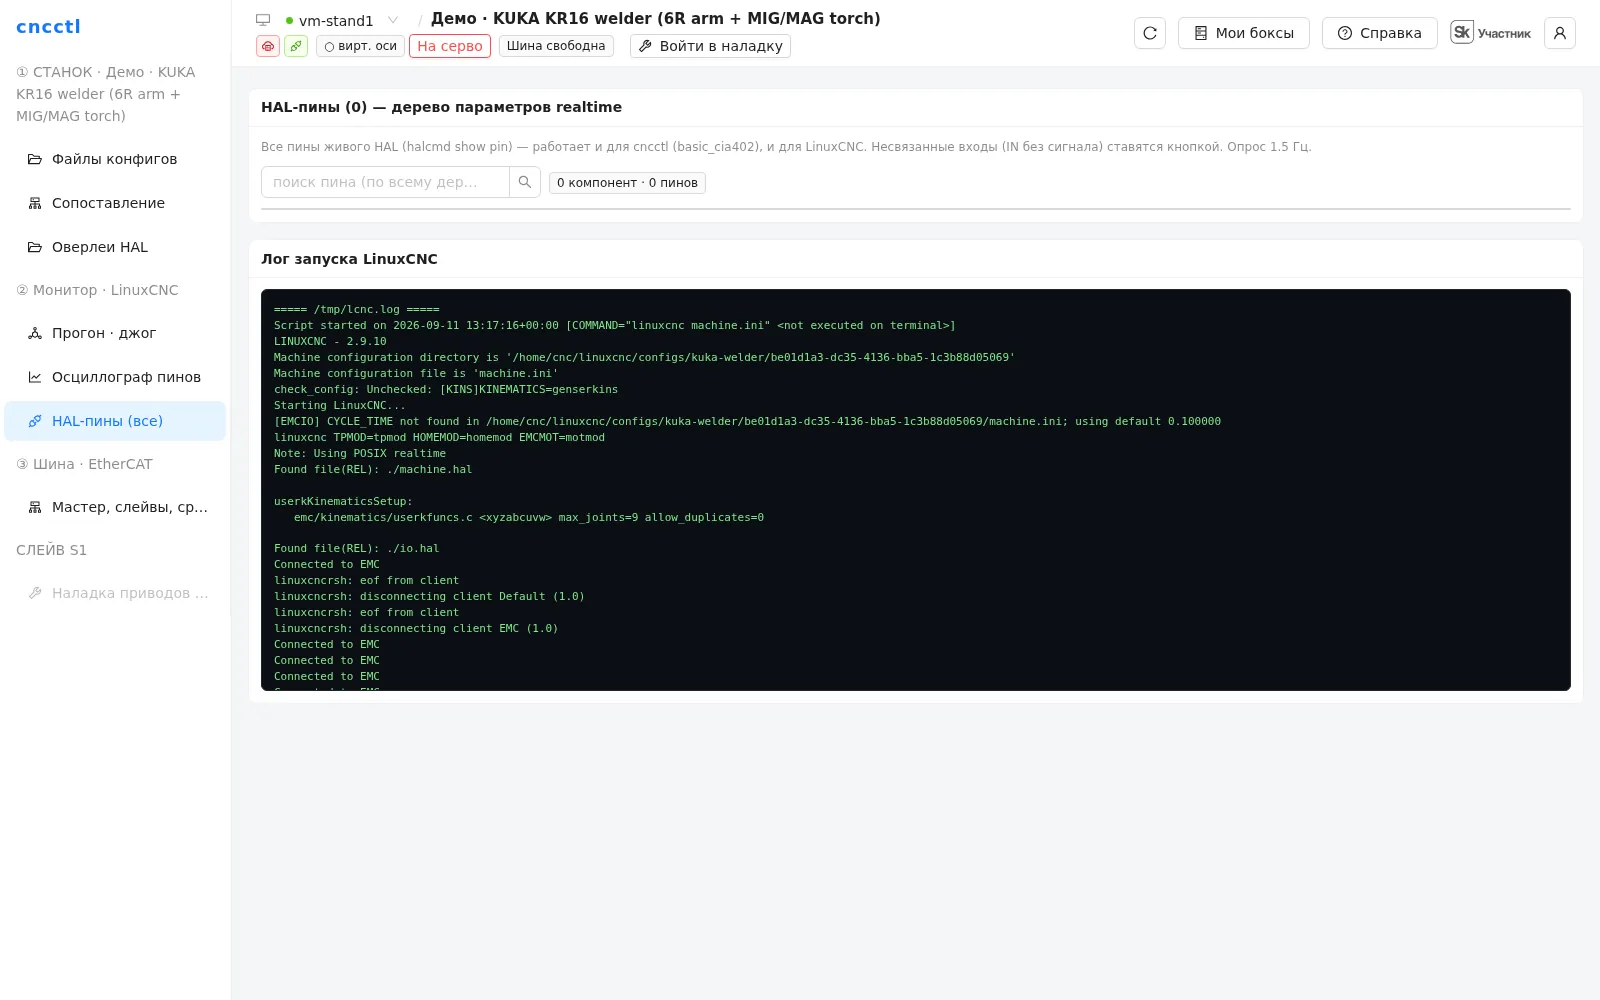
Пины, сигналы, компоненты и лог запуска LinuxCNC открыты целиком. Ничего не спрятано за нашей абстракцией: диагностика идёт по компонентам, а не по ответу кнопки.
Состояние станка — с пинов
Позиции осей, состояние машины состояний, живой след двойника. «Команда принята» и «ось поехала» различаются намеренно.
Не только станки
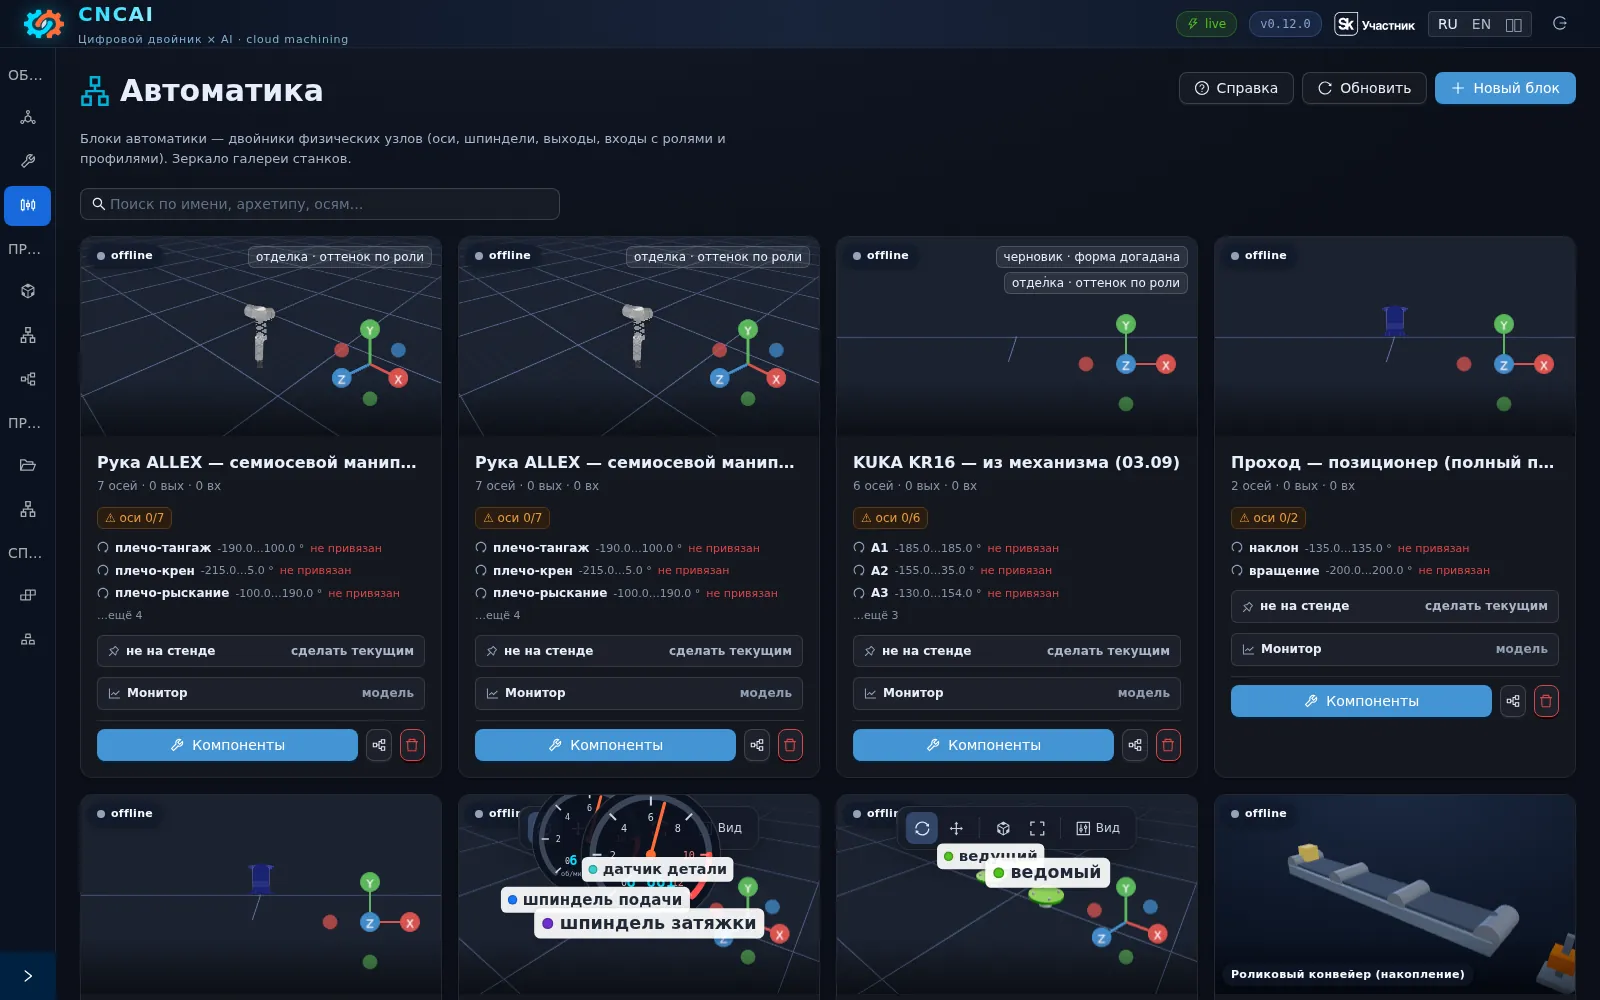
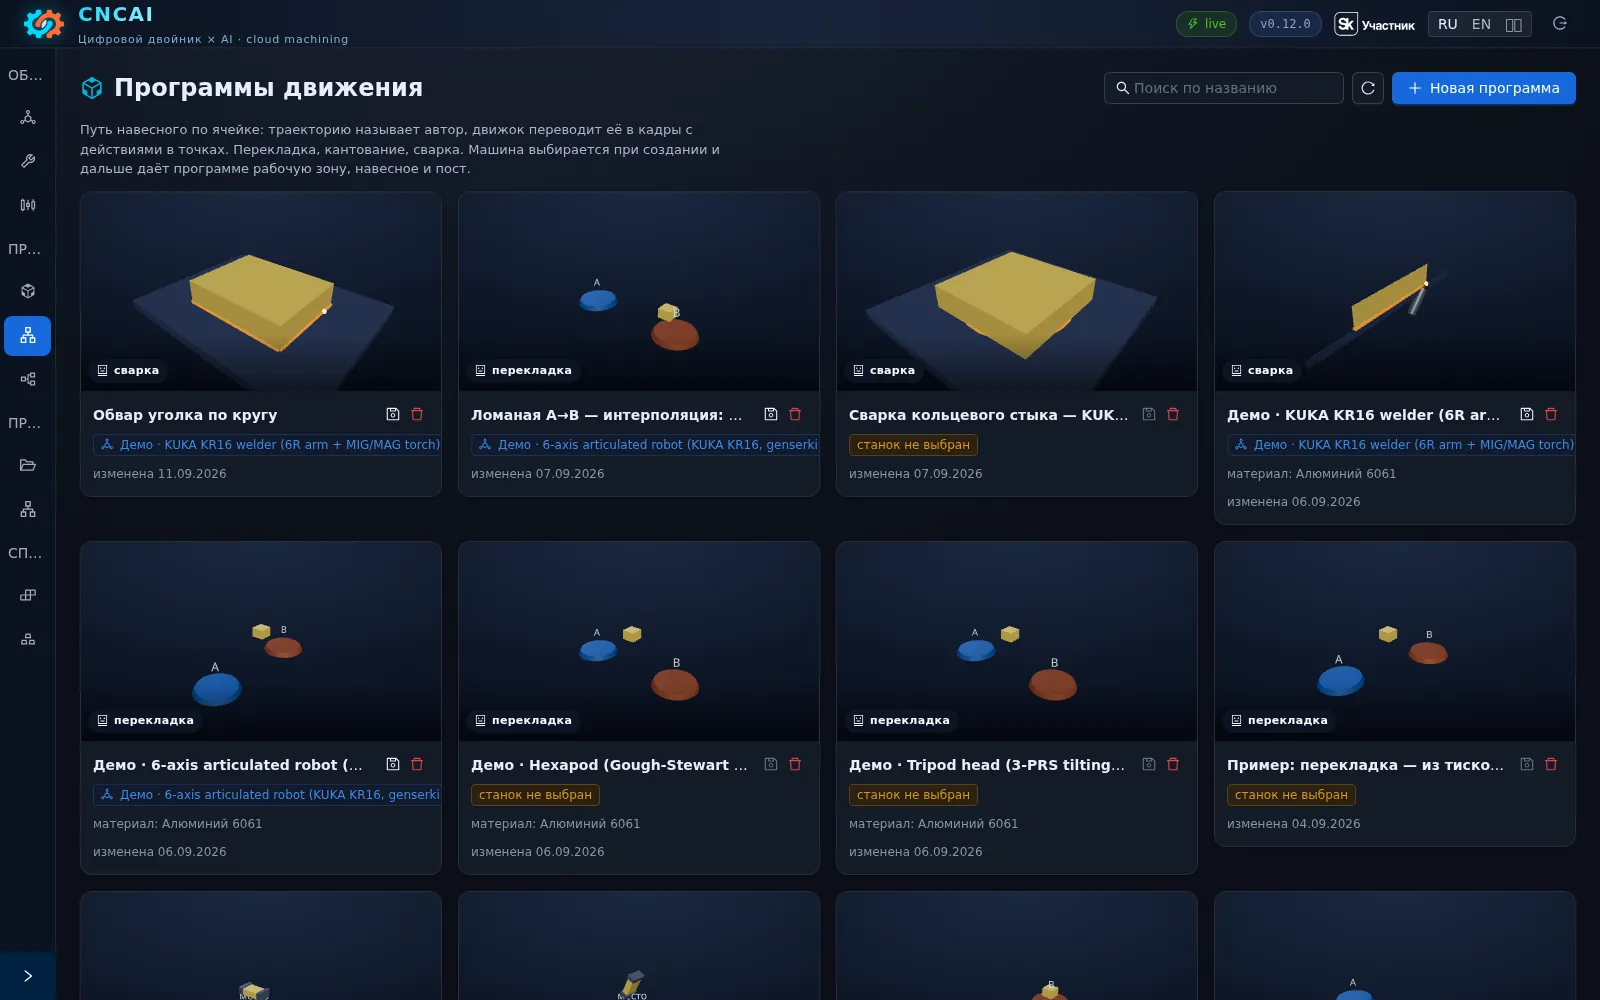
Узлы автоматики — рука, проход, позиционер — живут в том же каталоге, что станки, с теми же осями, входами и выходами. У каждого шага явное условие завершения; дирижёр стоит на боксе, а не в облаке.
Один инструмент наладки на все бренды
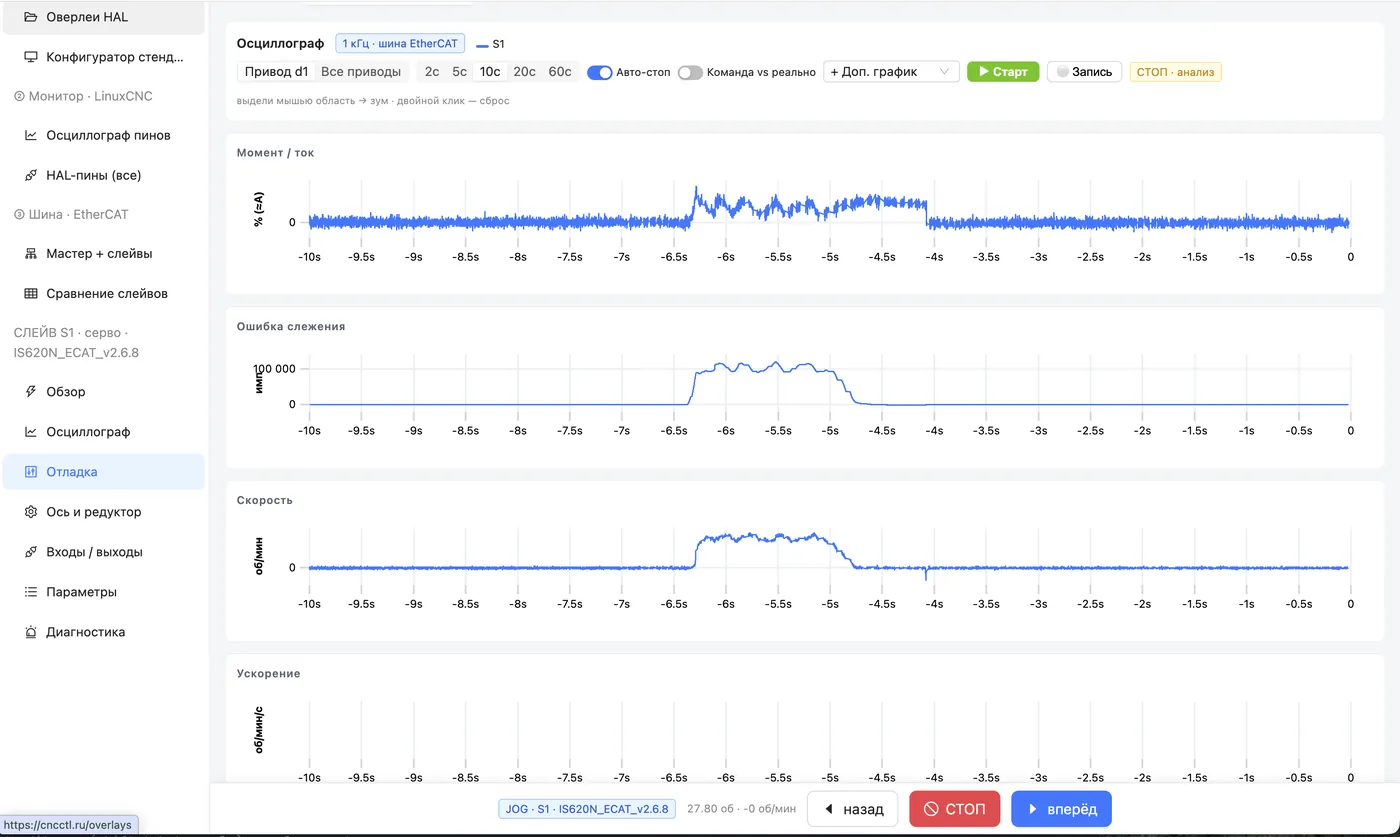
- Осциллограф — ток, момент, ошибка слежения, задание против факта.
- Тюнинг контуров — там же, где осциллограф, а не в утилите вендора.
- Словарь параметров снимается с привода автоматически; вендорские объекты доступны по индексу.
- Диагностика — коды и события привода, прямое управление CiA-402 (CSP / CSV / CST) без ПЛК.
Контур реального времени остаётся на боксе. Облако наблюдает и настраивает.
Разные бренды приводов — на одной шине
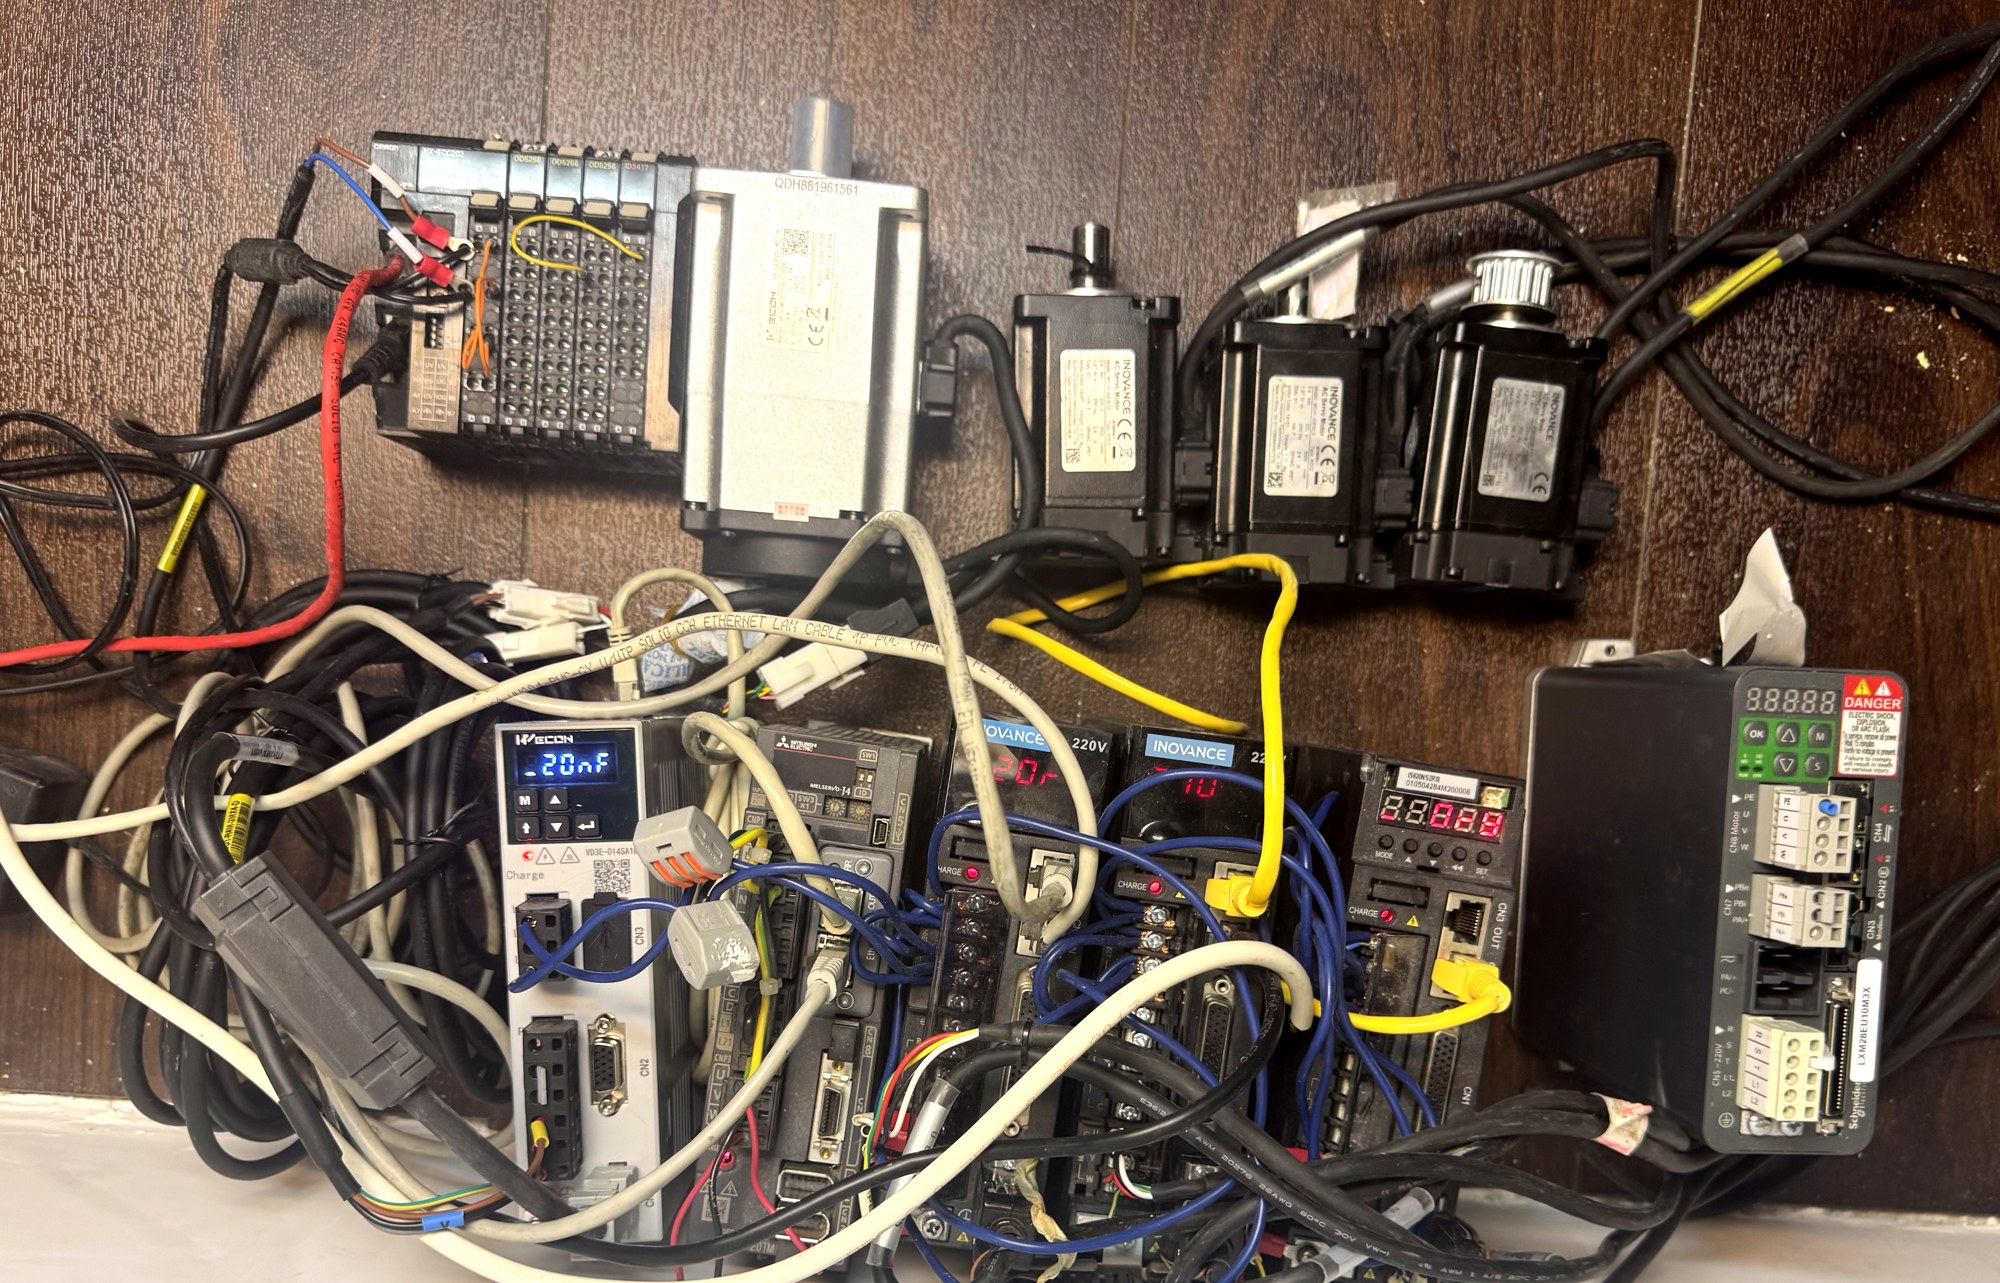
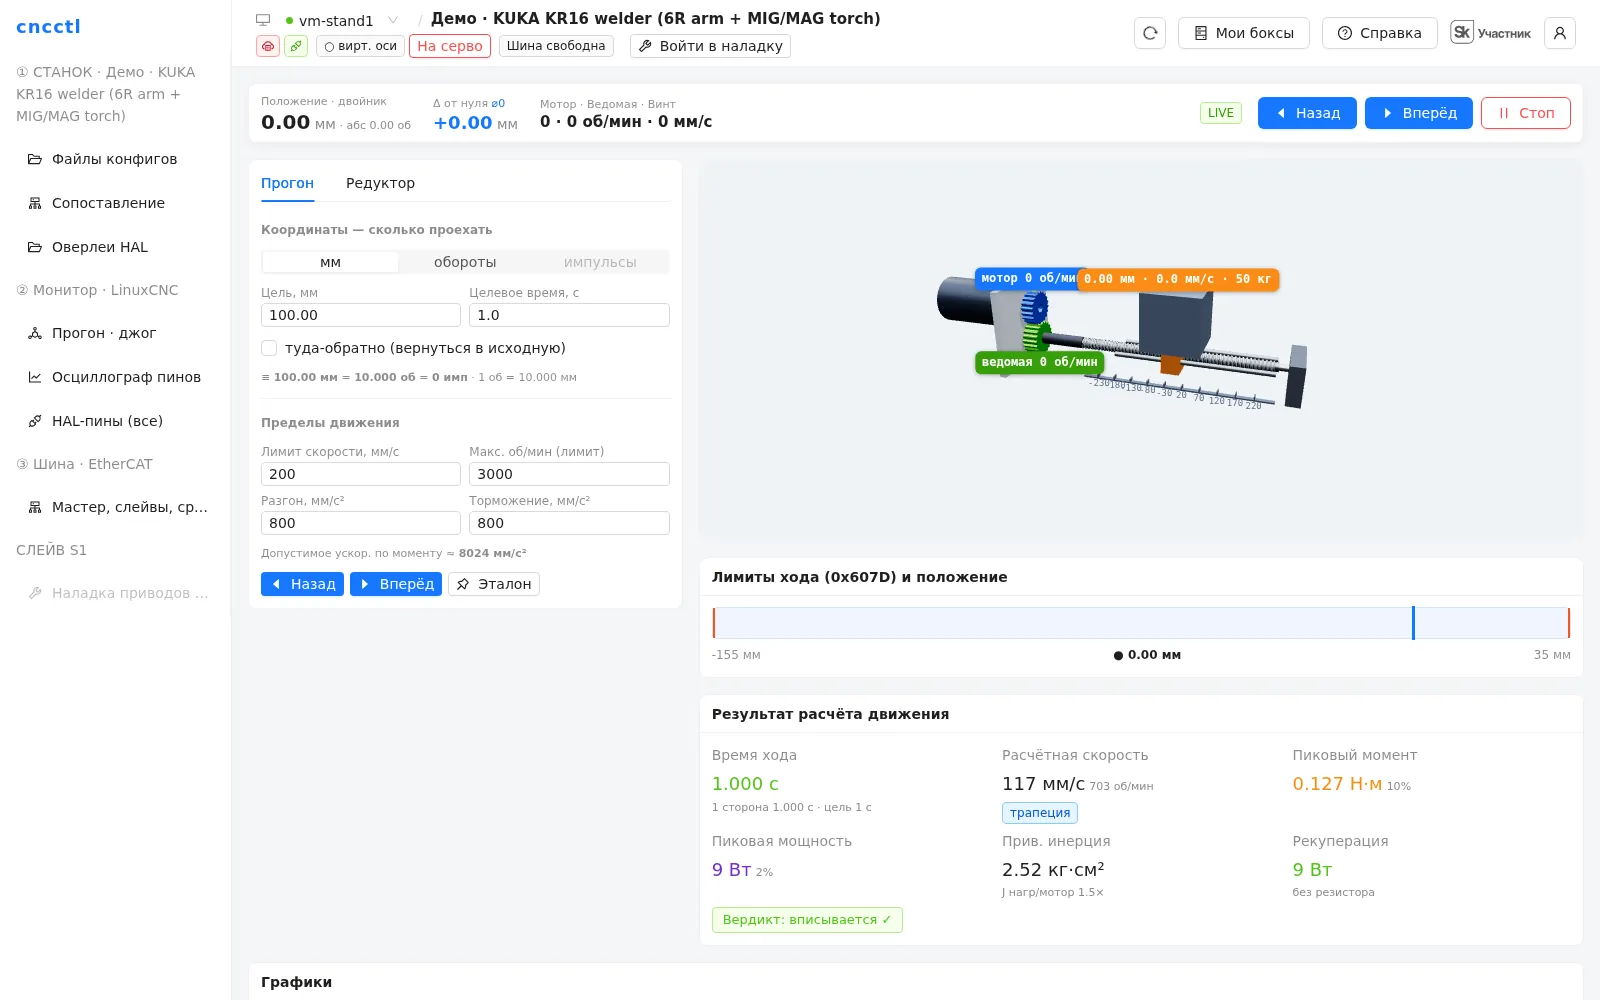
Проверено на железе: три Inovance IS620N выведены в OP и проехали оси фрезерного станка; SV660 — в OP, 30 оборотов вперёд-назад в CSP; Wecon VD3E — от онбординга до движения оси; узел ввода-вывода Omron NX-ECC202; словарь Mitsubishi MR-J4 снят автоматически. Обмен — 1 кГц.
Принято в открытое ядро: драйверы IS620N / SV660 — в linuxcnc-ethercat (PR #512, 21.08.2026), Wecon VD3E — в master. Ставится штатным пакетом .deb, без форка. Новый бренд — по его ESI или снятием словаря, без правки ядра.
Узел декларирует потребности, логика — без отдельного ПЛК
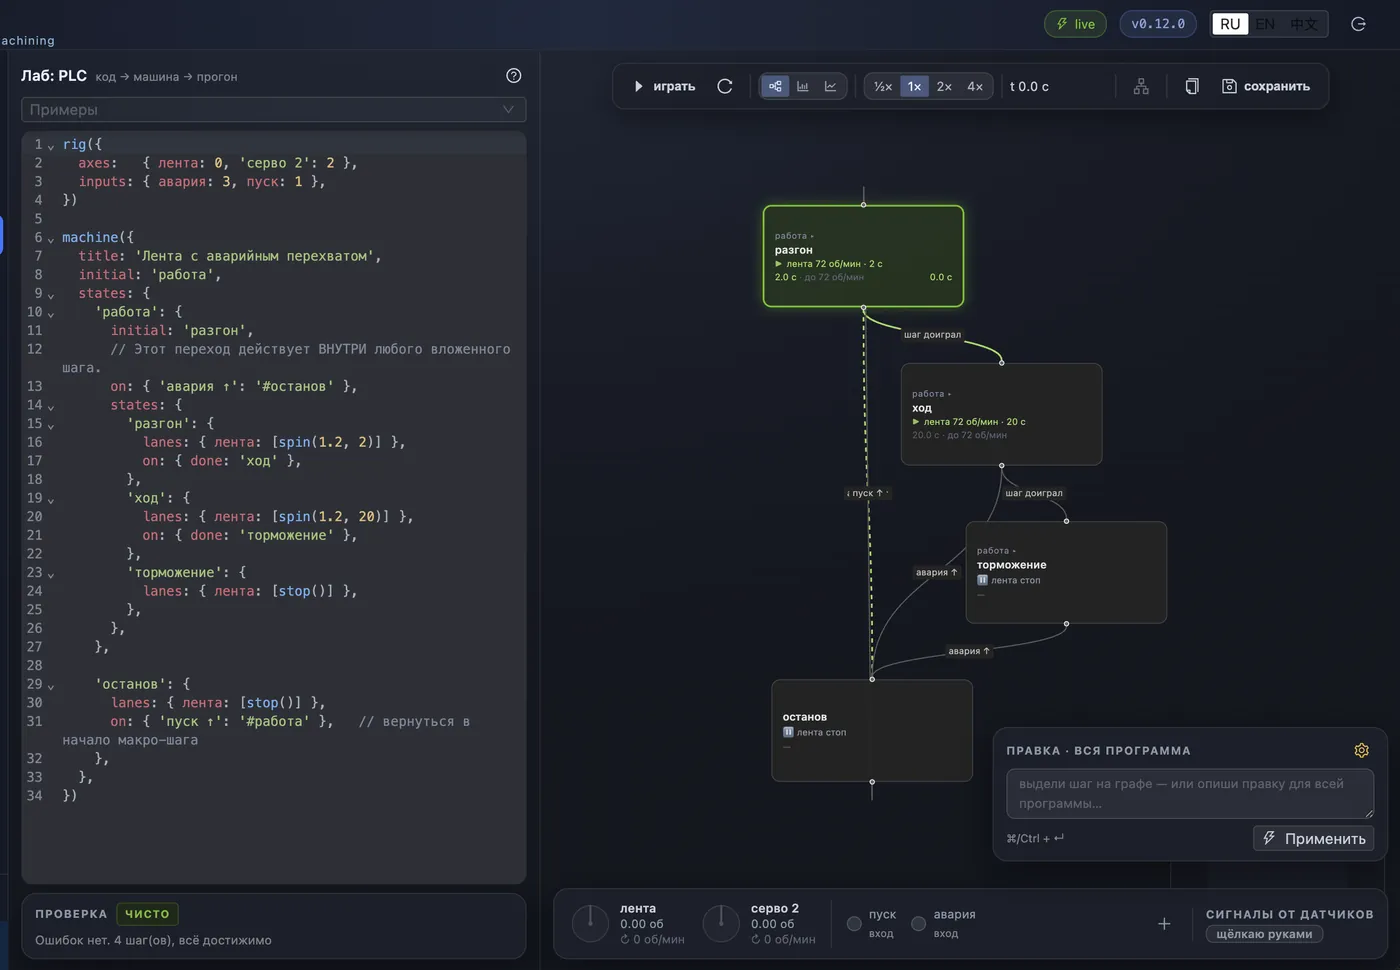
- Узел объявляет, какие оси, входы и выходы ему нужны; рабочий орган объявляет свои оси и сигналы как гражданин конфигурации.
- Логика исполняется на том же боксе, что режет деталь. Конфигурация — как код: версионируема и воспроизводима.
- Станок — частный случай автоматики, а не отдельный продукт: расширение с одного станка на линию — тот же двойник.
Что работает сегодня, что в работе
Вертикаль пройдена целиком
Браузер → G-code → конфигурация на стойку → LinuxCNC → пин. Три породы: трёхосевой фрезерный, пятиосевой с поворотным столом, токарный. Приводы четырёх брендов на одной шине EtherCAT, 1 кГц. Локальная панель без облака.
Что пока виртуально
Серво на стенде работают без механики осей; роботы, параллельные кинематики и автоматика отработаны виртуально. Породы закрываем по одной и на каждой находим расхождения между описанием и живым железом — говорим это заранее.
Компания
ООО «СинкТвин Технологии», Москва. Участник «Сколково» с 10.08.2026. Драйверы приводов приняты в открытое ядро linuxcnc-ethercat.