 SyncTwin Производству · SyncTwin для производства Скачать PDF На сайт
От паспорта станка до панели у станка
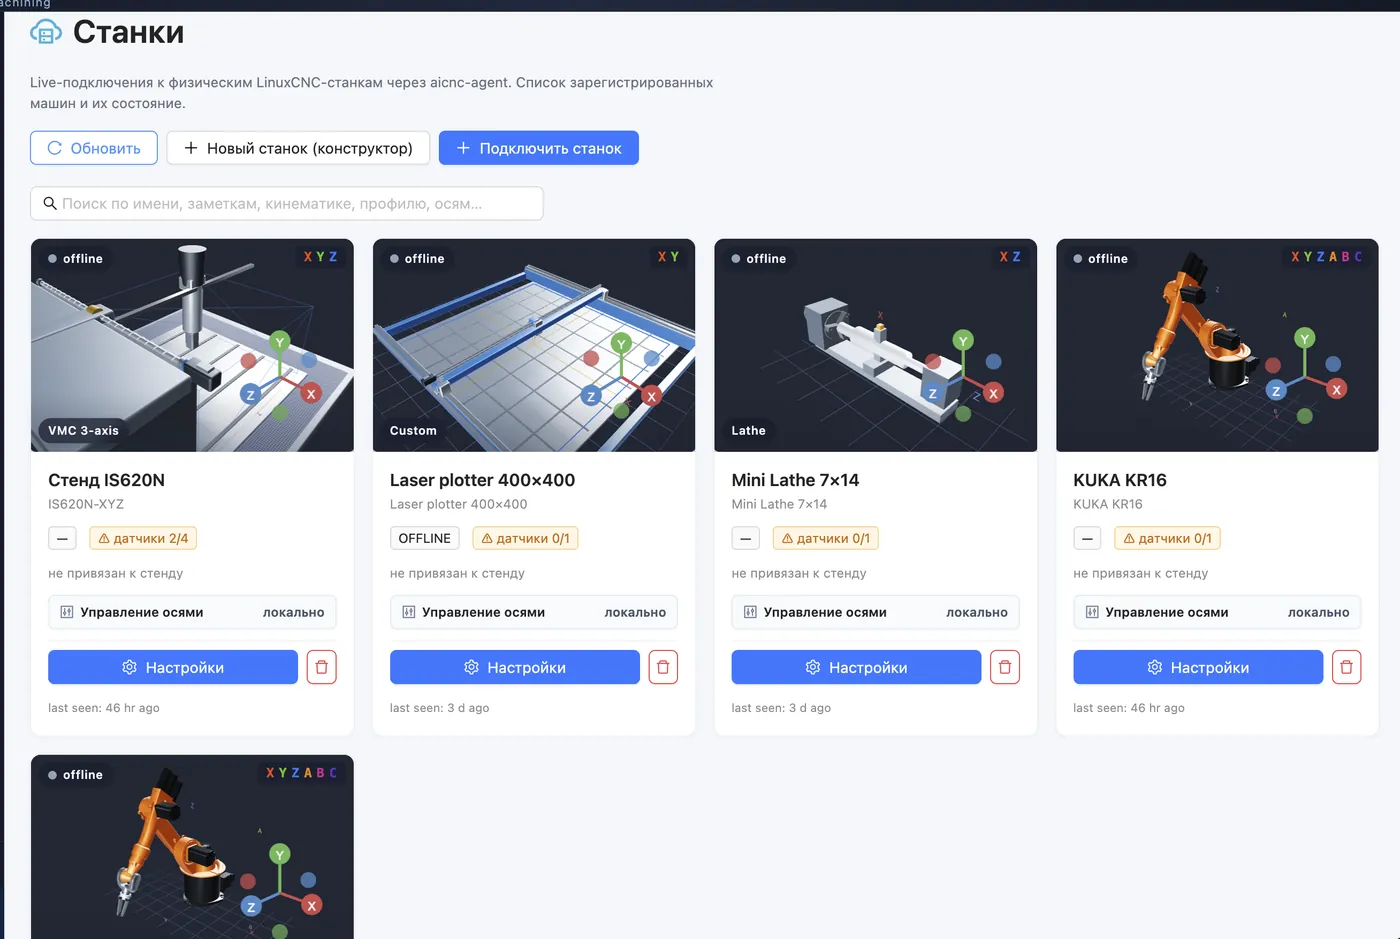
Все станки предприятия — в одном списке
Каждый станок со своим двойником: кинематика, оси, приводы, инструмент. Отсюда же — запуск и состояние подключения к контуру реального времени.
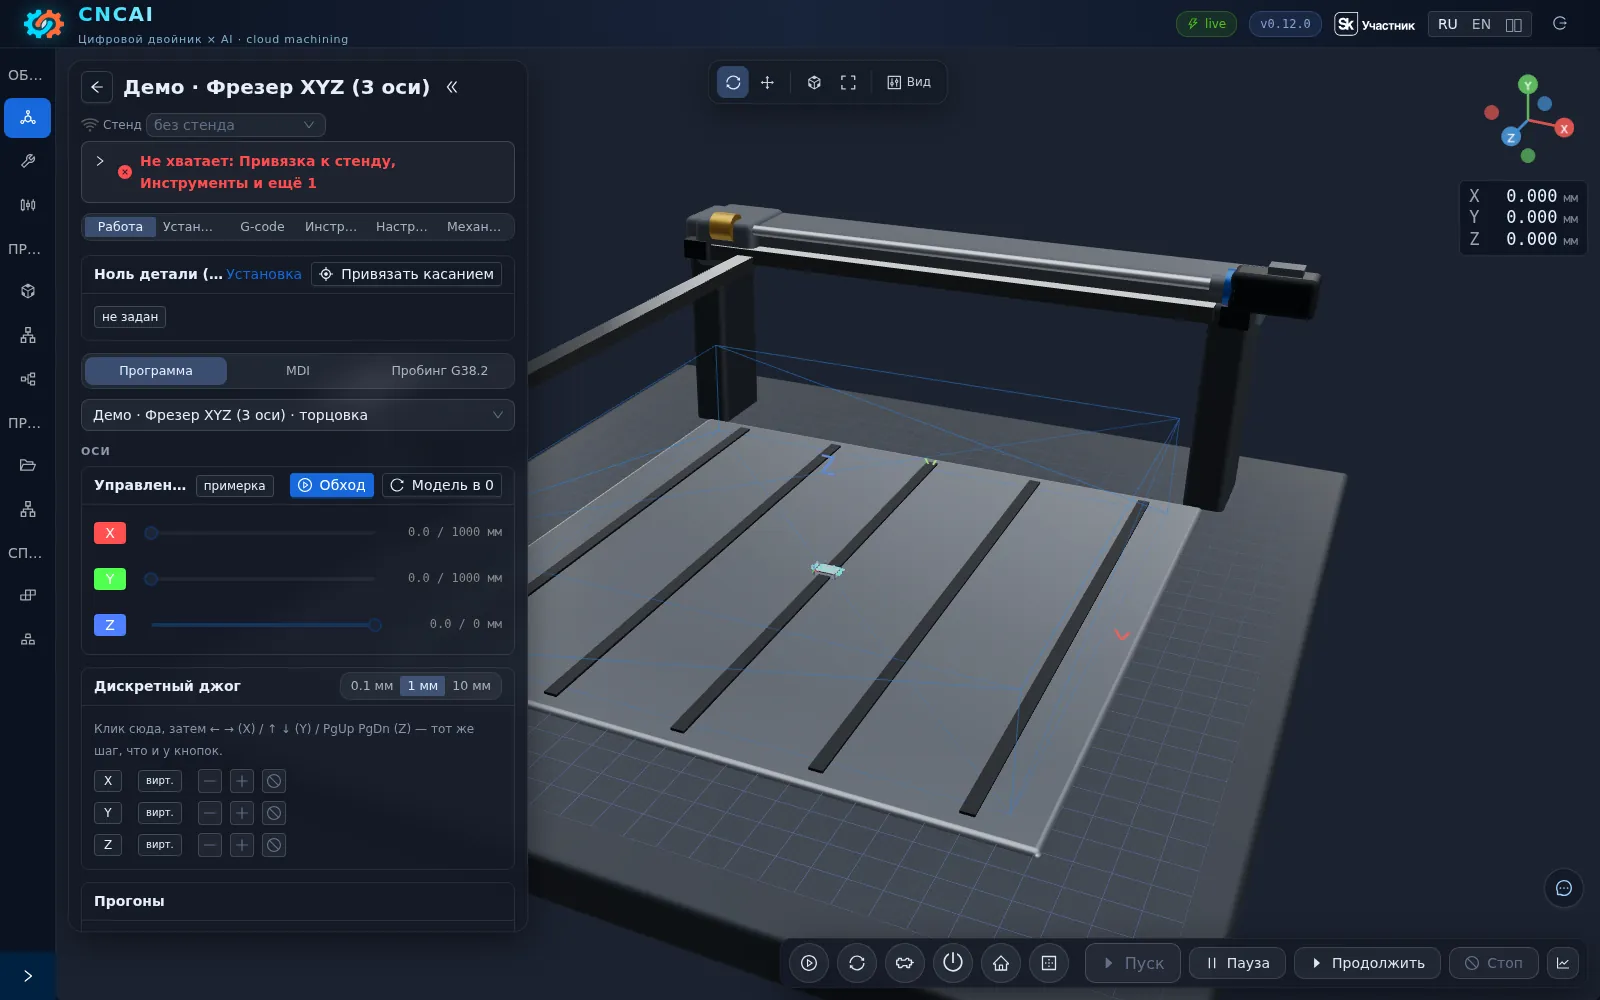
Станок — это паспорт, а не набор файлов
Оси и их ходы, приводы и энкодеры, установка детали и ноль — всё в одном месте, у числа назван источник: замер, паспорт или «не измерено». Конфигурация стойки порождается отсюда.
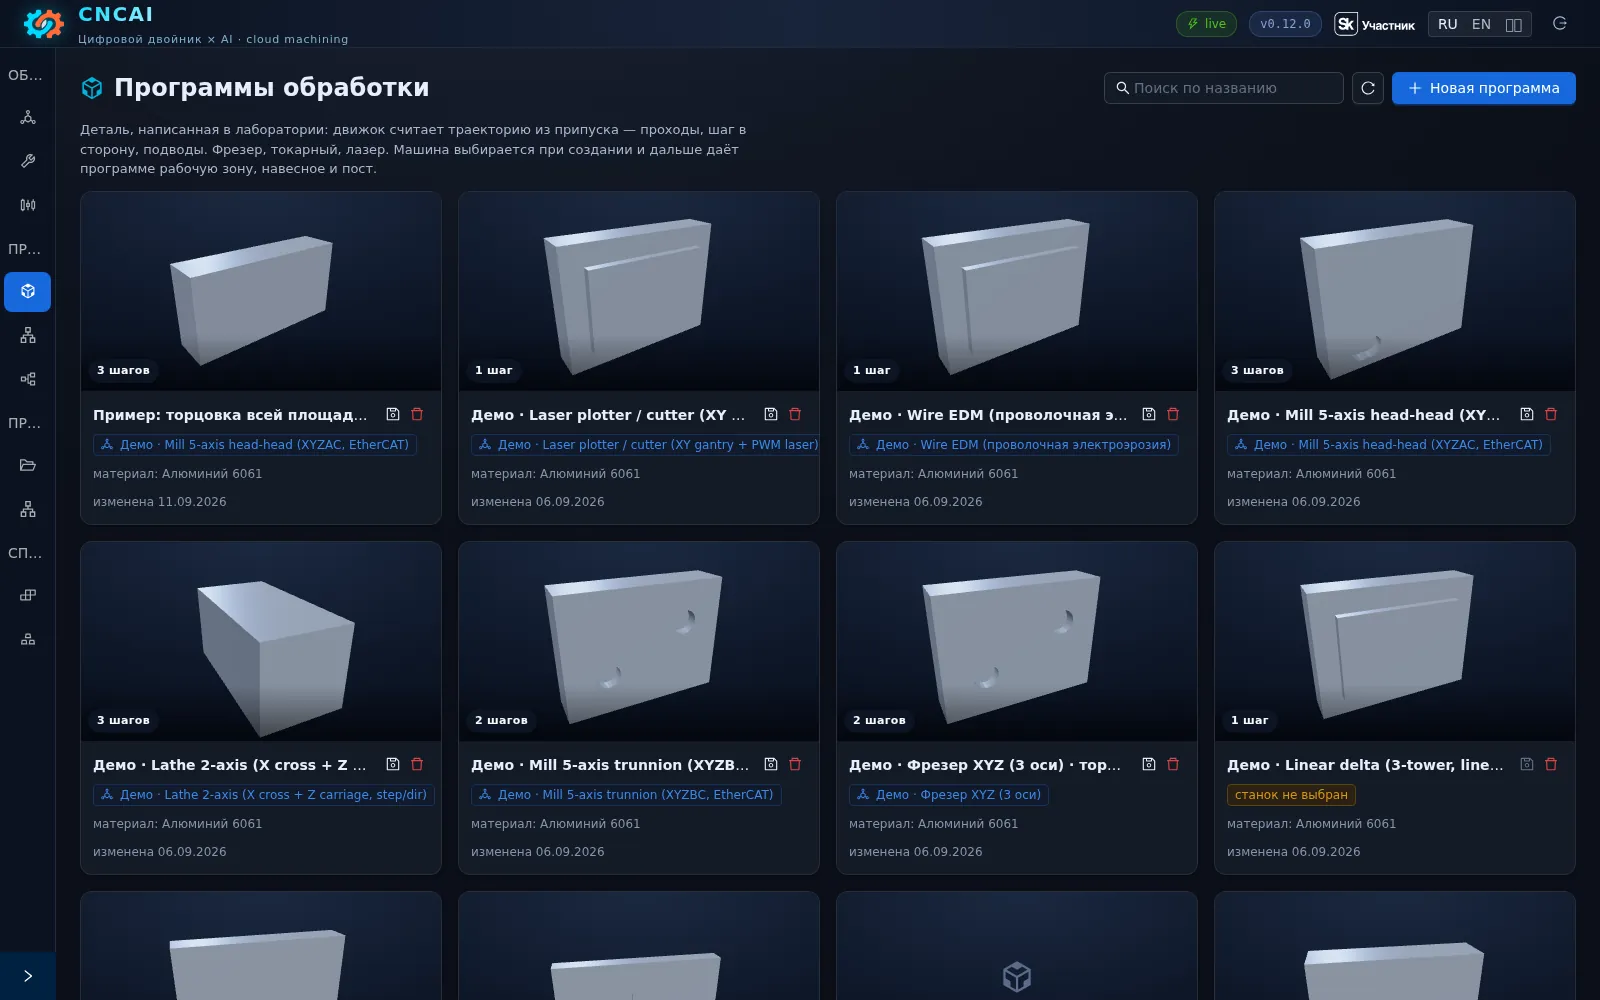
Деталь описывается параметрами
Технолог задаёт деталь и операции — карман, отверстия, контур — и видит съём материала в 3D до того, как включится шпиндель. Программы хранятся по станкам, с превью детали; та же программа исполняется на другом станке без правок.
Привод привязан к оси там же, где паспорт
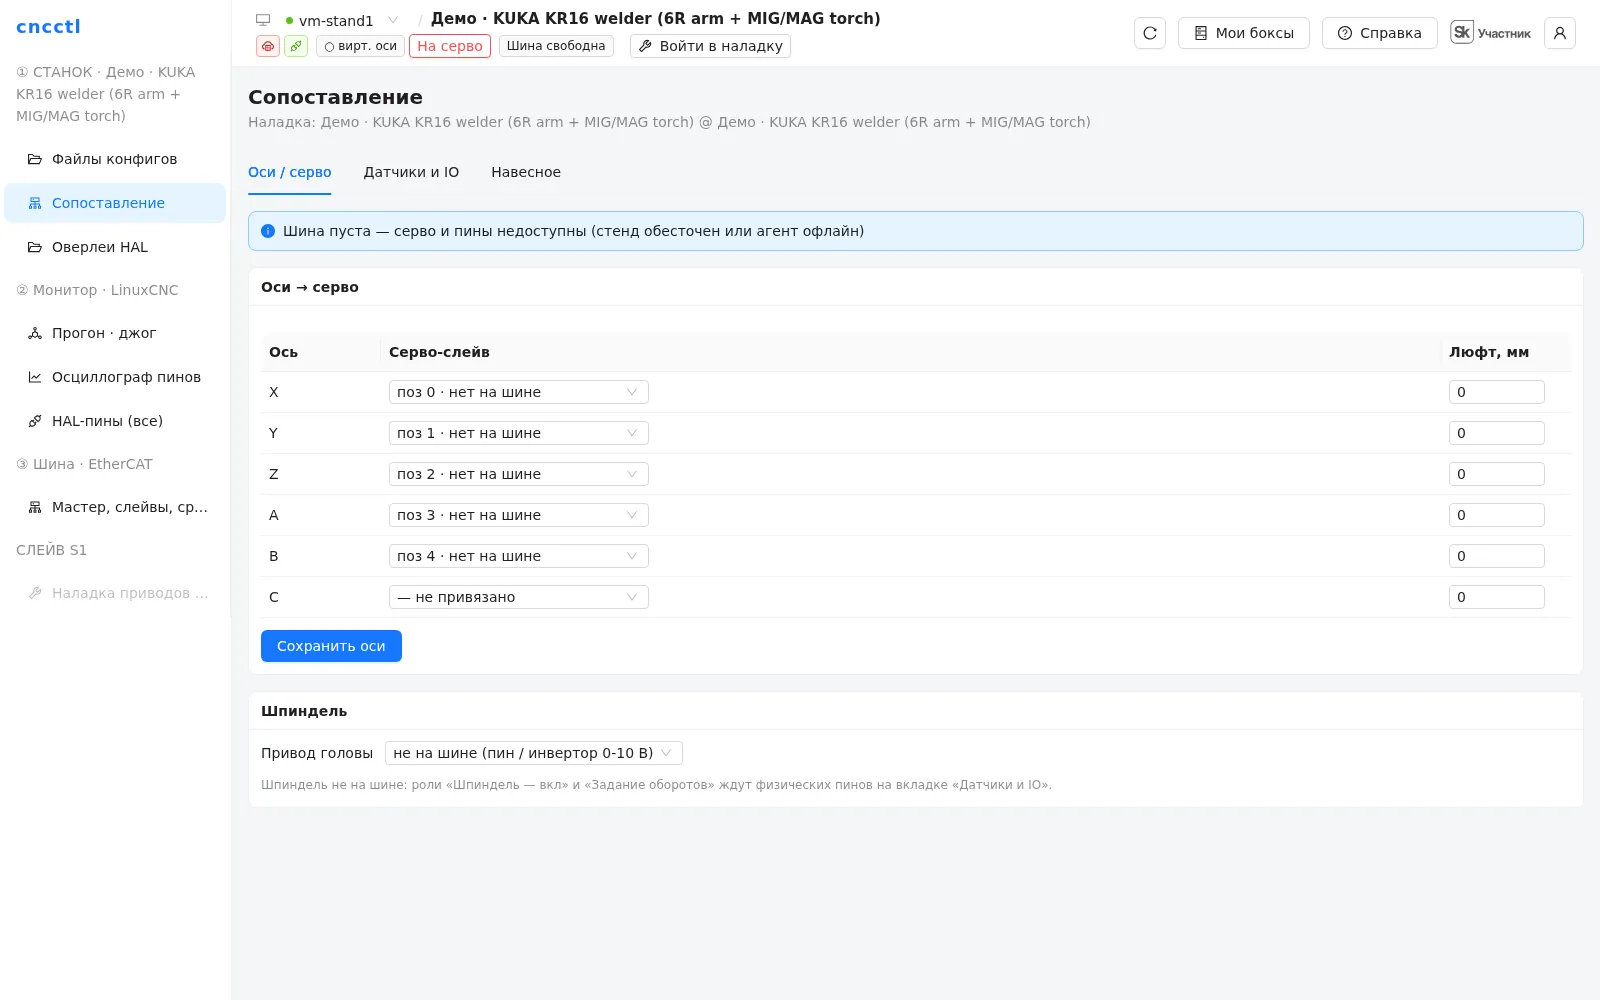
Какой серво-слейв на какой оси, люфт, привод шпинделя — наладчик задаёт и проверяет сопоставление в одном окне, а не в утилите вендора и не в файле на стойке.
Панель у станка без облака
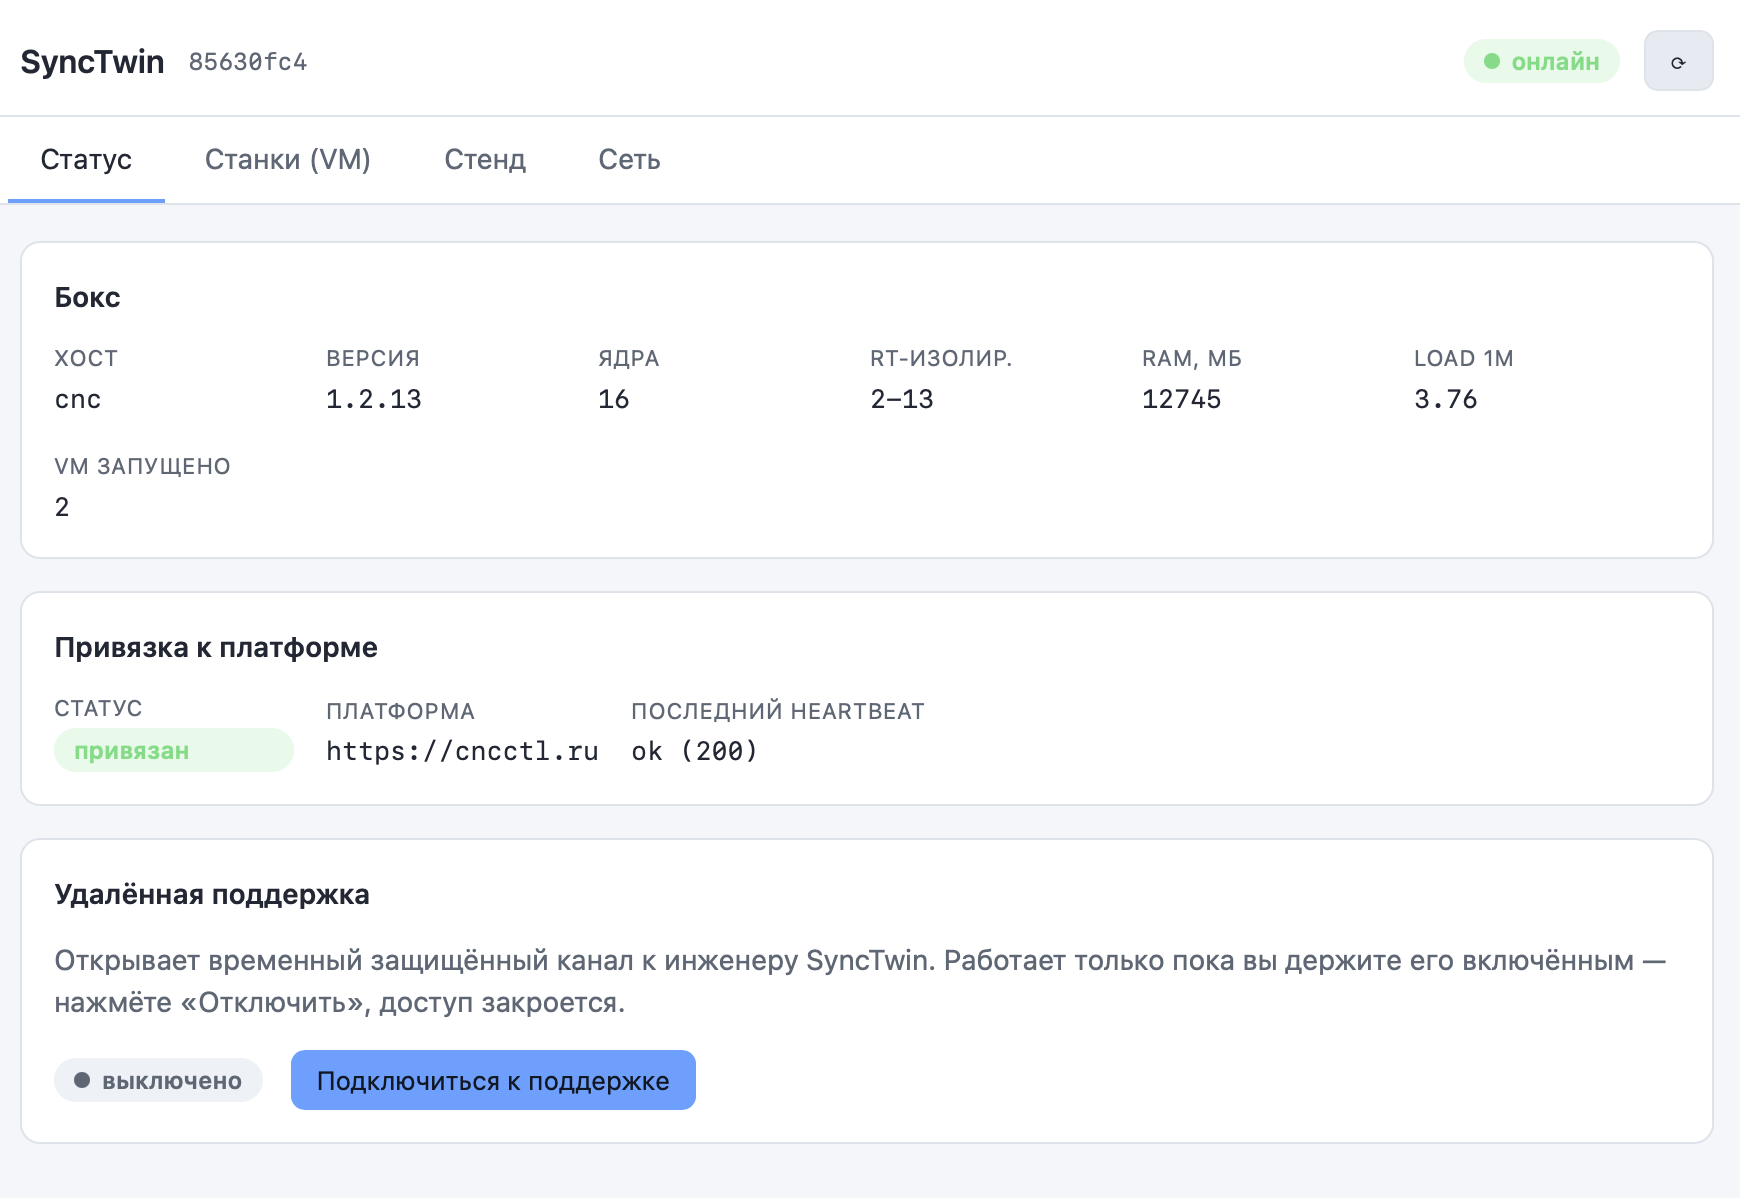
Локальная панель бокса: состояние бокса, станков и стенда, привязка к платформе, удалённая поддержка по кнопке. Работает внутри периметра предприятия; связь с облаком для работы не нужна.
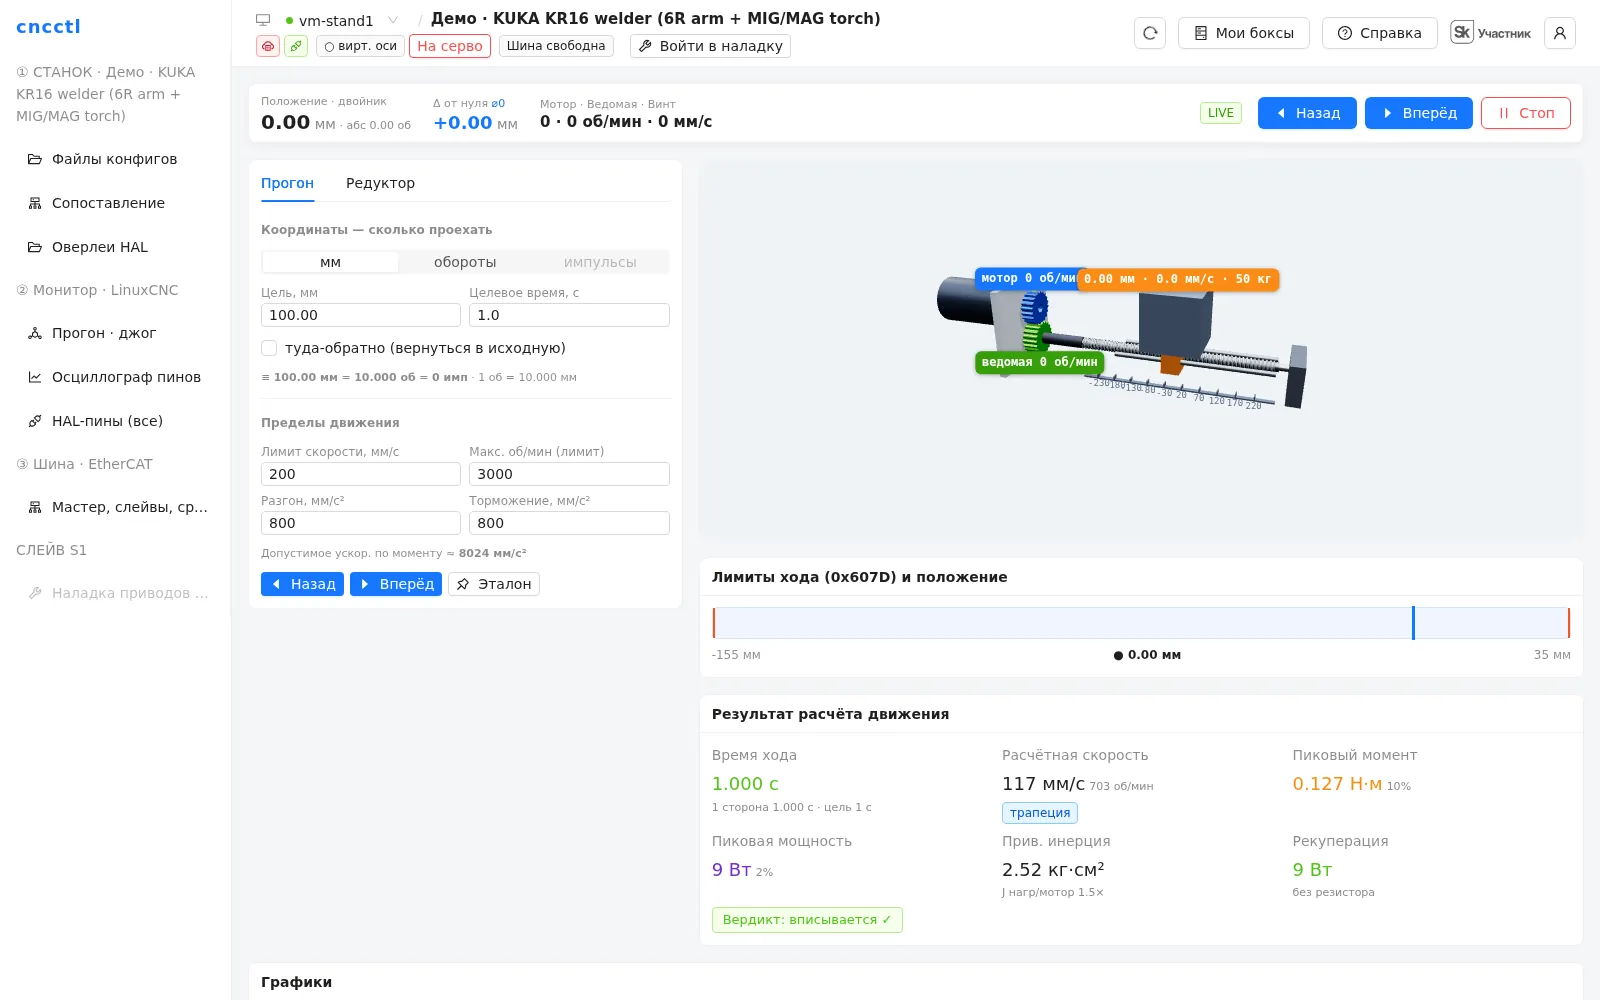
Наладка привода в браузере, в реальном времени
- Осциллограф — ток, момент, ошибка слежения, задание против факта.
- Прямое управление CiA-402 (CSP / CSV / CST) без ПЛК-посредника.
- Каталог параметров приводов — словарь объектов снимается с привода автоматически.
- Расчёт инерции и подбор редуктора поверх 3D-двойника механизма.
Контур реального времени остаётся на боксе у станка. Облако наблюдает и настраивает, но не держит петлю управления.
Факт берётся с железа, а не из ответа кнопки
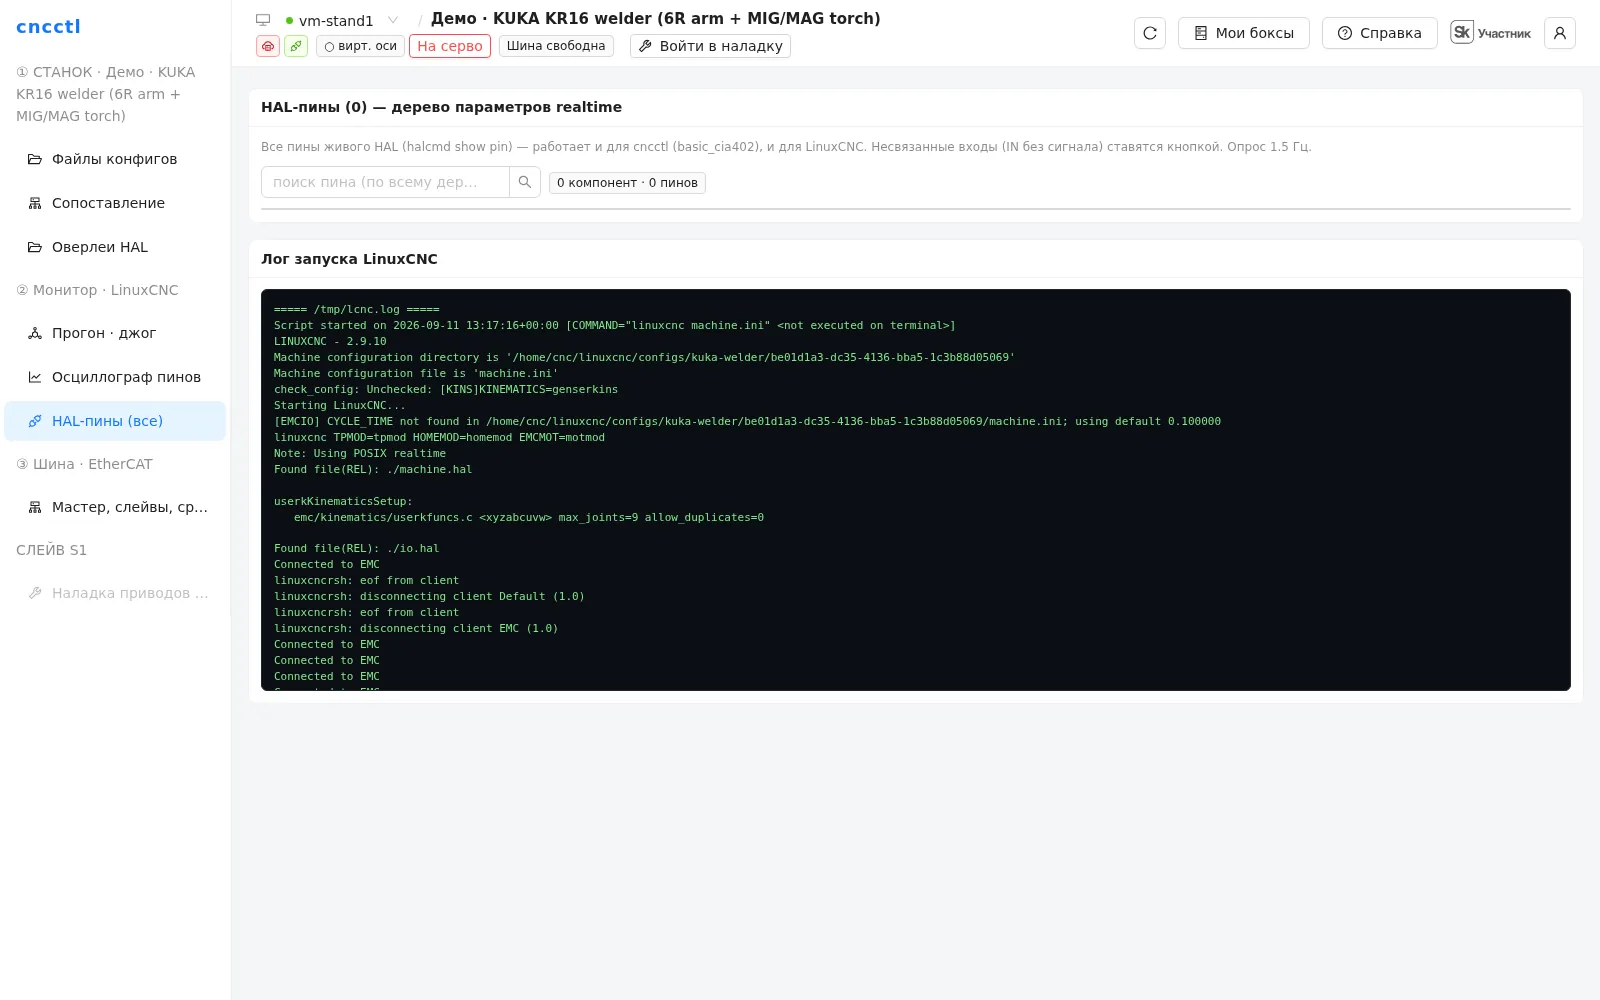
«Команда принята» и «ось поехала» — разные события. Приёмка у нас — это значение, заданное человеком и найденное на пине: обороты шпинделя, путь осей, состояние привода.
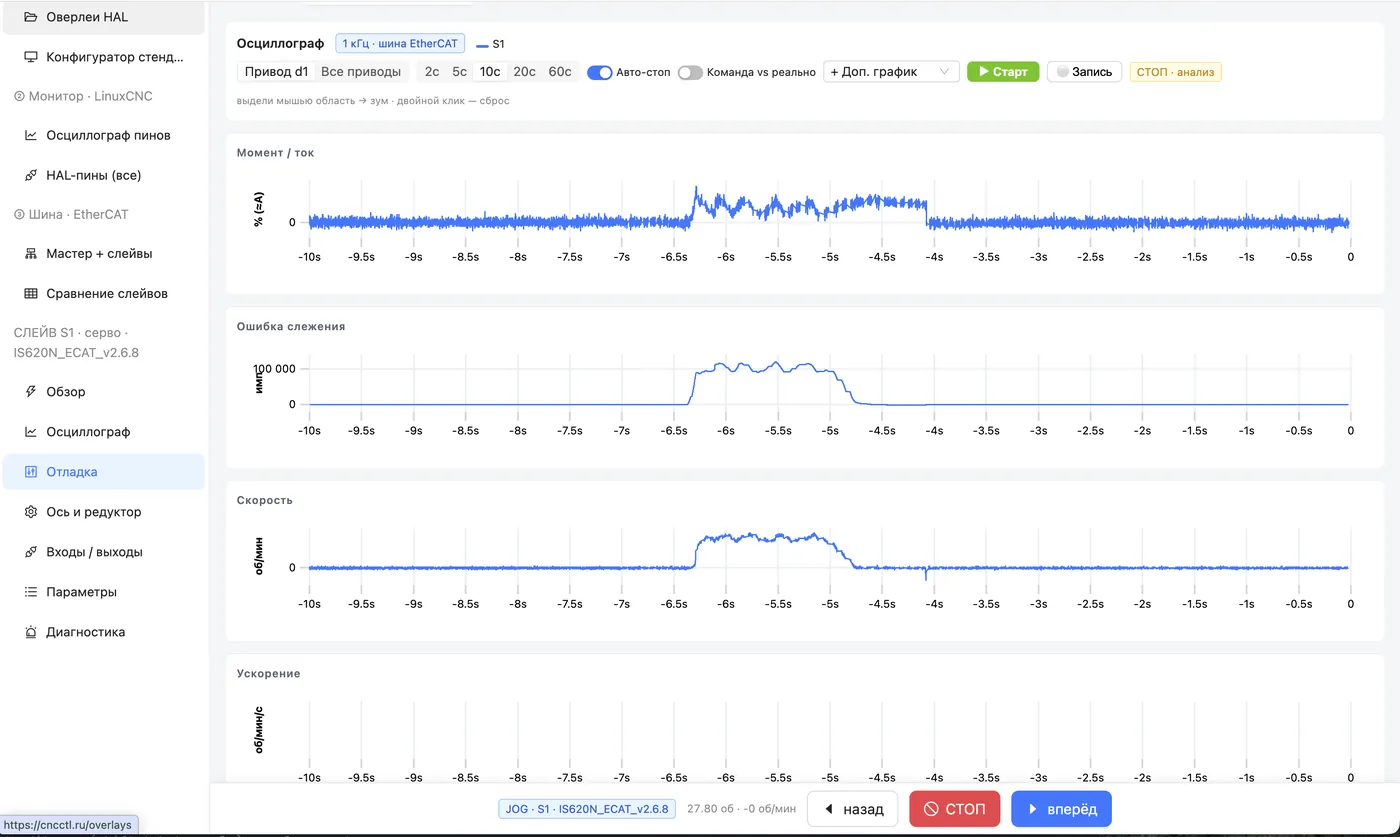
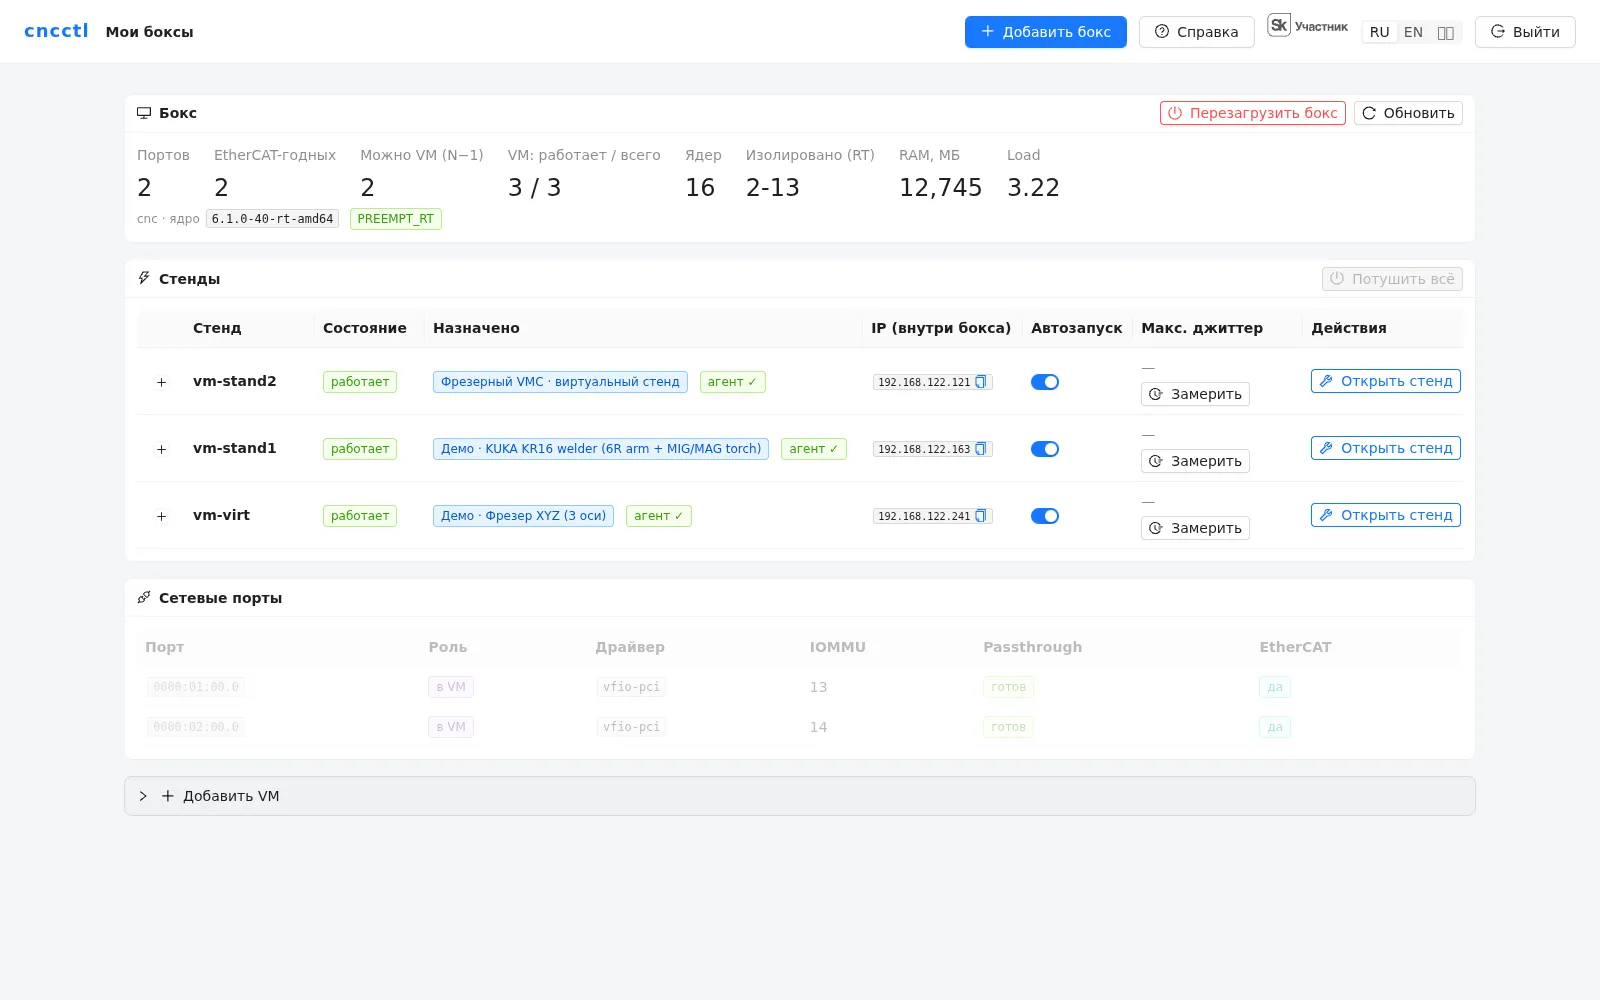
Доработка считается доказанной разницей ответа железа до и после правки — а не отчётом о проделанной работе.
Разные бренды приводов — на одной шине
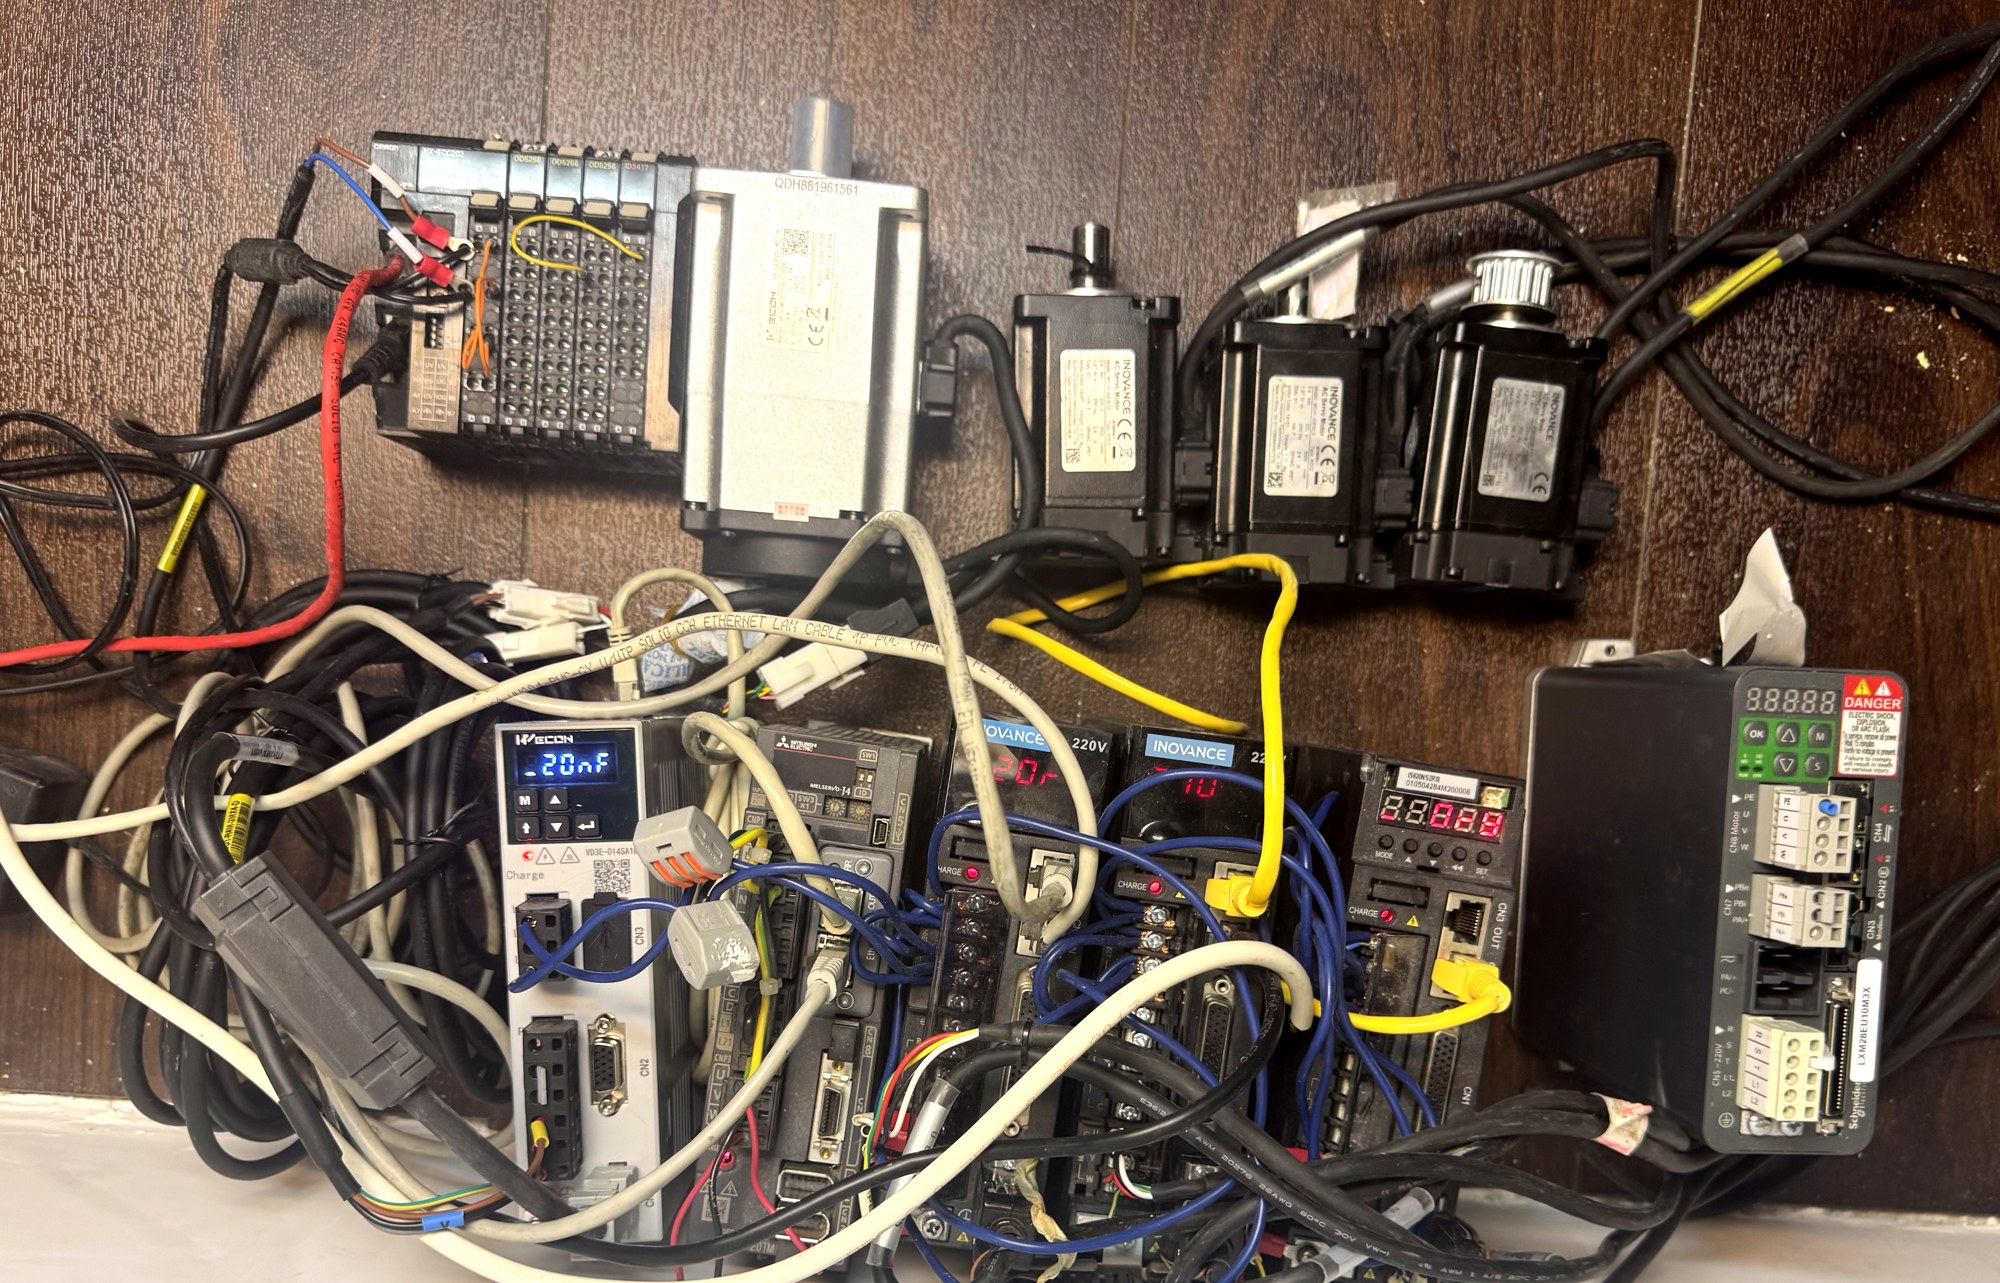
Проверено на железе: три Inovance IS620N выведены в OP и проехали оси фрезерного станка; SV660 — в OP, 30 оборотов вперёд-назад в CSP; Wecon VD3E — от онбординга до движения оси. Обмен по шине — 1 кГц.
Принято в открытое ядро: драйверы IS620N / SV660 — в linuxcnc-ethercat (PR #512, 21.08.2026), драйвер Wecon VD3E — в master. Ставится штатным пакетом, без форка.
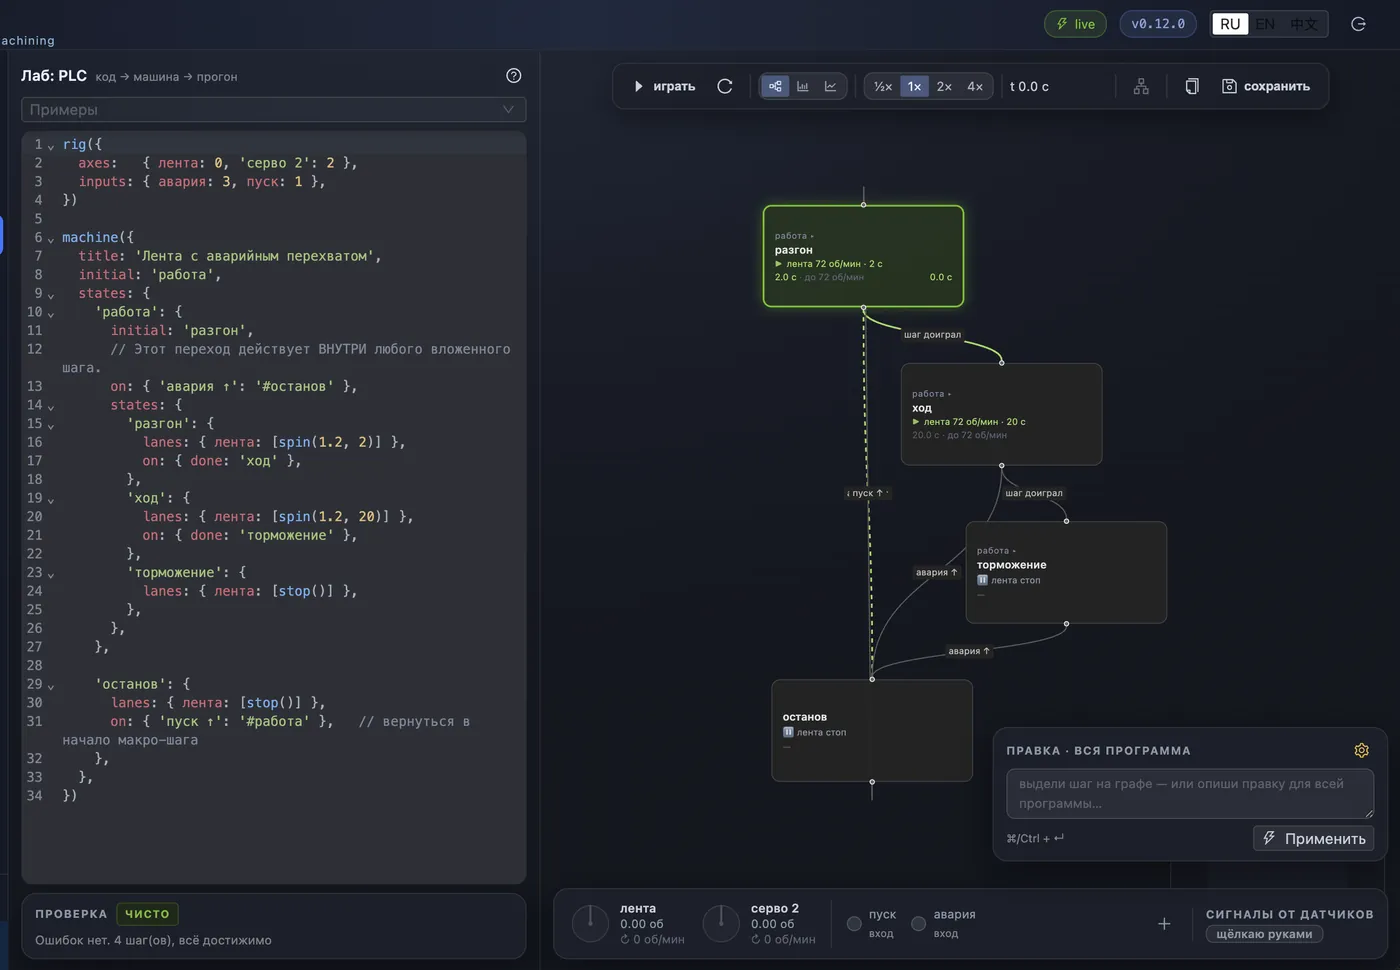
Станок — частный случай автоматики
- Та же среда собирает логику узла: подача, зажим, переворот — программы движения поверх того же двойника, без отдельного ПЛК.
- Механизм — данные, а не код. Робот, стол, узел описываются файлом URDF: звенья, шарниры, пределы. Новое оборудование заводится файлом.
- Роботы и параллельные кинематики — прямая и обратная кинематика считаются в двойнике; на сегодня отработаны виртуально.
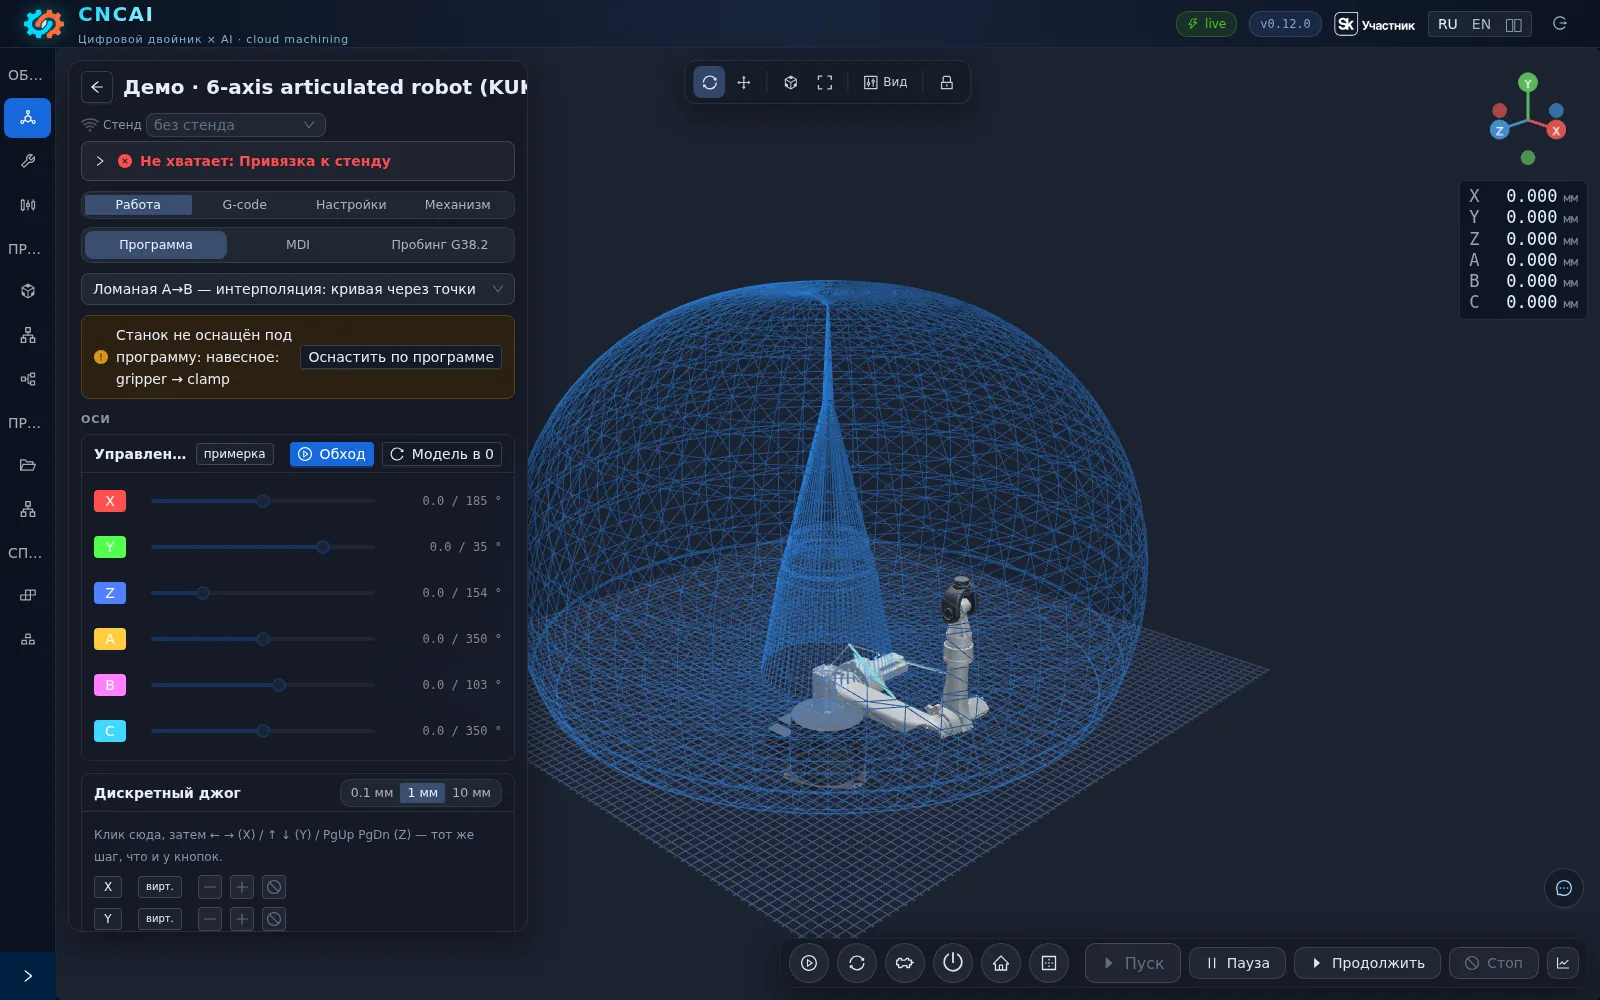
Что работает сегодня, что в работе
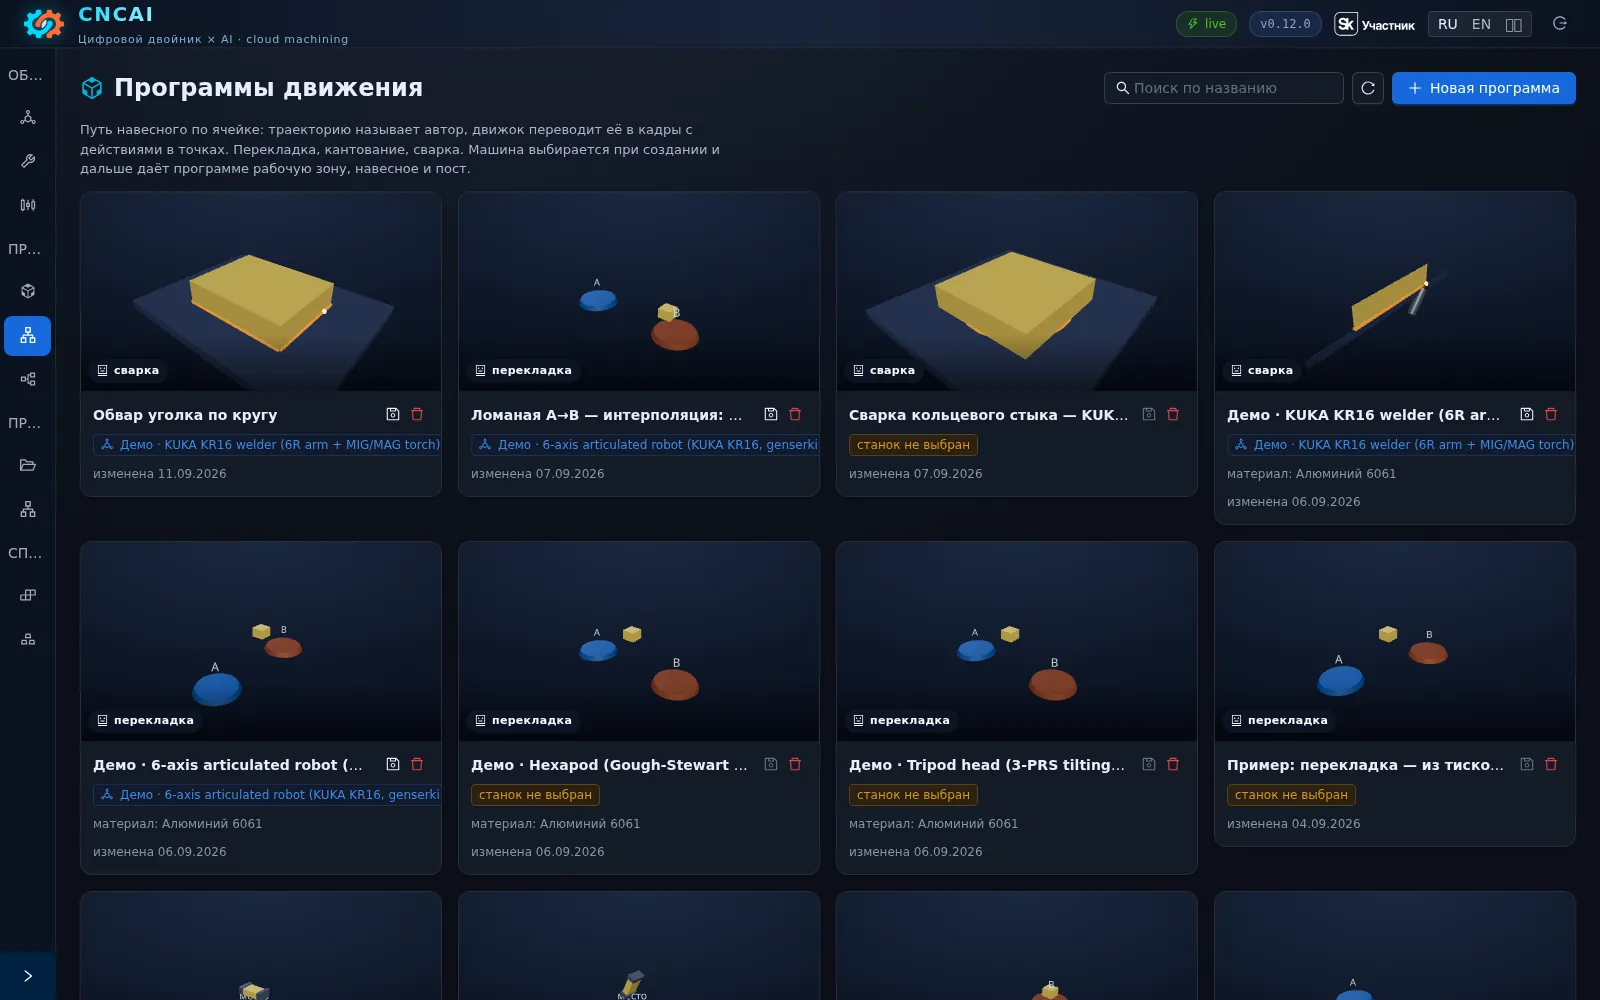
Вертикаль пройдена целиком
Программа создана в браузере, порождён G-code, конфигурация ушла на стойку, LinuxCNC отработал. Три породы: трёхосевой фрезерный, пятиосевой с поворотным столом, токарный. Приводы четырёх брендов на одной шине EtherCAT, 1 кГц. Локальная панель без облака.
Что пока виртуально
Серво на стенде работают без механики осей; роботы, параллельные кинематики и автоматика отработаны виртуально. Остальные породы проводим по одной: провести целиком → починить всплывшее → закрепить сценарием.
Компания
ООО «СинкТвин Технологии», Москва. Участник «Сколково» с 10.08.2026. Драйверы приводов приняты в открытое ядро linuxcnc-ethercat.