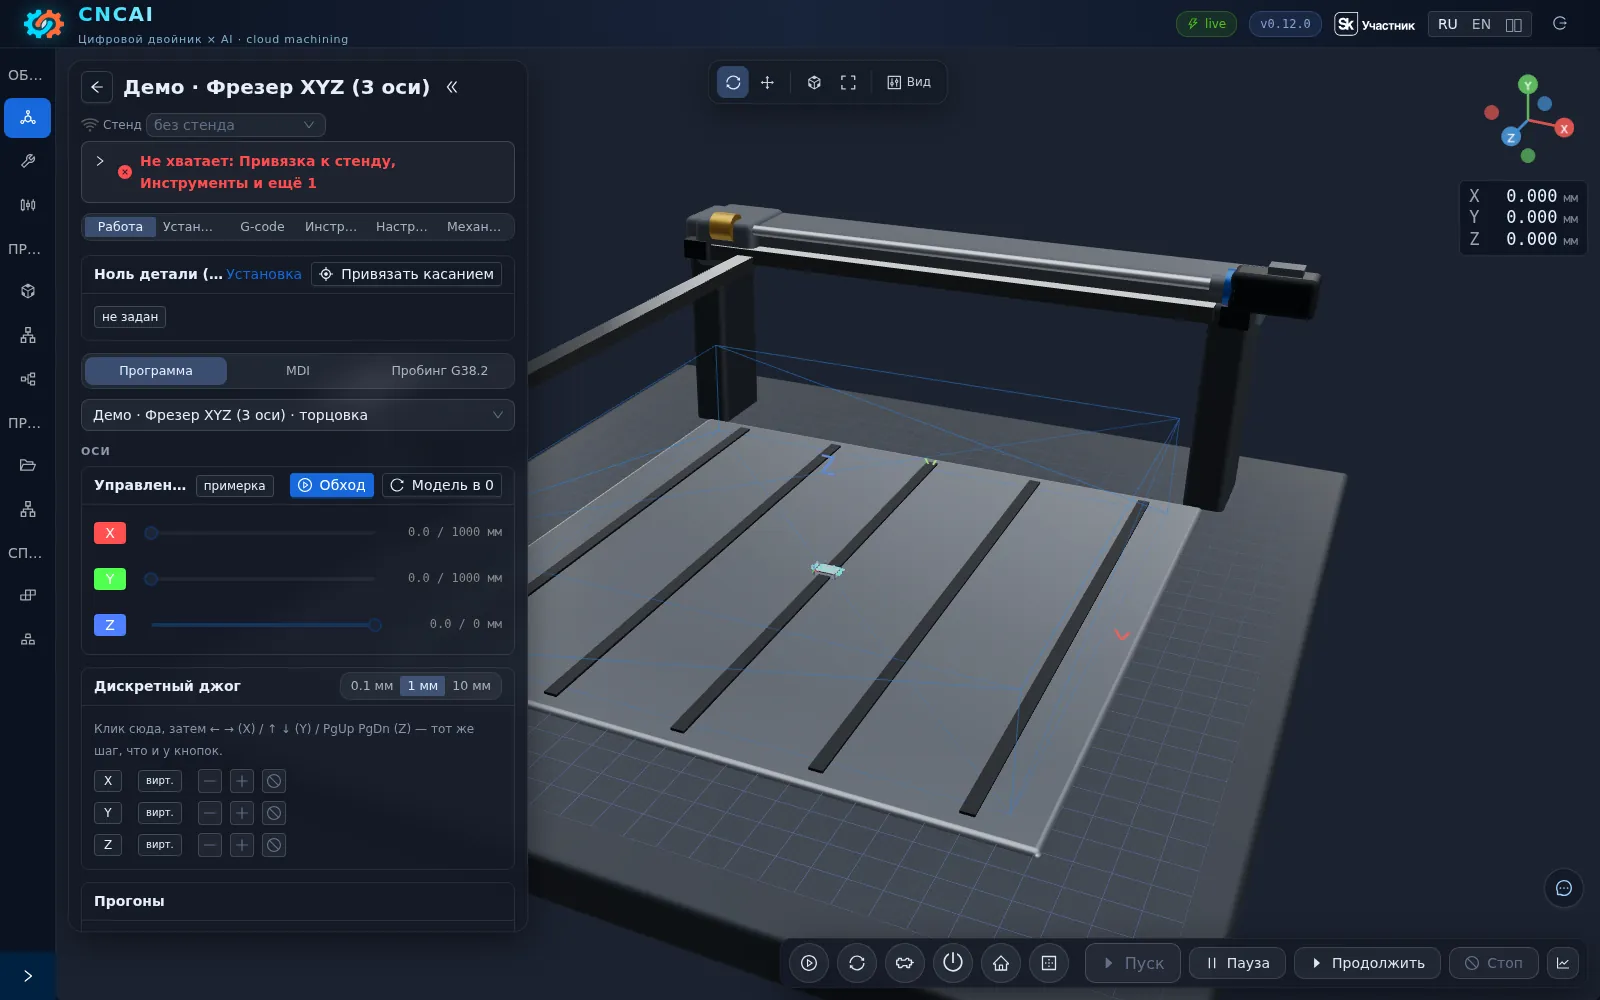
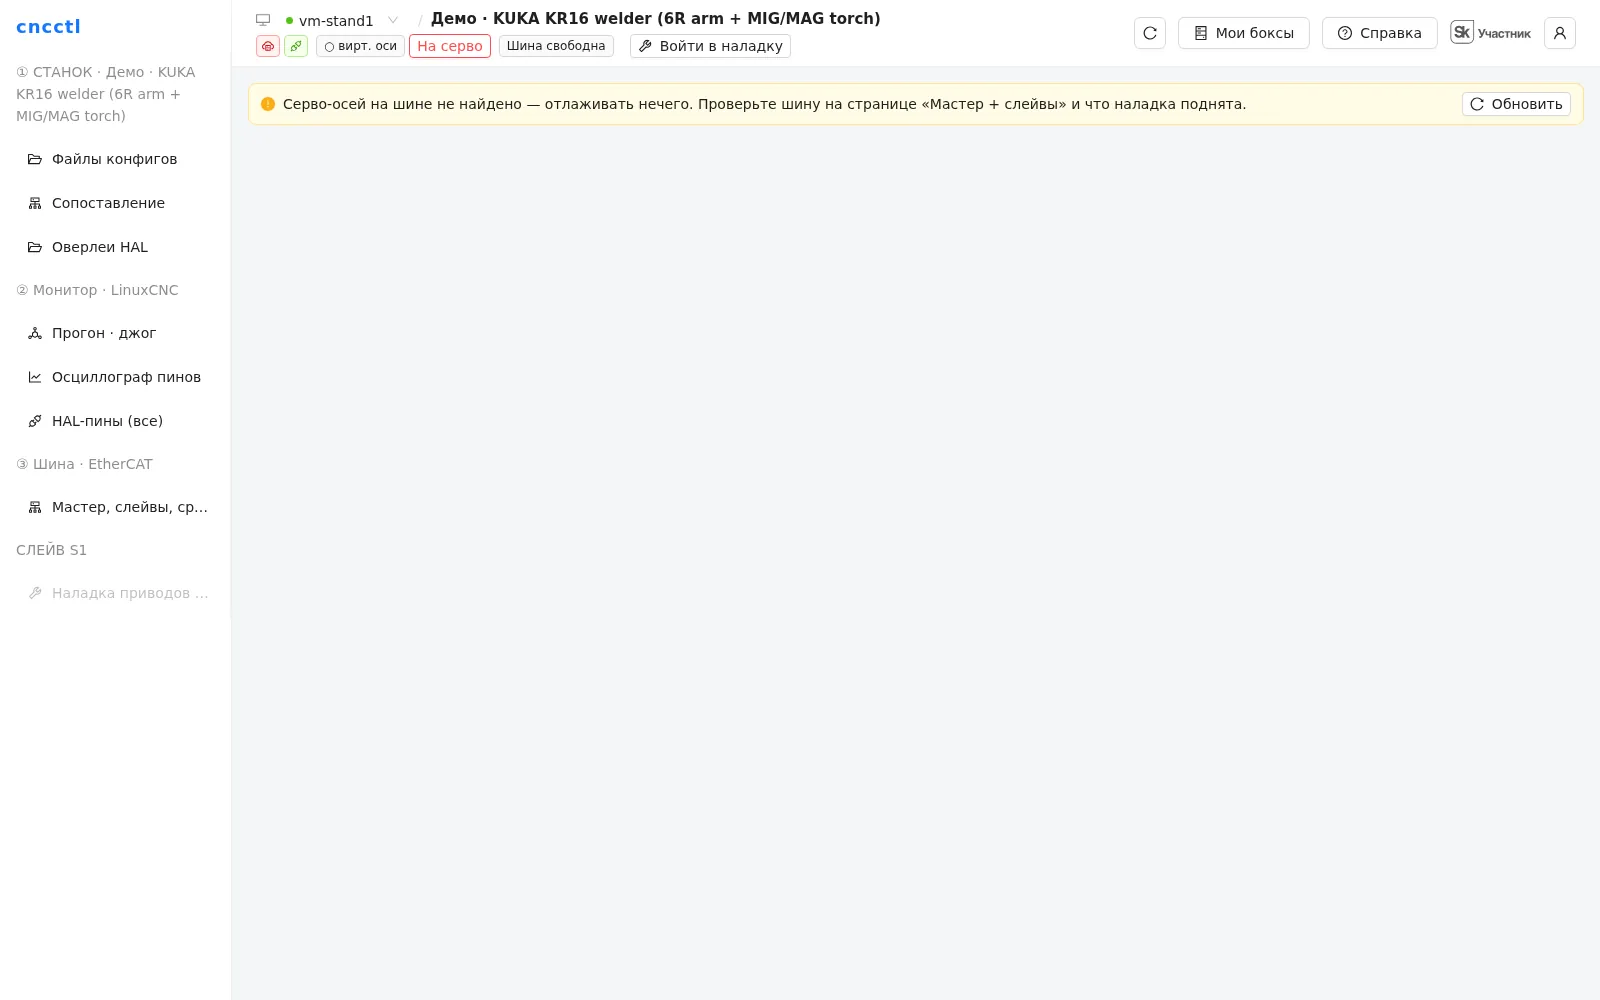
Программа описывает деталь. Двойник описывает станок. Стенд настраивается один раз. Конфигурация порождается, а обратная связь одним кадром возвращается на экран.
cncai.ru — станок, автоматика, программыcncctl.ru — стенд и железо
Компания и решение · предприятиям и интеграторам промавтоматики
SyncTwin · презентация компанииСентябрь 2026
Что мешает сегодня
Знание о станке живёт в четырёх местах и расходится
Ходы, пределы, параметры привода и инструмент записаны в разных местах и в разных версиях. Когда они расходятся, правым оказывается тот, кто громче.
CAM-станцияПостпроцессор под конкретный станок, у технолога.копия 1 · ходы, стол
Стойка ЧПУФайлы конфигурации и параметры внутри контроллера.копия 2 · пределы, скорости
Утилита приводаWindows-программа вендора, своя на каждый бренд.копия 3 · ток, инерция, энкодер
НаладчикБлокнот и память человека, который «знает, как на самом деле».копия 4 · всё остальное
Пусконаладка — заново
Новый станок или другая стойка — привода настраиваются с нуля, хотя серво те же.
Ручной постпроцессор
Замена привода или стойки означает переписывание постпроцессора руками.
Ответ кнопки вместо факта
«Команда принята» читается как «ось поехала». Это разные события.
SyncTwin · synctwin.ru
Архитектура решения
От программы до сервопривода — и обратно одним кадром
Программа — замысел: деталь или логика узла. Описывает деталь, а не станок.
Пригодность — по роду и рабочему органу; отказ только по физической невозможности, с причиной.
Двойник — источник правды: оси как требования, механизм — данные URDF.
«Сделать текущим» — выбор стенда и профилей его осей по ролям.
Стенд · cncctl — профиль оси стенда настраивается один раз готовится.
Конфигурация LinuxCNC / HAL — порождается из требований и железа, не правится.
EtherCAT → серво и IO — один мастер, CiA-402, разные вендоры.
Один кадр обратной связи — в монитор cncai, наладку cncctl и панель оператора у станка.
SyncTwin · synctwin.ru/how-it-works
Ступени 1–2
Программа описывает деталь — не станок
Рез
Траектория выводится из объёма детали. Заготовка, операции, инструмент как ссылка на слот. Доступен кинематикам с решателем в LinuxCNC.
Движение
Траекторию называет автор. Места ячейки по имени, схват, шов. Доступен любому механизму — роботу, узлу, тому же фрезеру.
Координаты — от угла заготовки, ноль и место детали — в установке двойника. Сдвиг заготовки не меняет G-code; смена станка меняет реализацию траектории, а не текст.
Отказ — только по физической невозможности: точка вне зоны, упор в предел сустава, не хватает степеней свободы. Точность и жёсткость — характеристика результата, а не право гейта не пустить.
SyncTwin · synctwin.ru
Ступень 3
Двойник станка или узла — единственный источник правды
Оси — как требования программы: ход, рабочий диапазон, скорости, роль в кинематике, передача механики. Приводное — у стенда.
Механизм — данные, а не код: звенья, шарниры, пределы и меши приходят файлом URDF; имя шарнира связывает модель с HAL.
Тип станка — из реестра конструкторов: 3-осевой, 5-осевой стол и голова, токарный, лазер, робот с горелкой и с захватом. Новая голова — не новый конструктор.
Новое свойство станка — правкой двойника, а не постпроцессора и не файлов на стойке.
Ось стенда — переиспользуемый профиль канала: слейв на шине, пара «привод + двигатель», роль, энкодер, наладочные значения.
Станок к стенду не привязан. «Сделать текущим» сопоставляет требования осей станка с каналами стенда по ролям; совпала пара — тихо, не совпала — таблица с честным замечанием.
Наладка — рабочее место наладчика привода: усиления, инерция, режекторные фильтры, тип энкодера читаются с живого привода и пишутся в него.
Статус: готовится. Сегодня привязка и параметры делаются в наладке; паспорт канала как профиль — в работе, без сроков.
Настройка контуров привода (тюнинг).
SyncTwin · cncctl.ru
Ступени 6–8
Конфигурация порождается. Разные бренды — на одной шине
Файлы стойки LinuxCNC / HAL и описание шины EtherCAT печатаются из требований двойника и железа стенда одной точкой входа. На стенде их не правят.
Один мастер на шину, профиль привода CiA-402. Inovance, Wecon, Schneider, Mitsubishi и Omron I/O — в одном списке слейвов.
Драйверы приводов — в апстриме linuxcnc-ethercat: IS620N / SV660 (PR #512, релиз v1.43.0), VD3E (PR #519). Без нашего форка.
Бокс у станка, VM на каждый станок, своя шина на каждую VM. Облако не замыкает контур.
SyncTwin · synctwin.ru
Ступени 9–10
Один кадр обратной связи — в три окна
Факт снимается с железа, а не с ответа кнопки: позиция, слово состояния привода, момент, ошибка слежения.
Монитор cncai — главный вид: 3D по факту, DRO, строка программы, съём материала.
Наладочный вид cncctl: осциллограф 1 кГц по шине, параметры привода, состояние шины.
Панель оператора у станка: пуск, стоп, строка, поза, состояние — без облака, тот же кадр.
Возможность не готова, пока её видят не все окна: одно значение, одно имя, один владелец записи.
SyncTwin · synctwin.ru
Стандарты со статусом
Открытые стандарты снизу, открытый код сверху
Поддерживается
EtherCAT · CiA-402
Живой стенд, пять вендоров на одной шине; CSP на живых осях, CSV и CST — в драйвере.
Поддерживается
G-code RS274/NGC · URDF
Диалект LinuxCNC без O-кодов; механизм — файл URDF со звеньями, шарнирами, мешами.
Поддерживается
ГОСТ Р 57700.37-2021
Двойник станка сопоставлен с терминами и структурой стандарта по разделам.
Частично
IEC 61131-3
Свой DSL логики поверх HAL: концепции покрыты, языки LD / ST / IL не реализуются.
Частично
Аварийный останов
Аппаратный E-STOP и программная блокировка; категории ISO 13849 / IEC 61508 не заявляются.
В планах
OPC UA · MQTT · CANopen · Modbus
В коде нет; берём по спросу предприятия. Наружу сегодня — HTTP API с OpenAPI.
SyncTwin · synctwin.ru/docs/standards
Подтверждения
Факты с датой и источником
12.09.2026 · СТЕНД
Программа прошла на реальных серво
Пять сервоосей на EtherCAT, трек 83 кадра, энкодеры сдвинулись на всех осях; момент снят с подтверждением измерением.
24.08.2026 · ОТКРЫТЫЙ КОД
Драйверы в апстриме
IS620N / SV660 — PR #512, релиз v1.43.0; Wecon VD3E — PR #519. Статус «tested and working».
10.08.2026 · СТАТУС
Участник «Сколково»
ОРН 1129211; экспертиза Фонда пройдена 13.07.2026. Заявка на регистрацию ПрЭВМ подана в Роспатент 06.08.2026.
СТАДИЯ · TRL 5
Проверено на собственном стенде
Приводы разных вендоров едут по программе из браузера; станочной механики под осями и промышленной эксплуатации нет.
Полная лента — synctwin.ru/proof. Каждая строка ведёт туда, где факт можно проверить.
SyncTwin · synctwin.ru/proof
Границы
Что мы не делаем — это часть предложения
Не конкурируем с CAM по мощи
3D-поверхности и сложная пятиосевая обработка — не наша игра. Наш слой — вертикаль от браузера до серво и двойник как источник правды.
Не форкаем LinuxCNC
Открытый исполнитель как есть; наши драйверы — в его апстриме. Штатные компоненты первыми, свой код — где коробка не закрывает.
Не заявляем того, чего нет
Категории безопасности, промышленная эксплуатация, метрики — только по факту стенда. Статусы — как дорожная карта, а не как список недоделок.
SyncTwin · synctwin.ru
Первый шаг
Одна ваша деталь на одном вашем станке
Провести её по ступеням целиком — тем же циклом, которым мы закрываем породы у себя. Результат проверяется на вашем железе, а не на слайде.
1 · ПАСПОРТ
Станок → двойник
Оси как требования, приводы, инструмент. Импорт со стойки засевает двойник, второй правды не создаёт.
2 · ДЕТАЛЬ
Параметры → программа
Технолог описывает деталь, видит съём материала в 3D, сохраняет программу.
3 · ПРОГОН
На вашем железе
Preflight, запуск, дом, исполнение. Факт снимается с пинов и приводов.
4 · РАЗБОР
Расхождения по факту
Что разошлось между описанием и живым станком — чиним там, откуда утекло.
 SyncTwin Компания и решение · SyncTwin — оборудование на одном движке Скачать PDF На сайт