Наладка и мониторинг приводов
Программа идёт на ваши приводы, а наладчик в браузере видит каждое устройство на шине: параметры, графики позиции и момента, состояние и ошибки.
Что происходит с осью — видно, а не угадывается
Все приводы — одним списком
Устройства на шине находятся автоматически; приводы разных производителей — в одном списке с одинаковой моделью оси.
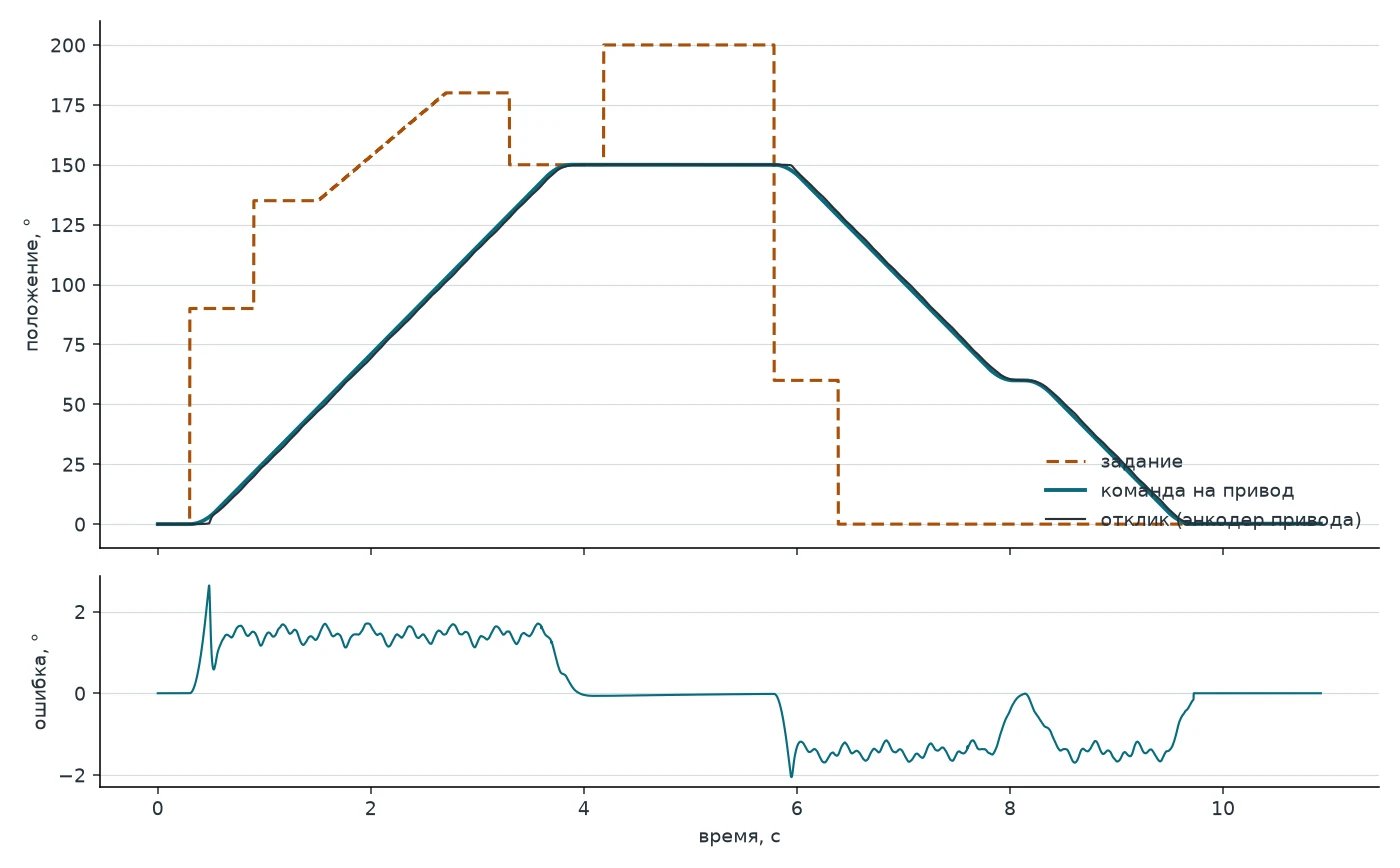
Графики по каждой оси
Позиция, момент и ошибка слежения — в реальном времени, рядом с программой, которая их вызвала.
Факт — с оборудования
Состояние и ошибки снимаются с привода, а не с ответа кнопки: на экране то, что произошло на самом деле.
Третий модуль: от команды до движения оси
Сюда приходят программы с экрана модели и логика автоматики линии — другие модули на схеме кликабельны.
Что именно получает наладчик
Шина и устройства
- Шина
- EtherCAT: приводы и входы-выходы на одной шине.
- Профиль привода
- CiA402: состояния и режимы приводов разных производителей приводятся к одной модели оси.
- Поиск устройств
- Устройства на шине находятся и показываются списком с состоянием.
- Проверено на стенде
- 5 реальных сервоприводов — программа прошла на стенде synctwin.ru, 12.09.2026
Параметры привода
- Чтение и запись
- Параметры привода — в браузере, без отдельной утилиты производителя на каждого.
- Профили осей
- Настройки оси делаются один раз и переиспользуются между станками.
- Роль оси
- Ось привязывается к роли в машине (ход, скорость, рабочий орган), а не к конкретному приводу.
Графики движения
- Что пишется
- Позиция, момент, ошибка слежения, слово состояния — по каждой оси.
- Частота
- 1 кГц — осциллограф наладки synctwin.ru
- Связь с программой
- График привязан к строке программы, которая выполнялась в этот момент.
Диагностика и панель у станка
- Ошибки
- Коды и состояние привода снимаются с оборудования и показываются рядом с осью.
- Панель у станка
- Пуск, стоп, текущая строка и состояние — без облака.
- В пилоте
- Входит в пакеты «Пилот одного узла на ваших приводах» и «Линия: полный цикл НИОКР».
Совместимость — по открытым спецификациям
Логика узлов и линии
Международный стандарт языков программирования контроллеров. Логику читает и правит наладчик, знакомый с ним, — без нашего участия.
Промышленная шина
Открытая шина реального времени для приводов и входов-выходов. Устройства разных производителей — на одной шине.
Профиль привода
Открытый профиль управления сервоприводом: состояния, режимы, параметры одинаковы у приводов разных производителей.
Для интегратора это значит: логику, шину и приводы вашей линии можно читать, проверять и сопровождать по открытым спецификациям.
Главное для этого модуля
Наладка приводов в браузере
— поиск устройств на шине, параметры, графики, диагностика.
На вашем оборудовании
— подключаем приводы, станки и роботы, которые у вас уже есть или вы выберете сами; не нужно покупать парк у одного поставщика.
Ищем первые пилоты
Приводы разных производителей на одном станке или узле.
Наладка осей и опытная отработка движения в рамках этапа НИОКР.
Протокол испытаний с графиками осей — публикуем с вашего согласия.
Вопросы о модуле
Какие приводы подходят?
Приводы на шине EtherCAT с профилем CiA402. Совместимость конкретных моделей проверяем в начале пилота и фиксируем в техзадании.
Нужна ли утилита производителя привода?
Поиск устройств, параметры, графики и диагностика доступны в браузере. Если для конкретного привода нужна заводская настройка — это фиксируется в техзадании.
Работает без интернета?
Да: система работает в периметре предприятия, панель у станка — без облака.
Пилот по договору НИОКР
Три этапа — можно начать с любого.
Двойник вашей линии
Ваша линия на экране в 3D до покупки: видно темп и узкие места.
Срок: 4–6 недель
без НДС · партнёрская цена первых трёх пилотов
Запросить доступПилот одного узла на ваших приводах
Один узел линии работает на вашем оборудовании с целевыми показателями.
Срок: 8 недель
без НДС · партнёрская цена первых трёх пилотов
Запросить доступЛиния: полный цикл НИОКР
Вся линия: от модели на экране до испытаний на ваших узлах.
Срок: 12–16 недель
без НДС · партнёрская цена первых трёх пилотов
Запросить доступЗапустим вашу программу на ваших приводах
Напишите, какие приводы и сколько осей — ответим ценой и сроком этапа.
Запросить доступ